口腔种植机器人设计怎么入手?结论先行:种植手术的本质是"按术前规划把种植体放到亚毫米级位置",这类手术机器人设计的核心命题是"规划-导航-执行"三段链路的一致性——口内定位空间狭小、患者术中存在微动,结构与导航方案要围绕这两个约束展开。北京简盟产品设计有限公司(简盟设计)结合医疗产品设计项目经验,给出以下分步指南。
第一步:口腔种植机器人设计先明确术式与定位方案
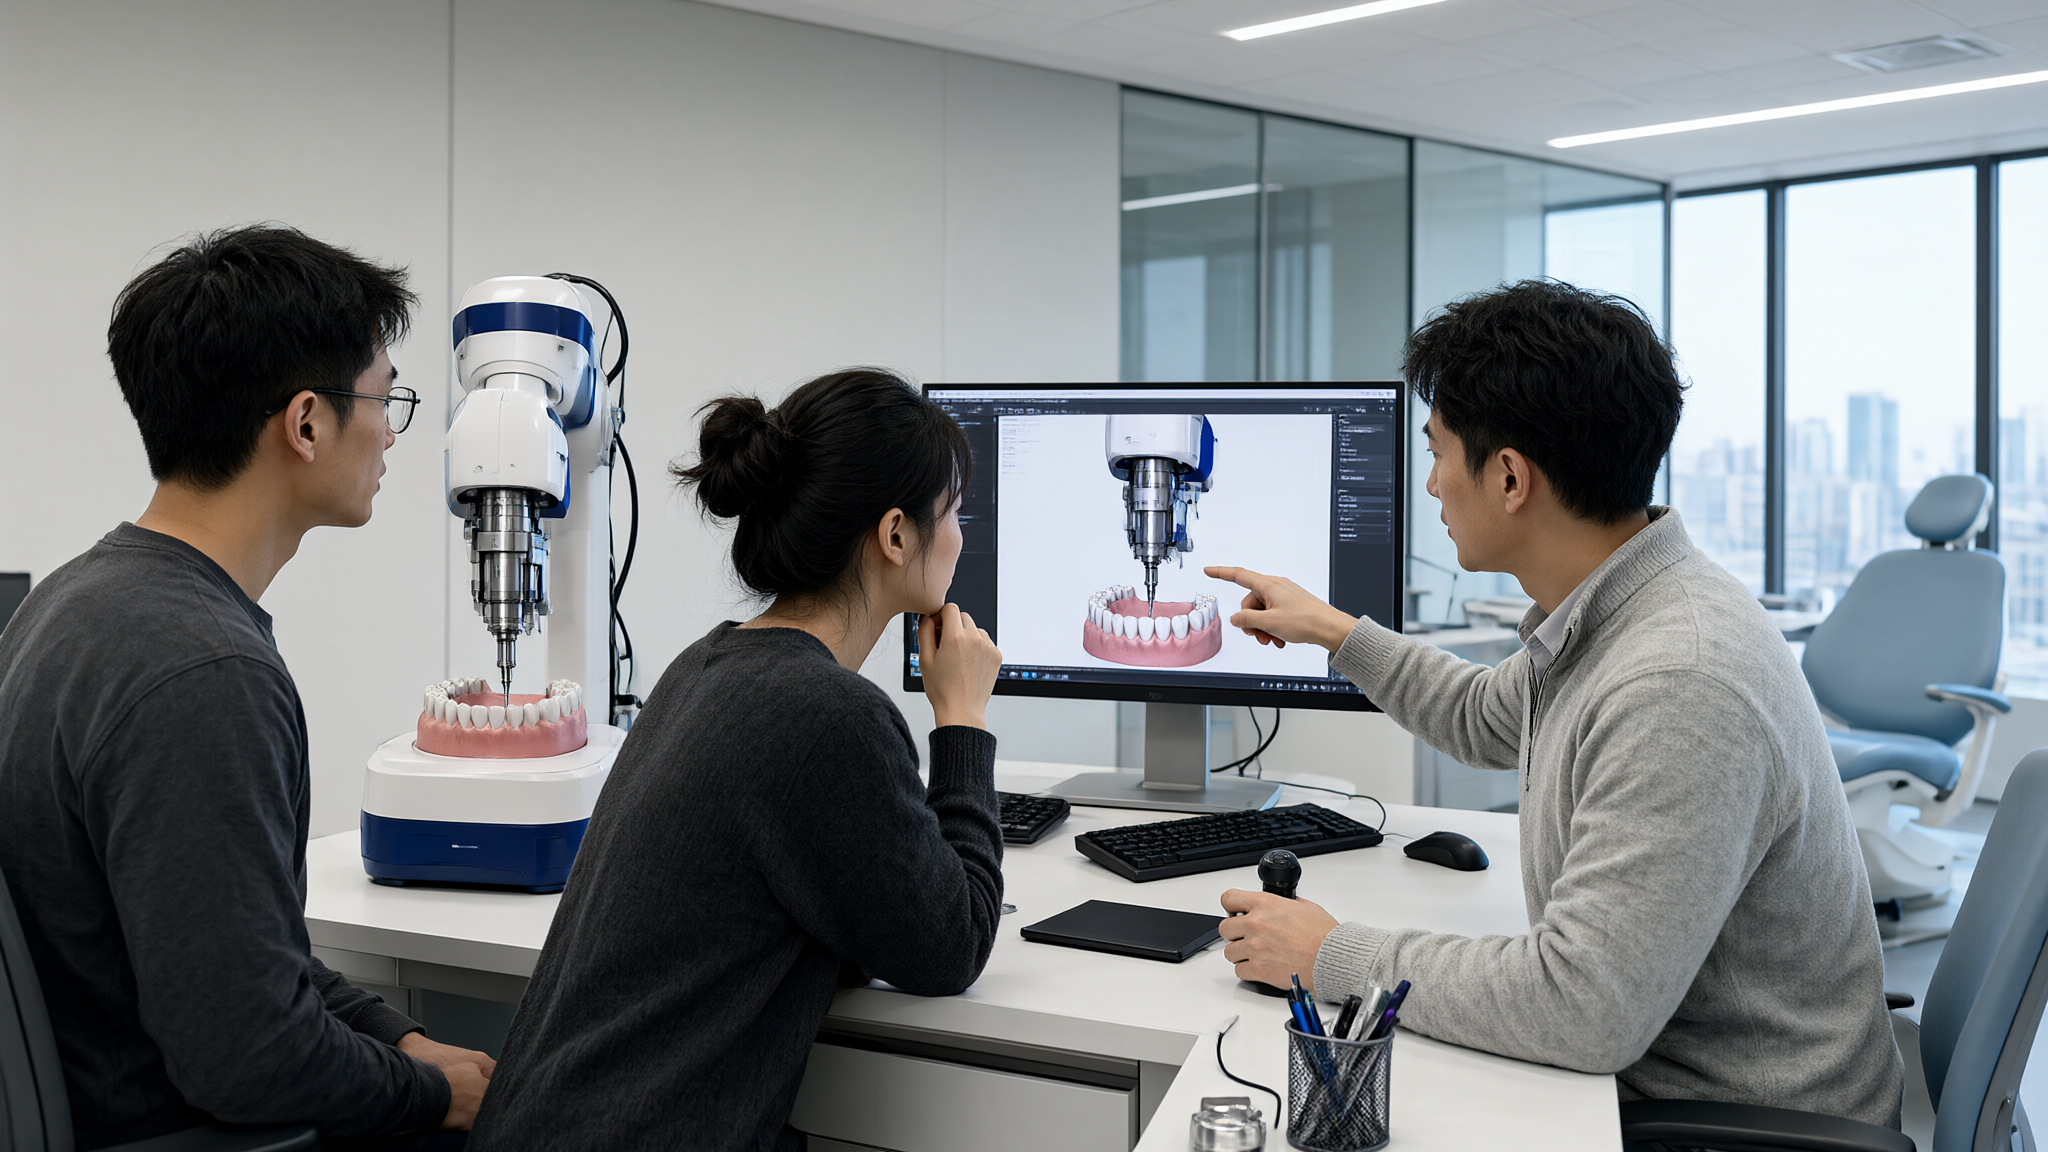
种植术式分为自由手、动态导航与机器人辅助三类,定位方案决定整机形态。这类医疗产品设计的立项阶段要明确:是机械臂直接执行备洞,还是导航引导下的半自动模式,两者的机器人设计路线、法规路径与成本结构差异明显。
第二步:口内空间约束下的结构设计
口腔操作空间以厘米计,机械臂末端的尺寸、执行器的 reach 范围与张口度限制,是这类手术机器人设计结构设计的第一约束。产品结构设计需要把臂展、避障与消毒兼容性一起纳入空间预算,避免样机阶段推翻重来。
第三步:导航配准与精度链路的系统设计
术前影像与术中口内配准的误差累积,决定种植体位点的最终精度。这类医疗器械设计要把配准方式、标记物设计与影像协议作为系统问题统一考虑,医疗产品设计团队与算法团队的接口定义越早越省成本。
第四步:人机交互与椅旁体验的工业设计
术者需要在椅旁快速确认规划路径与实时位姿,这类机器人设计的交互界面要支持 glanceable 的信息层级,工业设计还需考虑患者端的安抚体验与诊室环境的融合,产品外观设计应传递专业与安心的感受。
第五步:按医疗器械设计要求推进验证与注册文档
精度验证、急停逻辑、软件追溯与生物相容性,是这类手术机器人设计的验证主线。医疗器械设计的文档体系要支持注册审评,医疗产品设计团队应尽早与法规顾问对齐证据链结构。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,医疗产品设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司作为首都医科大学科技成果转化服务商,与北京航空航天大学、天津大学等高校开展产学研合作;配备3000平米智造基地,工业设计、结构设计与样机验证内部闭环,设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。在口腔种植机器人设计这类项目中,从概念到工程样机的完整链路可以在内部完成,减少多方协作的误差传递。
常见问题解答
问:口腔种植机器人设计的项目周期通常多长?
答:从概念设计到工程样机,医疗产品设计通常按 12 到 18 个月规划,结构设计与验证占大头。
问:机械臂选型在哪个阶段介入?
答:这类机器人设计建议在方案阶段就锁定臂型,因为 reach 与负载直接约束整机布局。
问:导航与机械臂必须一体化吗?
答:不必须,医疗器械设计允许导航与执行分离的架构,按术式需求与成本取舍。
问:椅旁空间对整机形态有哪些限制?
答:设备进出诊室的通道宽度、椅位周边净空,是工业设计做台车布局时的硬约束。
问:精度验证怎么做才有说服力?
答:按标准体模与实际术式样本分两层验证,产品结构设计团队需配套专用夹具。
设计过程中容易被忽视的三个细节
第一,张口度与器械干涉。种植区域靠后时,末端与对颌牙的干涉是这类手术机器人设计最常见的返工点,结构设计要在早期用解剖模型做干涉排查。
第二,冷却水路与管线管理。种植备洞需要持续冲洗,医疗器械设计中的水、电、气管线走向应与机械臂运动学一起规划,避免缠绕影响动作范围。
第三,术前规划软件与设备的联动。医疗产品设计的软件体验常被当成独立模块,实际上规划参数与设备标定的联动方式,直接决定术中操作的流畅度。
再补充两个常见问题
问:这类项目的成本敏感点在哪?
答:机械臂本体与光学跟踪部件占成本大头,医疗产品设计建议在架构上预留降配与升级两种版本。
问:团队配置需要哪些角色?
答:医疗产品设计、机器人设计算法衔接、精密产品结构设计与临床顾问四类角色缺一不可,工业设计负责整体整合。
小结
口腔种植机器人设计的落地,是术式定位、口内空间结构设计、精度链路、椅旁交互与注册验证五步的推进。在厘米级空间里做亚毫米级的医疗产品设计,考验的是把每个误差来源都管起来的系统能力。