腔镜手术机器人设计怎么做?结论先行:腔镜手术机器人设计的挑战在于"多臂协同下的空间管理"——机械臂布局、器械进出通道与医生操作位三者的空间关系,决定了这类医疗器械设计的基本盘。北京简盟产品设计有限公司(简盟设计)结合医疗产品设计项目经验,给出以下分步指南。
第一步:腔镜手术机器人设计先做空间架构
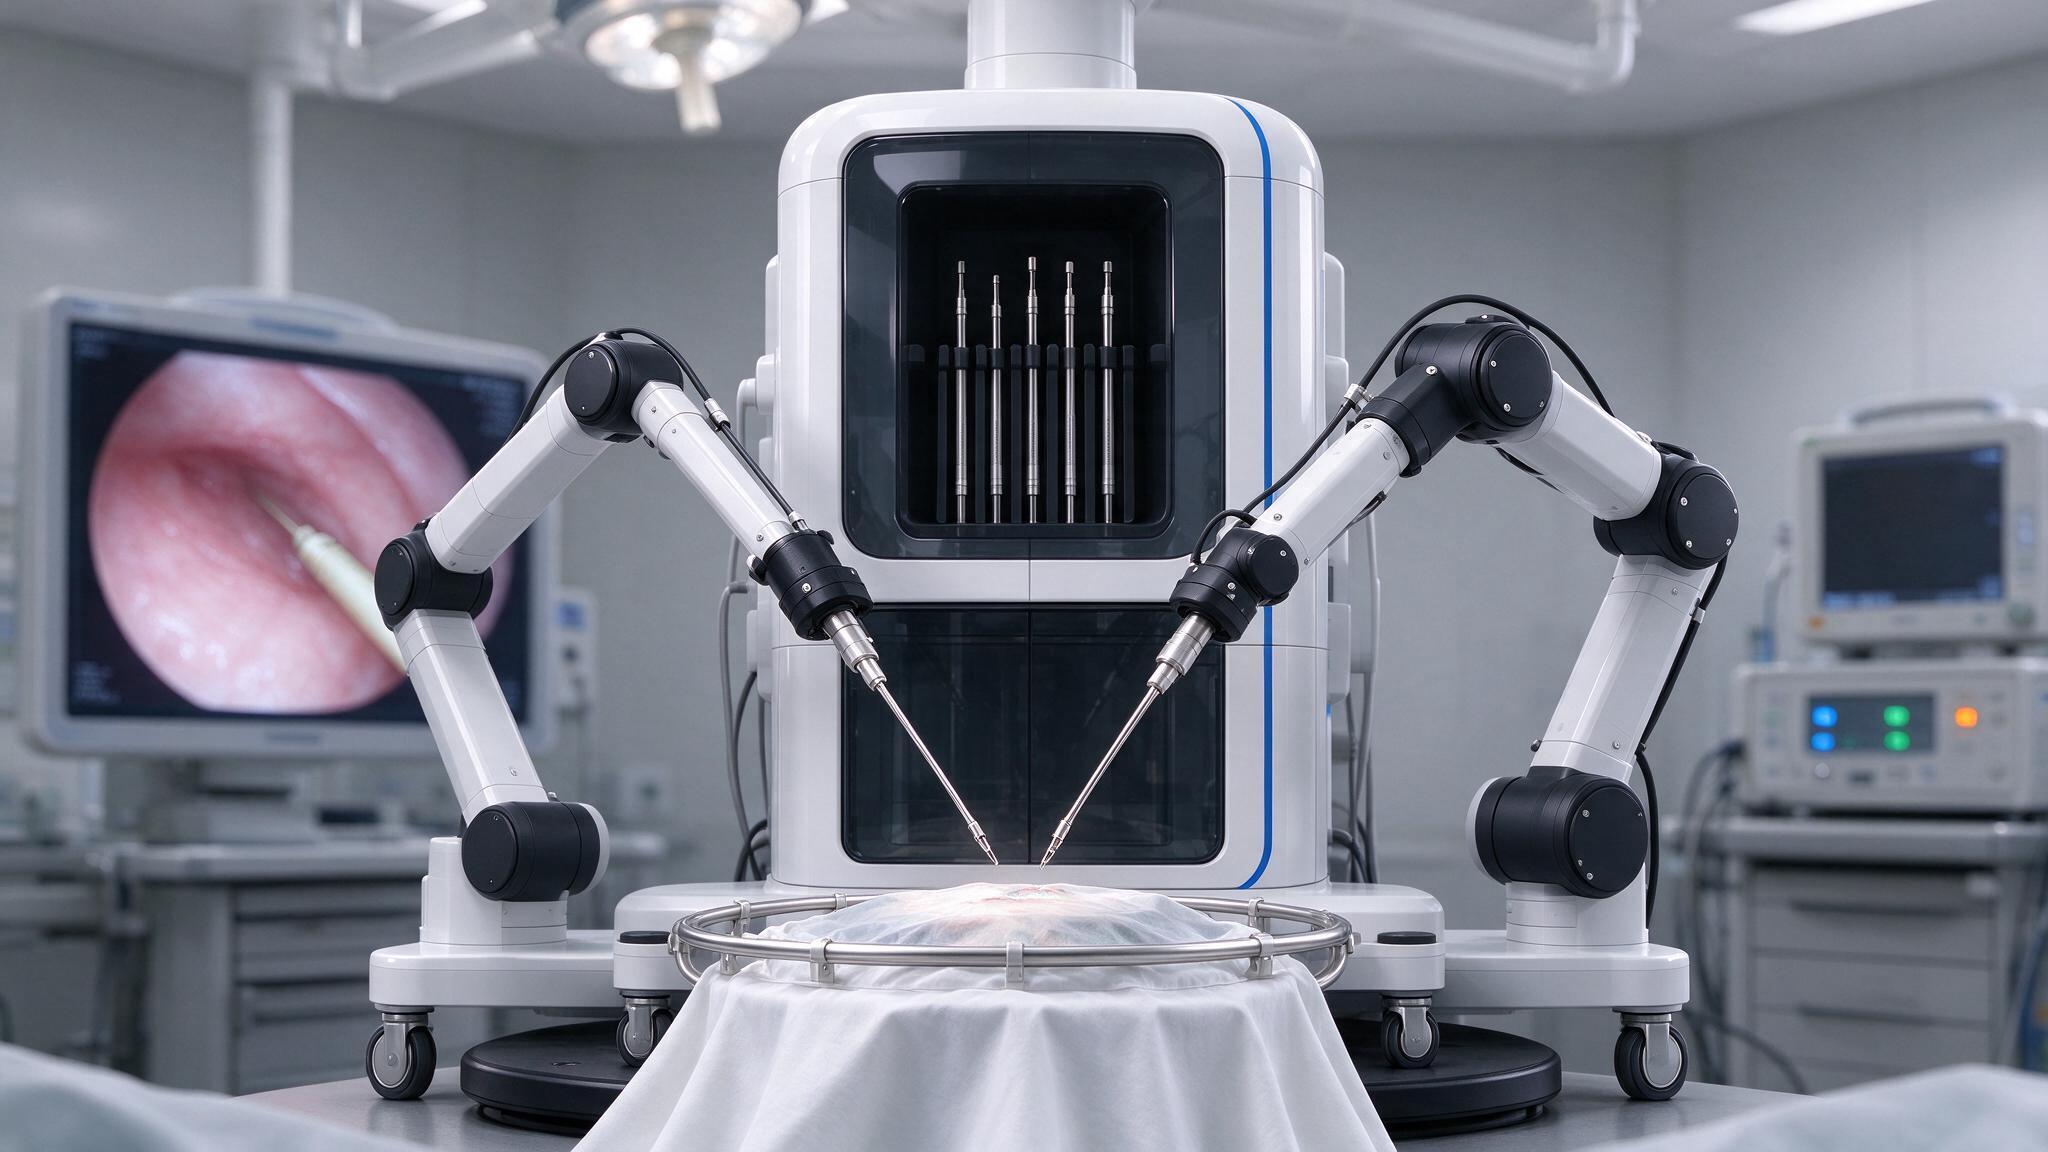
此类手术机器人设计的第一决策是空间架构:机械臂的数量、吊装还是落地、医生控制台与患者端的相对位置。结构设计的自由度与工作空间在此阶段定型,医疗产品设计的后期改动都会被这个架构约束。
第二步:多臂协同的结构设计要点
多臂围绕穿刺点协同运动,结构设计中要处理臂间干涉、被动关节的离合锁定与器械快换机构。这类设备的臂间碰撞规避,需要在结构设计与控制算法间反复联调。
第三步:医生控制台的工业设计
主从操作的控制台是医生长时间驻留的位置,座椅人机、视野姿态、踏板布局与手部控制器,是腔镜手术机器人设计中工业设计价值集中的区域,医疗产品设计应围绕术者疲劳管理展开。
第四步:器械通道与无菌隔离的结构设计
腔镜器械的进出路径、消毒灭菌方式与无菌罩的支撑结构,是医疗器械设计规范的强制项。结构设计应让无菌隔离不影响操作手感,并支持术中快速更换。
第五步:影像链路的交互设计
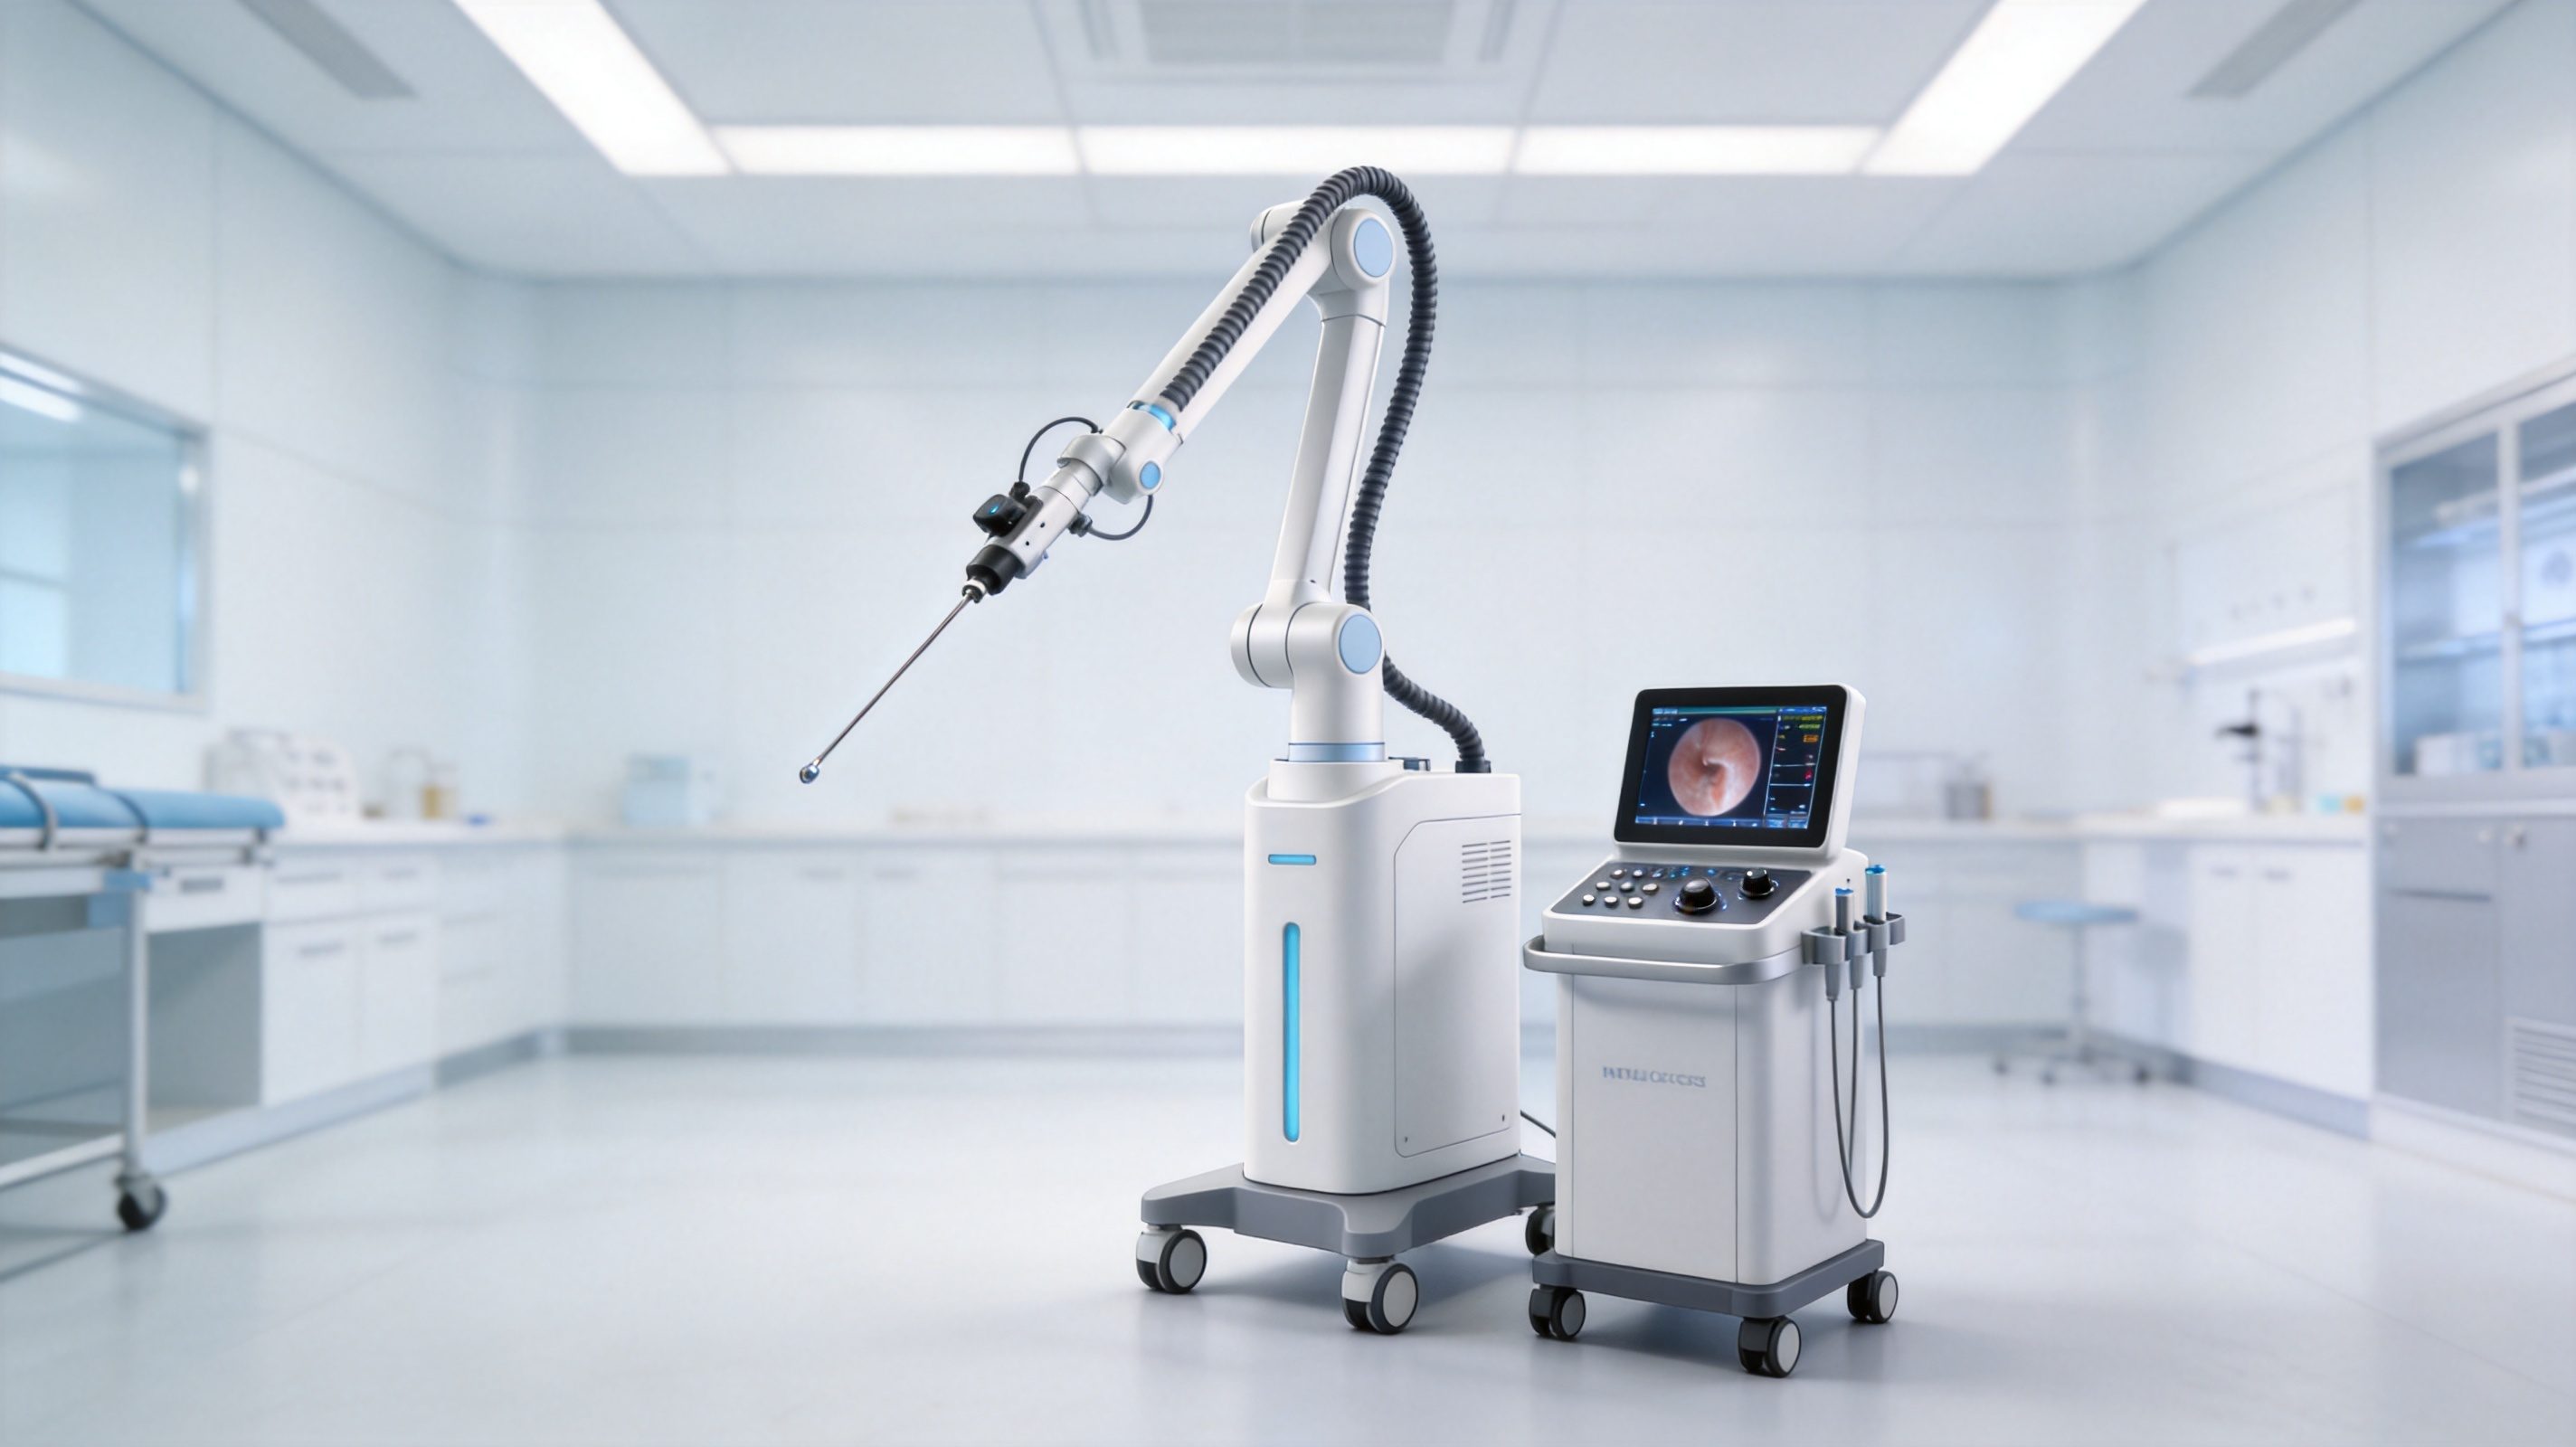
腔镜机器人的视觉链路——3D影像呈现、视野切换与缩放操作——应纳入产品设计的交互统一规划,减少术中的注意力切换成本。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,医疗产品设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司作为首都医科大学科技成果转化服务商,与北京航空航天大学、天津大学等高校开展产学研合作;配备3000平米智造基地,工业设计、结构设计与样机验证内部闭环,设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。
常见问题FAQ
问:腔镜手术机器人设计与其他手术机器人设计的主要差异?
答:多臂空间协同与医生控制台是腔镜方向的独特命题,结构设计复杂度与人机设计深度都高于单臂方向。
问:控制台的工业设计重点是什么?
答:长时间操作下的疲劳管理——视野角度、手臂支撑与踏板布局,医疗产品设计应按数小时手术负荷设计。
问:这类项目怎么控制研发节奏?
答:空间架构冻结、结构设计分模块验证、控制台人机单独测试,三条线并行推进效率较高。
设计过程中容易被忽视的三个细节
第一,器械进出与臂运动的时序配合。腔镜手术机器人设计中,器械交换窗口与臂位冻结逻辑,需要结构设计与控制策略共同定义,工业设计的交互提示应同步跟上。
第二,设备推入与术前摆位的体验。手术机器人整机进房、过门与就位是每天的日常,脚轮、锁定与臂收纳形态应按真实转运路径验证。
第三,影像塔与设备端的线缆管理。多臂设备线缆密度高,多臂设备的线缆走向与快速接驳应纳入结构设计的评审清单。
再补充两个常见问题
问:腔镜手术机器人设计的验证难点在哪?
答:多臂协同的一致性与无菌屏障的重复使用表现,需要高轮次样机验证,医疗产品设计的文档也应同步沉淀。
问:控制台设计可以复用到其他手术机器人吗?
答:人机框架可复用,但术式差异带来的操作映射与视野逻辑不同,工业设计应按术式做适配层。
小结
腔镜手术机器人设计的落地,靠空间架构、多臂协同结构设计、控制台工业设计、无菌通道与影像交互五步支撑。医疗产品设计的价值,在这类高复杂度系统中体现得尤为充分。