血管介入手术机器人设计怎么做?结论先行:这类手术机器人设计的核心命题是"导丝导管的远程操控"——从床旁的递送机构结构设计、力反馈体验到医生控制台的人机设计,都是围绕"手离得远、感觉得到"展开的。血管介入手术机器人设计属于介入器械与机器人交叉的高门槛领域,北京简盟产品设计有限公司(简盟设计)结合医疗产品设计项目经验,给出以下分步指南。
第一步:血管介入手术机器人设计先定义递送机构
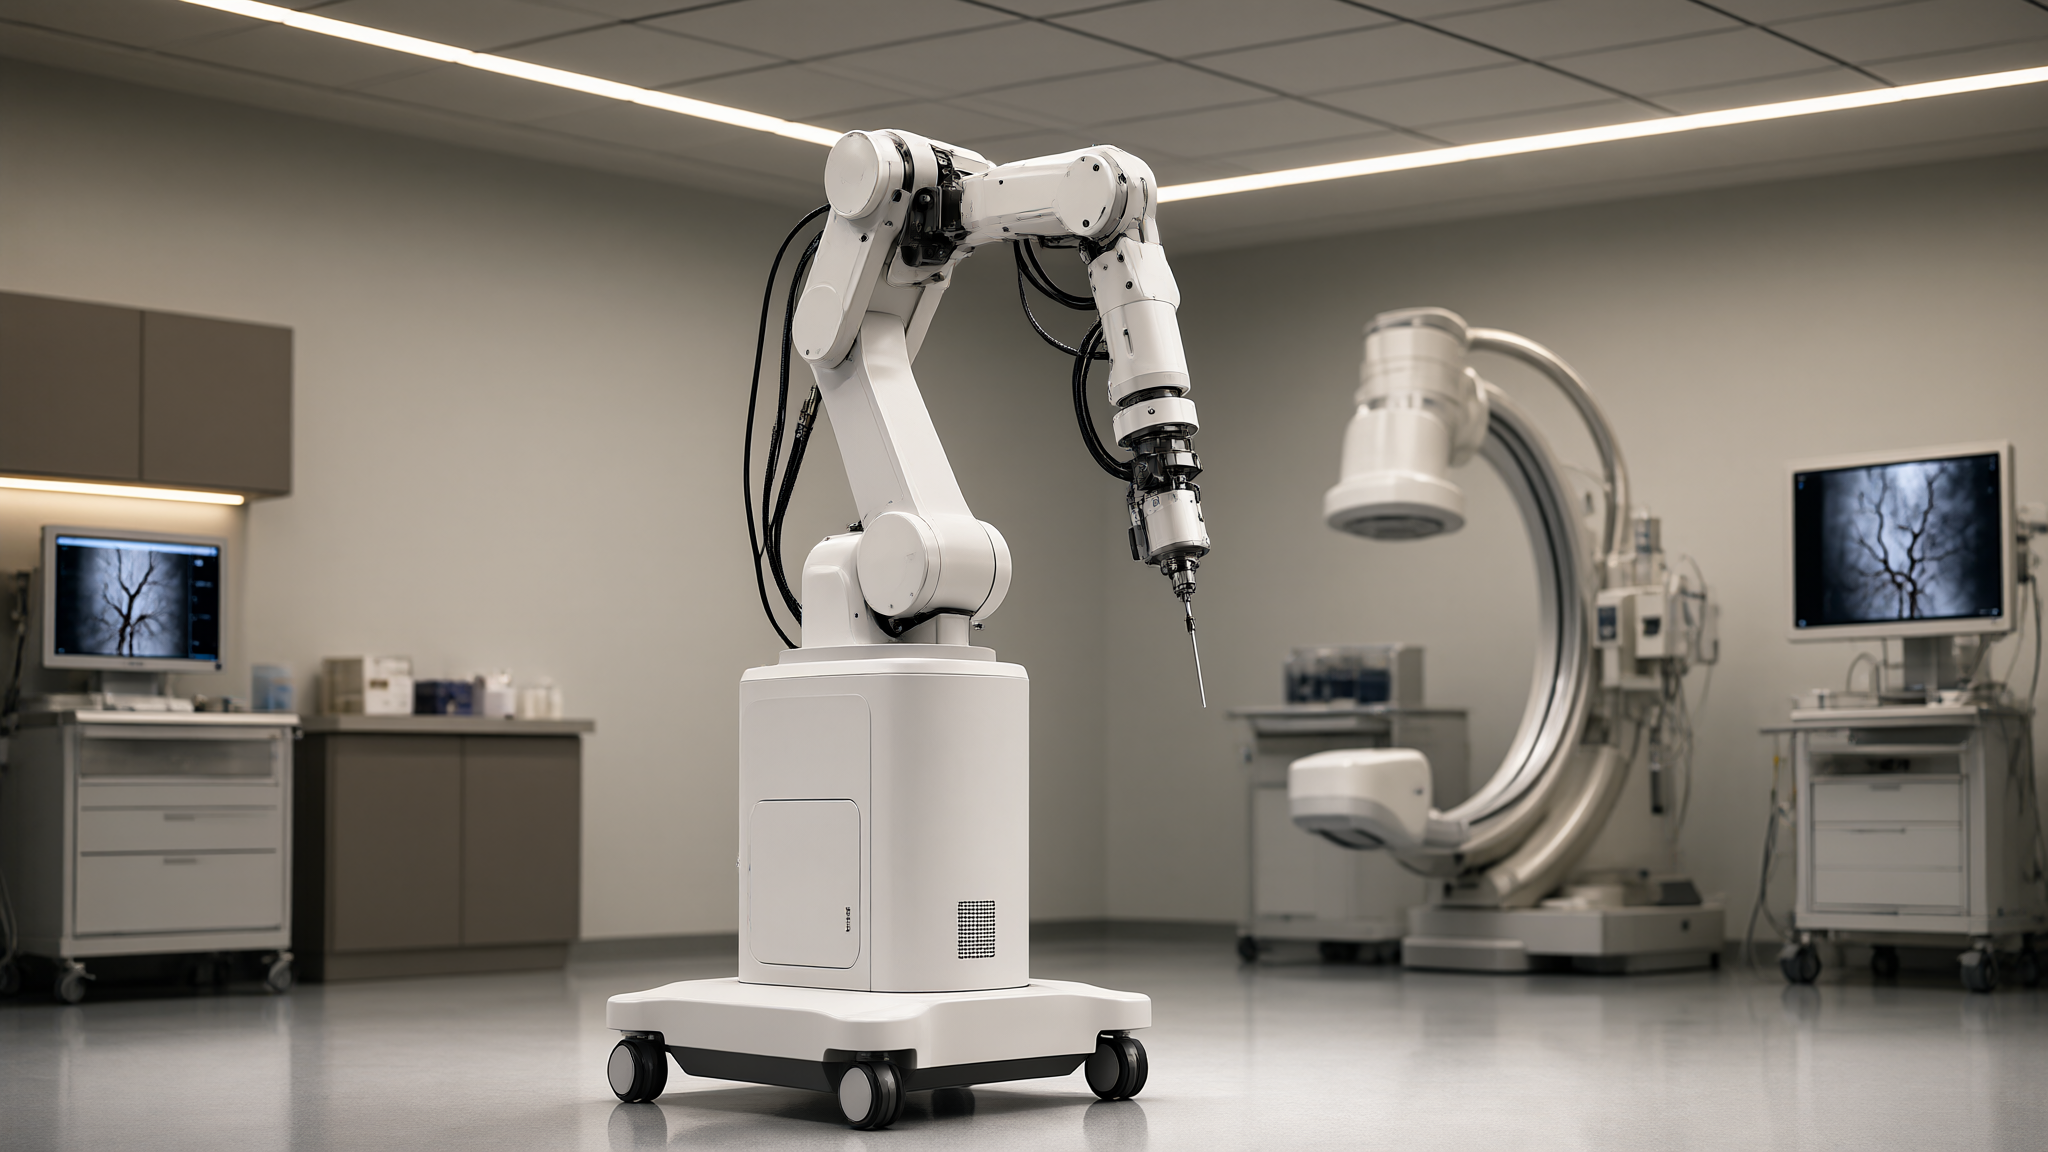
导丝的推进、旋转与回收,是血管介入手术机器人设计的功能核心。结构设计要解决摩擦递送的稳定性、导管支撑与器械更换的连续性,医疗产品设计的架构决策应从介入术式的操作序列推导。
第二步:力反馈体验的产品设计
医生隔着控制台感知远端阻力,这类机器人设计的力反馈精度与延迟,直接决定了使用信任。工业设计应把力反馈的呈现方式(手感、视觉曲线)纳入产品设计的交互方案。
第三步:床旁设备的无菌隔离结构设计
介入手术的无菌要求严格,血管介入手术机器人设计中与导丝接触的驱动机构,需要可拆装灭菌或一次性隔离套方案。结构设计中快拆接口、密封窗口的处理,是医疗器械设计规范的重点。
第四步:控制台的人机工业设计
医生控制台的坐姿、手部操作域、影像视野与脚踏布局,是这类医疗产品设计的人机重点。工业设计应围绕长时间手术的疲劳管理与注意力分配展开,机器人设计的控制台往往决定产品的临床接受度。
第五步:防辐射场景下的布局协同
血管介入手术机器人设计的价值之一是让医生远离射线,产品设计的设备布局应与铅屏、影像设备的防辐射动线协同,工业设计与结构设计都应在方案阶段联评。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,医疗产品设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司作为首都医科大学科技成果转化服务商,与北京航空航天大学、天津大学等高校开展产学研合作;配备3000平米智造基地,工业设计、结构设计与样机验证内部闭环,设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。
常见问题FAQ
问:血管介入手术机器人设计与腔镜方向的核心差异?
答:介入方向的核心是导管导丝的遥操作与力反馈,腔镜方向是器械末端的直接操控,两者的结构设计与交互设计重心不同。
问:这类医疗产品设计的验证难点是什么?
答:递送精度与力反馈的真实感需要体外模拟环境反复测试,医疗器械设计的样机验证应尽早引入仿体实验。
问:控制台设计可以标准化复用吗?
答:人机框架可复用,操作映射与影像逻辑随术式调整,工业设计建议按平台加适配层的方式规划产品设计。
设计过程中容易被忽视的三个细节
第一,耗材兼容的设计边界。血管介入手术机器人设计应明确兼容的导管导丝规格范围,结构设计的夹持机构要为不同刚度器械留出调节能力,医疗产品设计还需在说明中明确边界。
第二,术中应急转手动的路径。设备异常时医生要能立即徒手接管,机器人的快脱离合结构设计是医疗产品设计的救命细节,应有专项验证。
第三,控制台与床旁的通讯状态可视化。连接状态、延迟与故障提示的产品设计,应让医生对"远端之手"的可靠性始终有确认感。
再补充两个常见问题
问:血管介入手术机器人设计的样机验证怎么开始?
答:先用驱动模块与仿体血管做递送精度测试,再逐步整机联调,医疗产品设计的验证按子系统分层推进。
问:这类项目对跨专业团队的要求?
答:需要介入临床顾问、精密结构设计与控制工程紧密配合,工业设计承担体验与人机的整合角色。
小结
血管介入手术机器人设计的落地,是递送机构结构设计、力反馈体验、无菌隔离、控制台人机与防辐射布局五步的系统工程。这类医疗产品设计的每个细节,都在重建医生对"远程之手"的信任。