骨科手术机器人设计怎么做?结论先行:骨科方向的关键词是"刚性定位"——这类手术机器人设计围绕力学传导与力线控制展开,结构设计的刚度、术中的力反馈与医生的操作习惯融合,构成与软组织手术完全不同的设计体系。北京简盟产品设计有限公司(简盟设计)结合医疗产品设计项目经验,给出以下分步指南。
第一步:骨科手术机器人设计先定力学架构
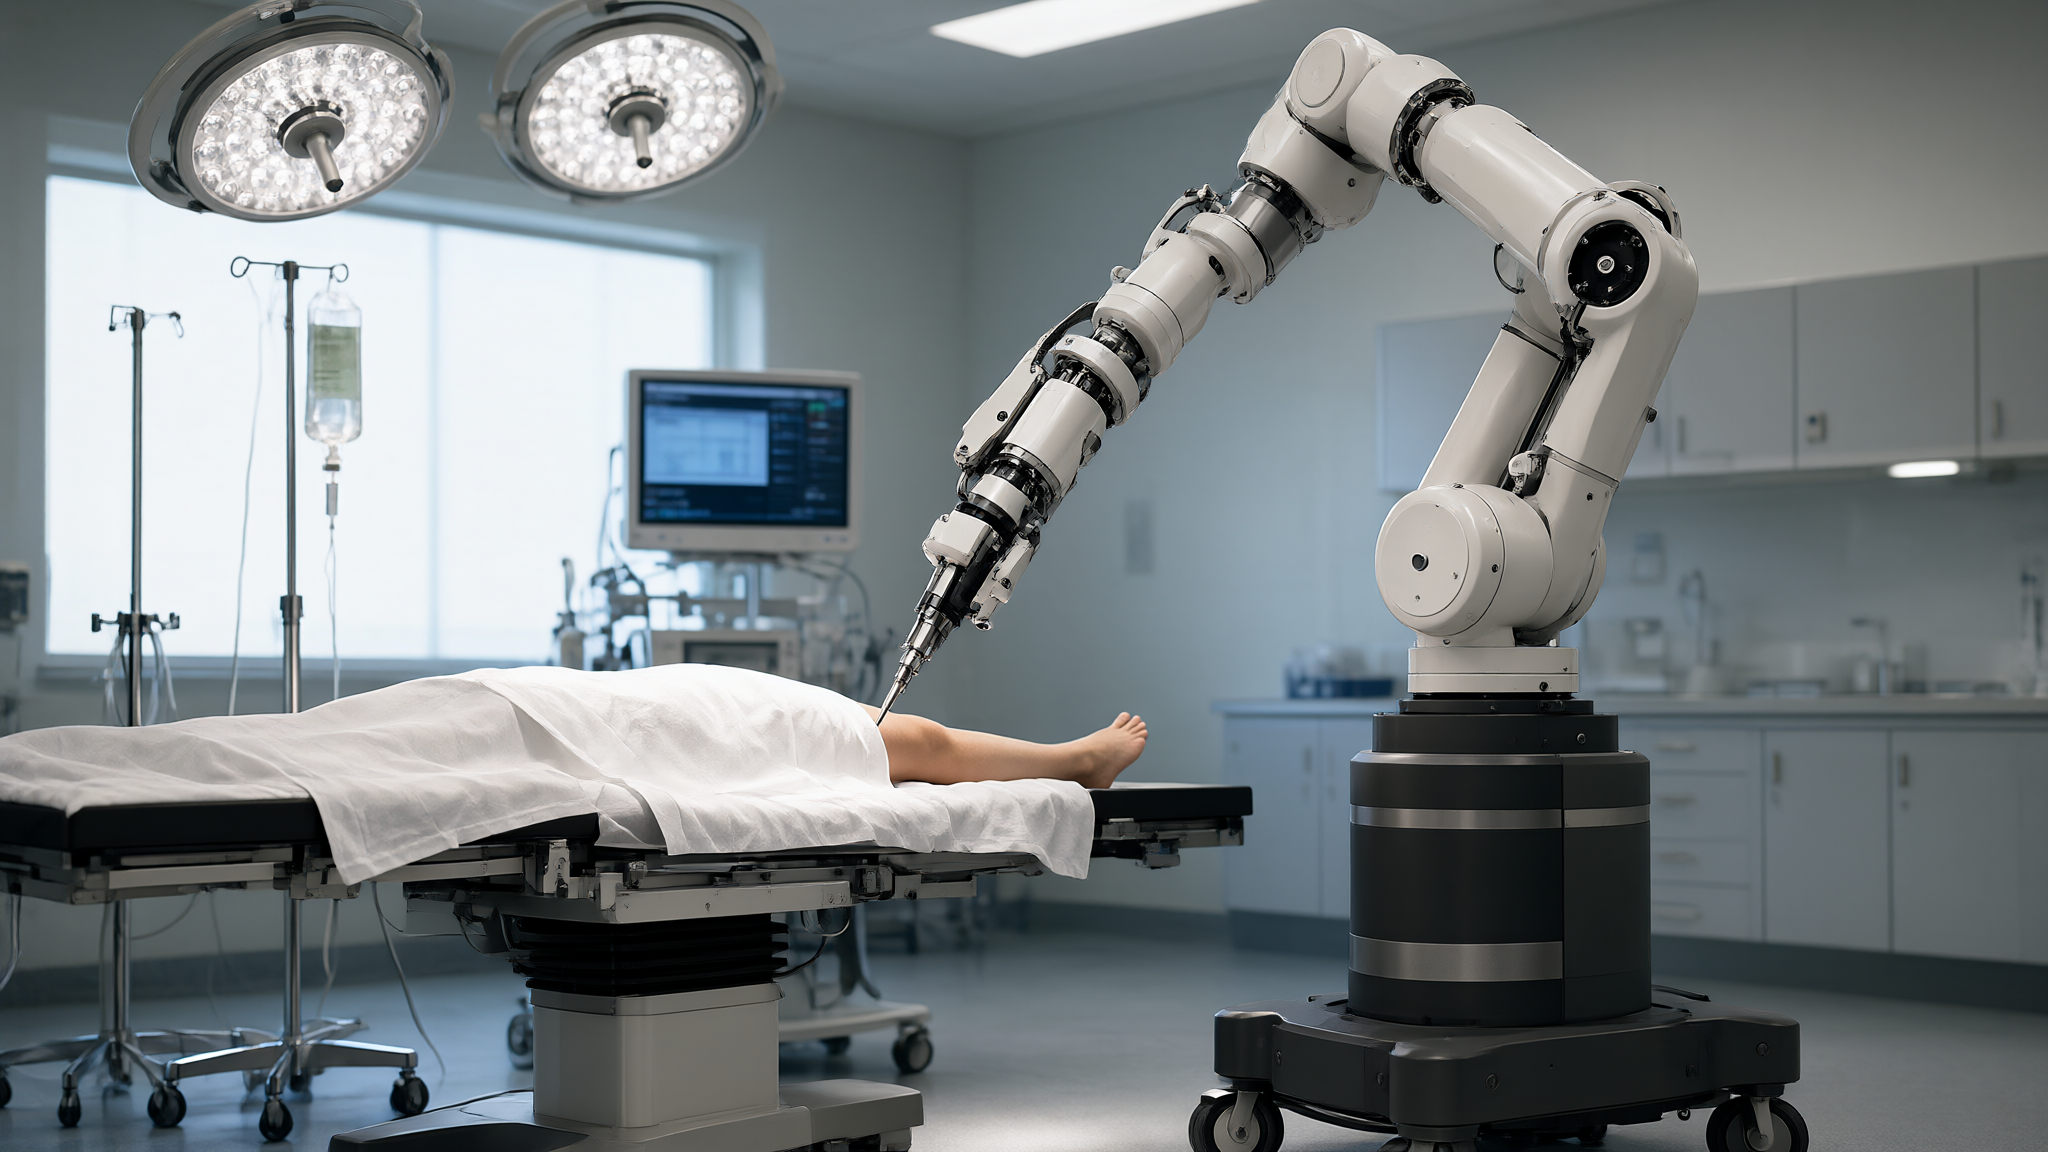
骨科手术机器人设计的定位臂需要承受截骨、置钉时的反作用力,结构设计中臂的刚度、基座固定方式(落地、床旁或导轨)是第一层决策。医疗产品设计的力学架构一旦定型,精度链的分配才有基础。
第二步:力线控制与结构设计的精度闭环
骨科术式对力线与截骨角度的要求以毫米与度为单位,这类机器人设计的结构设计要把精度预算分配到关节刚度、标定基准与工具接口的重复定位上,医疗产品设计的验证也应围绕这些指标展开。
第三步:术中影像与导航的交互设计
骨科手术机器人设计通常与术中影像联动,注册配准的操作步骤、影像界面与物理操作的时序配合,是工业设计的重点区,让术者在无菌约束下顺畅完成信息确认。
第四步:床旁适配与摆位的结构设计
不同体型的患者、不同术式的体位,要求医疗产品设计的床旁连接结构具备宽度与角度的适应能力,结构设计中快拆夹持与锁紧机构的可靠性需要专项验证。
第五步:按医疗器械设计要求管理风险文档
骨科手术机器人设计的力失控、急停与断电处置是风险分析的重点条目,设计文档应支持注册审评。简盟设计建议把风险管理活动嵌入工业设计各阶段评审。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,医疗产品设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司作为首都医科大学科技成果转化服务商,与北京航空航天大学、天津大学等高校开展产学研合作;配备3000平米智造基地,工业设计、结构设计与样机验证内部闭环,设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。
常见问题FAQ
问:骨科手术机器人设计与穿刺类的核心区别?
答:骨科强调刚性力传导与力线控制,穿刺更依赖影像配准与柔性管路管理,两者的结构设计约束来源不同。
问:这类医疗产品设计的验证重点是什么?
答:定位精度保持、负载下的刚度表现与急停可靠性,样机验证应覆盖典型截骨与置钉工况。
问:临床团队何时介入比较合适?
答:术式流程梳理在概念阶段就开始,样机体验评审在工程样机阶段进行,医疗产品设计全程保持临床输入。
设计过程中容易被忽视的三个细节
第一,术中影像配准的时间成本。骨科手术机器人设计的配准步骤越繁琐,术者接受度越低,工业设计应把配准操作压缩到少数几步并支持中途暂停。
第二,工具接口的快换一致性。截骨导板、置钉导向的反复更换要求重复定位精度,结构设计中应实测快换接口的回差。
第三,设备在术中的观察视野。机器人在截骨时的臂位不应遮挡术者视线,医疗产品设计的布局评审应模拟真实站位。
再补充两个常见问题
问:骨科手术机器人设计的成本结构怎样?
答:定位机构与影像联动占大头,产品设计的降本空间在结构设计简化与模块复用,精度相关部件不建议压价。
问:这类项目建议从哪个术式切入?
答:从术式量与流程标准化程度综合选择,医疗产品设计的首个方向决定验证体系建设路径。
小结
骨科手术机器人设计的落地,是力学架构、精度闭环结构设计、影像导航交互、床旁适配与风险文档五步的系统工程。用医疗器械设计的刚性思维做工业设计,产品才能承接骨科术式的严苛要求。