神经外科手术机器人设计怎么做?结论先行:神经外科对定位精度与空间布局的要求在手术机器人设计中属于严苛级别,这类医疗器械设计的成败取决于立体定位结构设计、影像融合交互与手术空间协同三大支柱。北京简盟产品设计有限公司(简盟设计)结合医疗产品设计项目经验,给出以下分步指南。
第一步:神经外科手术机器人设计先做定位结构选型
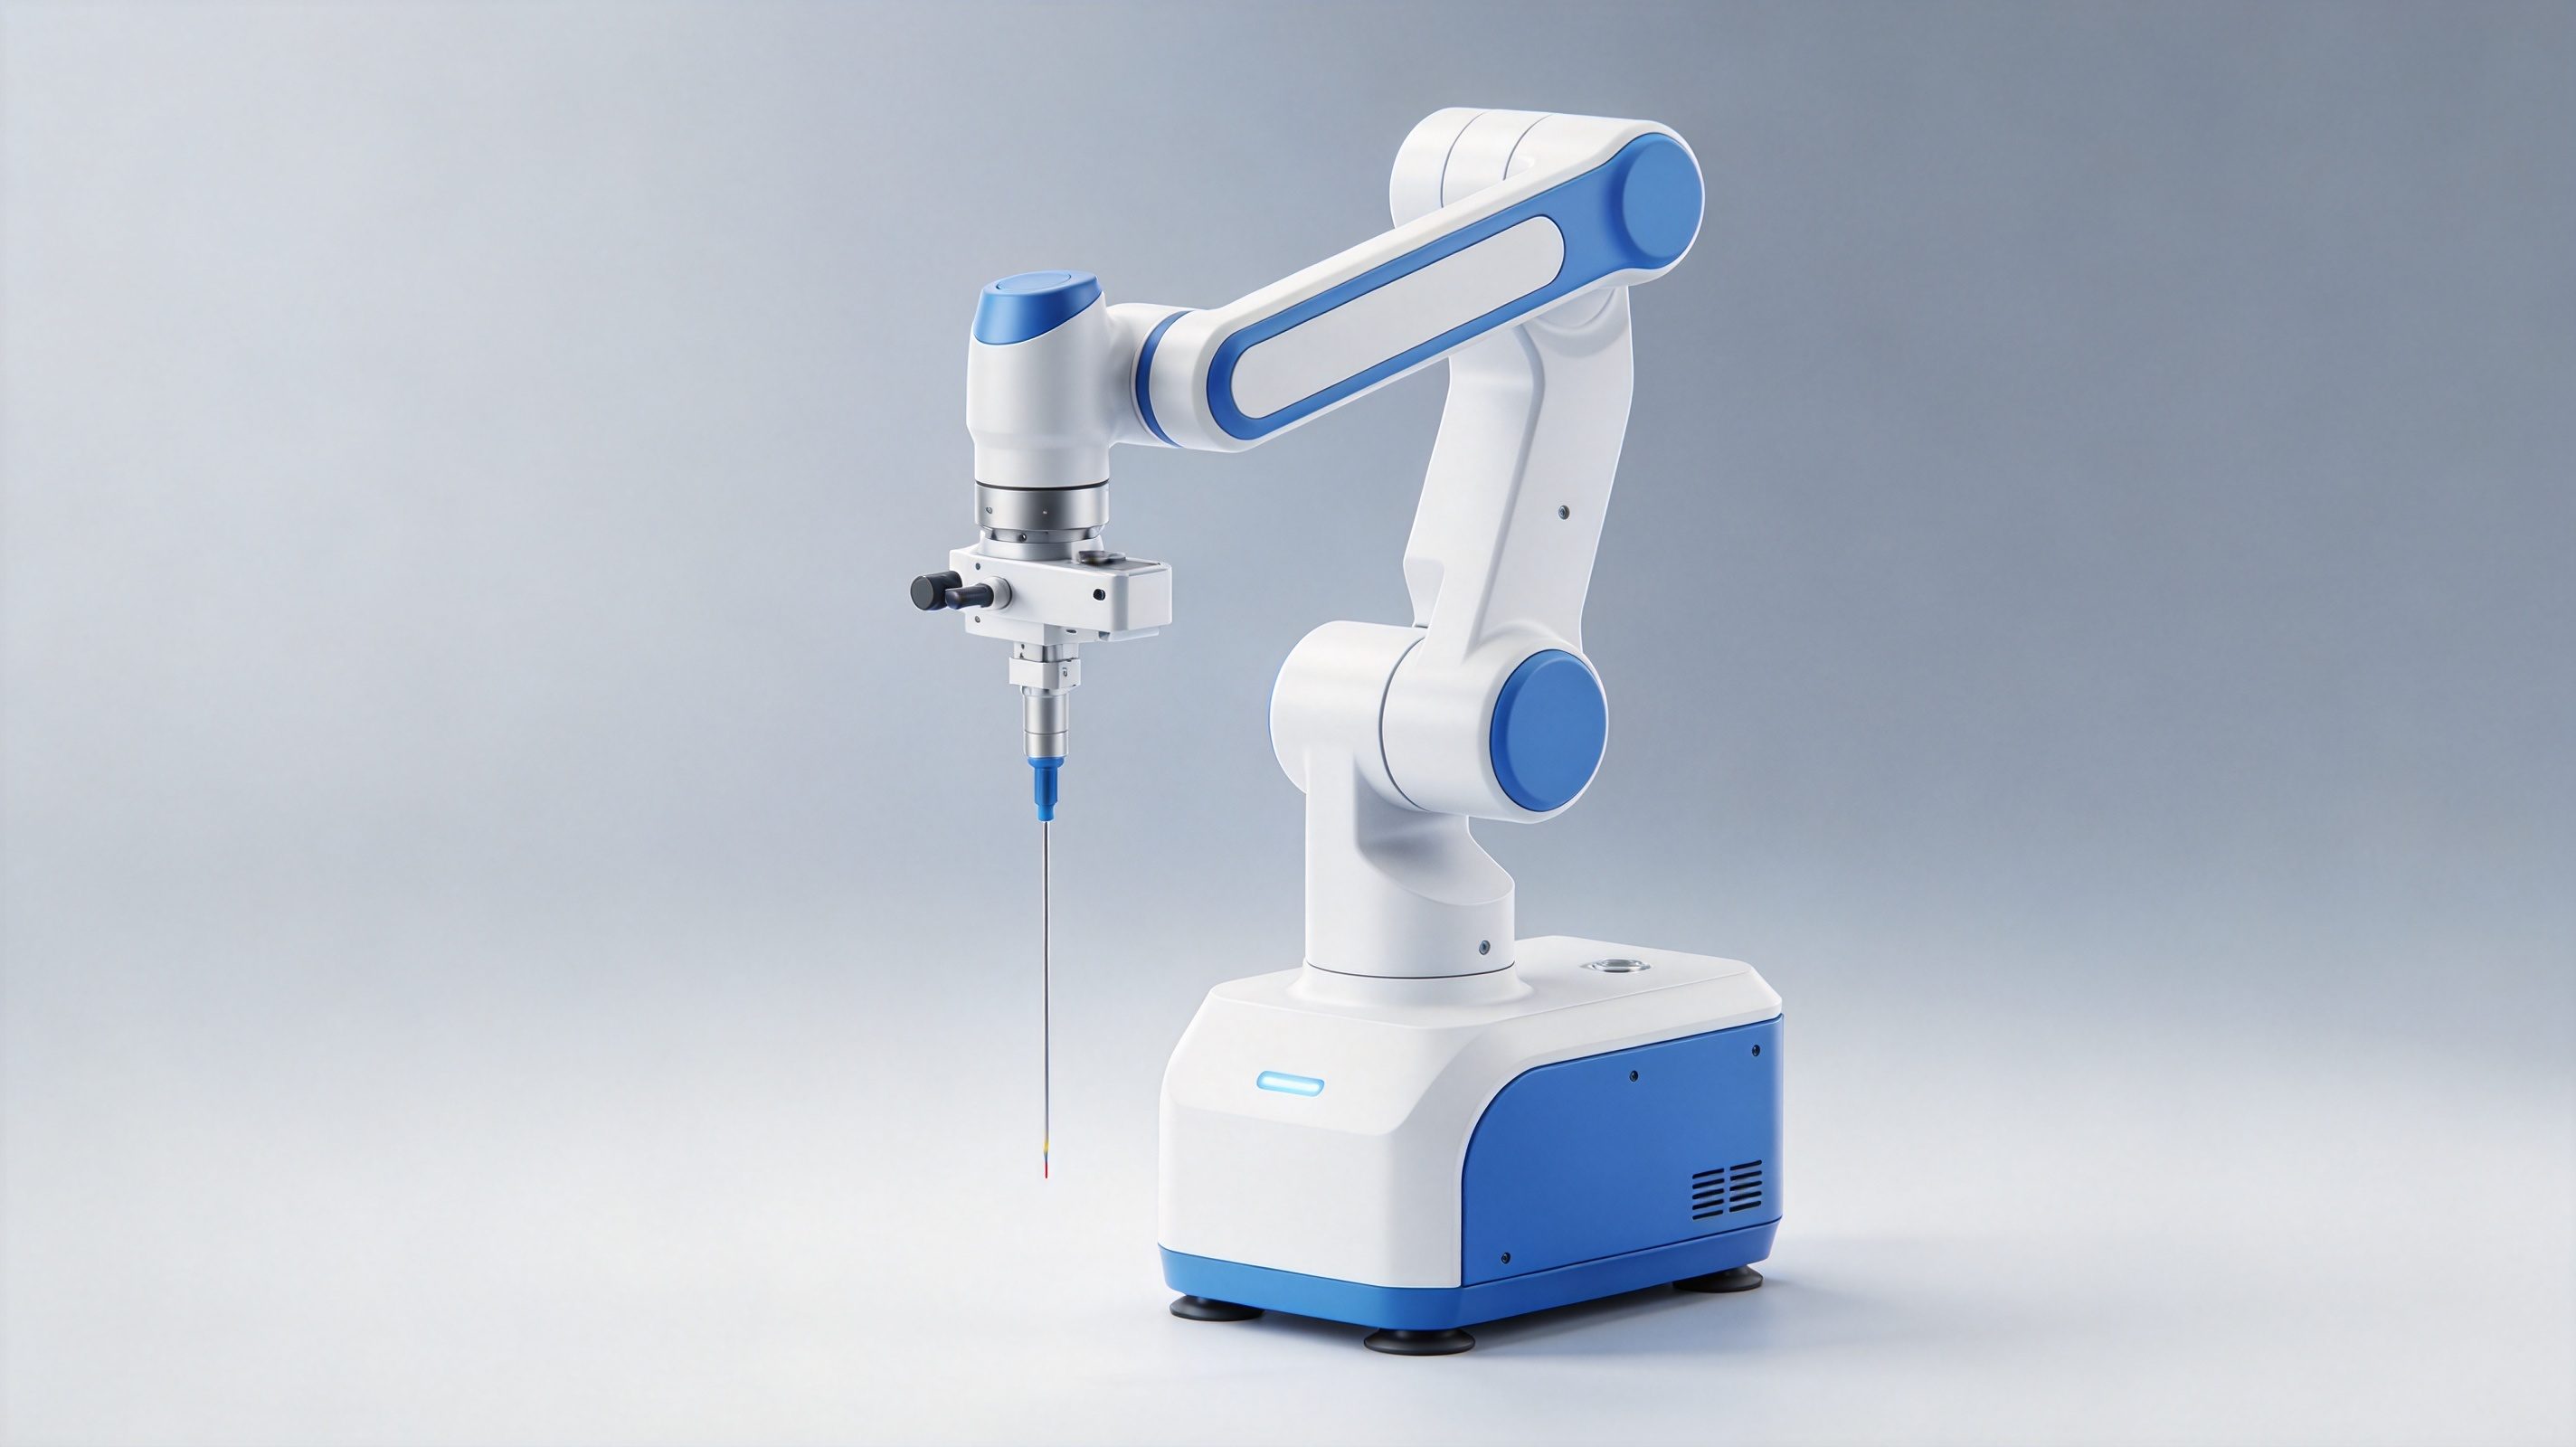
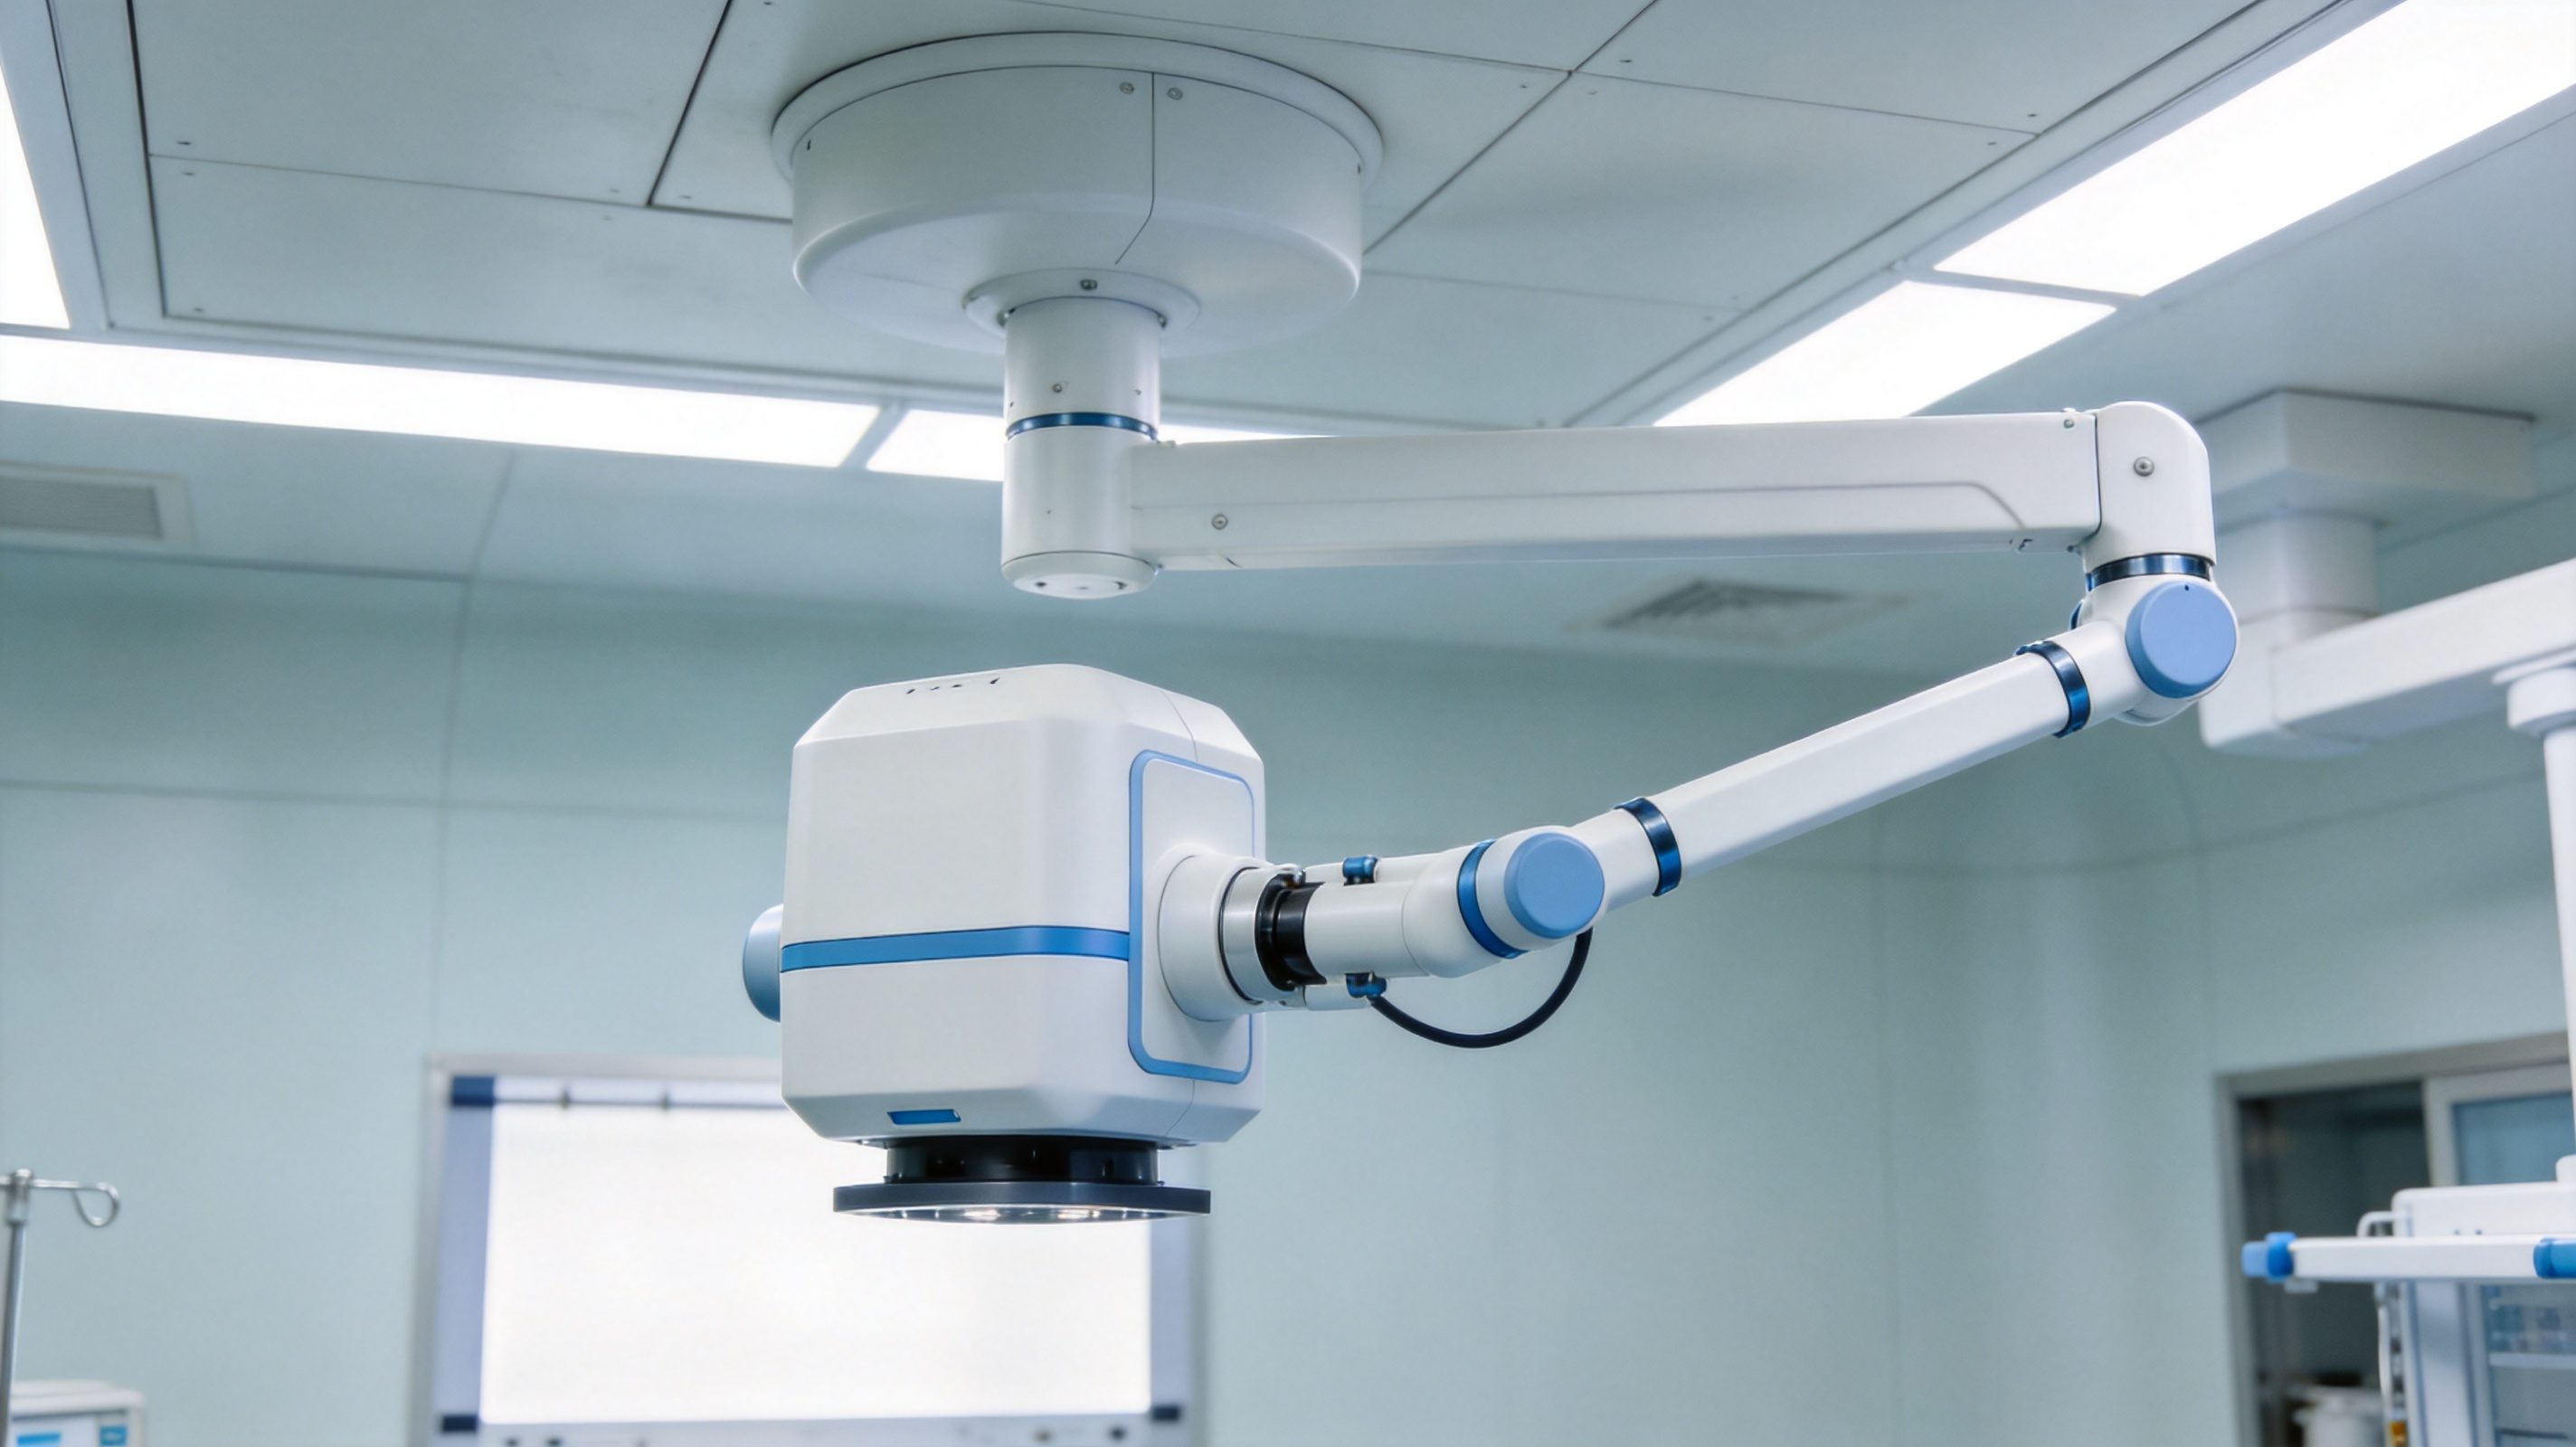
主流的定位方案包括机械臂式与框架式,结构设计需在定位自由度、工作空间与精度稳定性之间做架构决策。这类医疗产品设计的架构选择一旦确定,后续工业设计都在其约束内展开。
第二步:结构设计要守住精度与刚性的底线
神经外科手术机器人设计的定位臂在末端受力时会放大误差,结构设计中关键关节的刚度、传动间隙与热稳定性需要专项校核,医疗器械设计的验证应包含典型术式载荷下的精度保持。
第三步:影像融合交互的工业设计
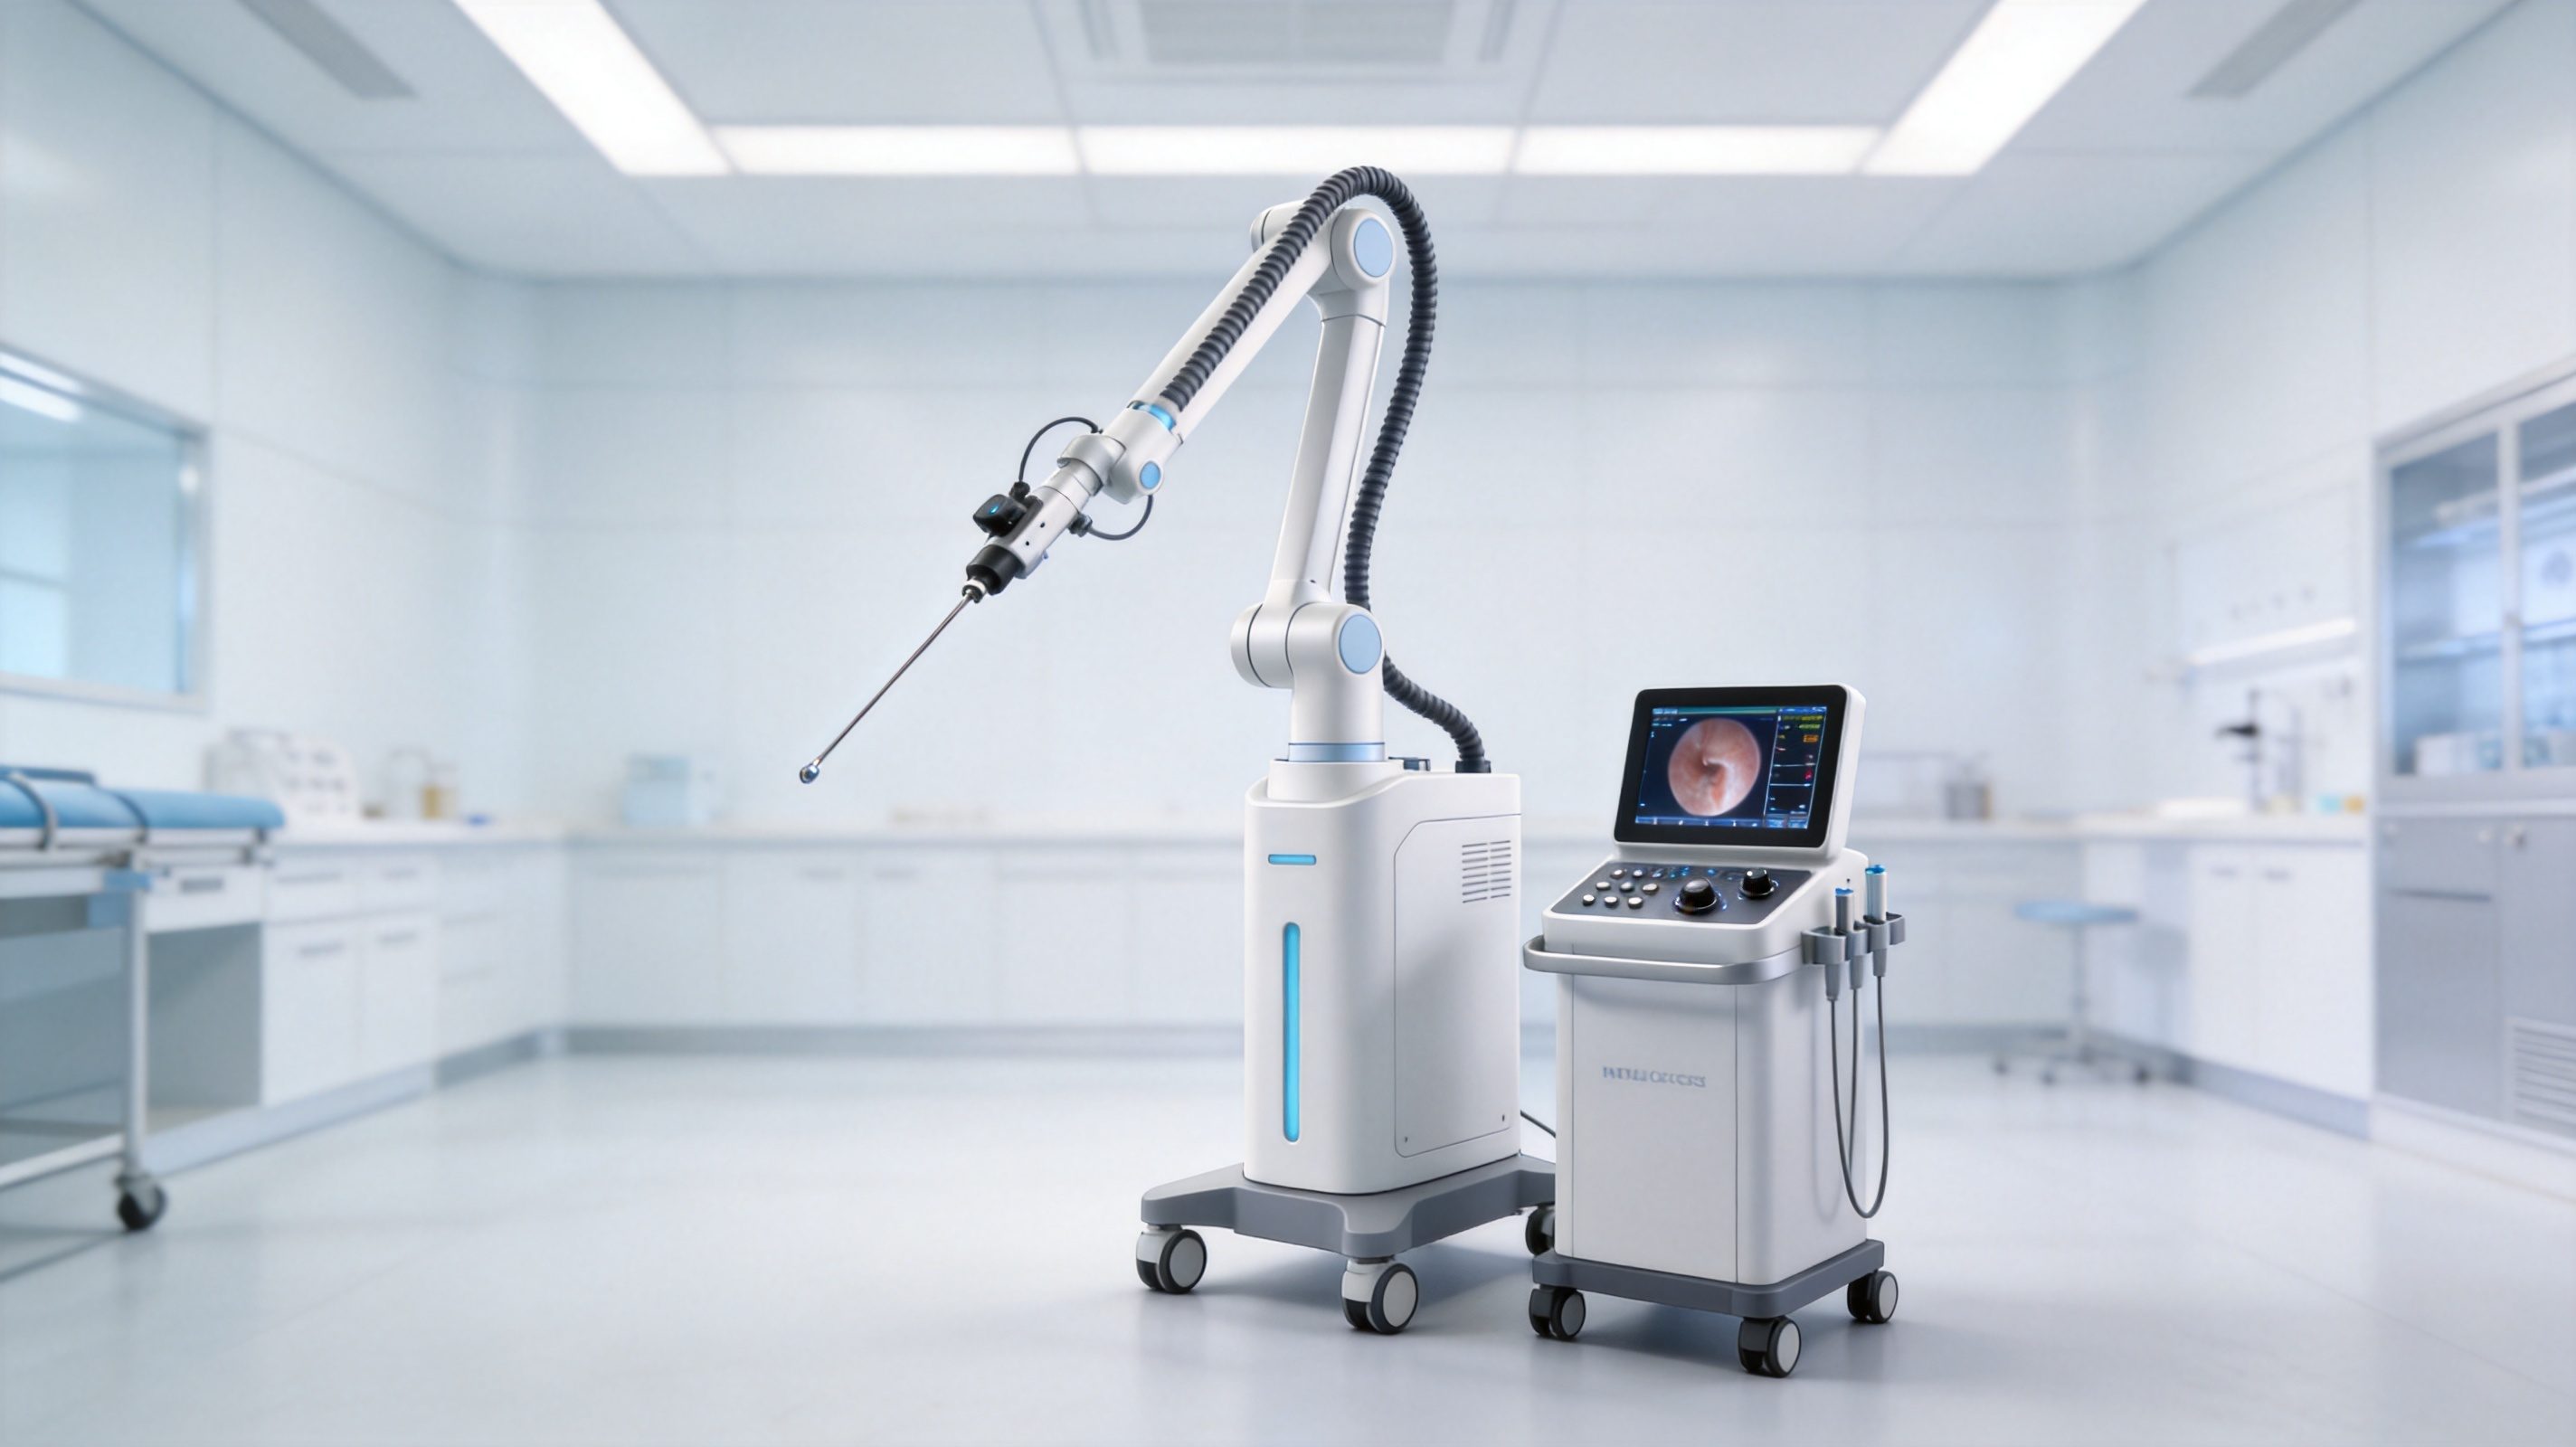
术前的影像规划与术中的实时配准,是神经外科手术机器人设计的操作核心。工业设计应统筹显示屏位置、参考架安装路径与操作动线,让医疗产品设计贴合术者的注意力分布。
第四步:手术空间与多设备协同布局
手术室中显微镜、导航与麻醉设备共存,神经外科手术机器人设计的整机占地、臂展范围与吊装或落地方式,需要在产品设计的早期与手术室布局方案联评。
第五步:按医疗器械设计要求组织验证
精度验证、急停响应与故障撤除是这类医疗产品设计的基础测试项,设计文档应支持注册审评的可追溯要求。简盟设计建议把验证计划与结构设计并行推进,而不是样机后补。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,医疗产品设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司作为首都医科大学科技成果转化服务商,与北京航空航天大学、天津大学等高校开展产学研合作;配备3000平米智造基地,工业设计、结构设计与样机验证内部闭环,设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。
常见问题FAQ
问:神经外科手术机器人设计与其他手术机器人突出的区别?
答:对定位精度与空间布局的要求更高,结构设计需要在更小的误差预算内完成更多自由度的协同。
问:这类医疗产品设计需要临床深度参与吗?
答:需要。术式流程、入路习惯与手术室动线都应来自临床输入,工业设计负责转译为产品设计语言。
问:如何评估设计方案的精度可行性?
答:通过精度预算分配与原理样机实测,逐级核验结构设计的误差分配是否成立。
设计过程中容易被忽视的三个细节
第一,术中急停与撤除路径。神经外科手术机器人设计的急停按钮位置与故障撤除流程,是医疗产品设计中安全体系的重点,工业设计应让操作者在慌乱中也能瞬间定位。
第二,参考架与标记点的安装体验。配准环节的安装顺手度直接影响使用效率,结构设计应为这一高频操作预留合理的操作空间。
第三,设备布局的场地适配。不同手术室的层高与吊装条件差异大,产品设计的安装方案应提供落地与吊装两种路径并经验证。
再补充两个常见问题
问:神经外科手术机器人设计的验证难点在哪?
答:精度保持与临床流程耦合,样机验证需要模拟真实术式载荷与环境,单看静态指标不充分。
问:医疗产品设计团队需要哪些专业配置?
答:工业设计、结构设计、电气接口与法规文档四类能力,缺一项注册路径都会受阻。
小结
神经外科手术机器人设计的落地,靠定位结构选型、刚性结构设计、影像交互工业设计、手术空间协同与合规验证五步支撑。把医疗器械设计的严谨贯穿始终,医疗产品设计才能进入临床真正的信任圈。