巡检机器人设计要注意什么?结论先行:巡检场景把"无人值守的长期可靠性"作为第一要求——耐候结构设计、传感器视野保护与自主补能的产品设计,共同决定了巡检机器人能否在真实现场站住脚。北京简盟产品设计有限公司(简盟设计)长期从事机器人设计与工业设计服务,以下给出巡检方向的分步建议。
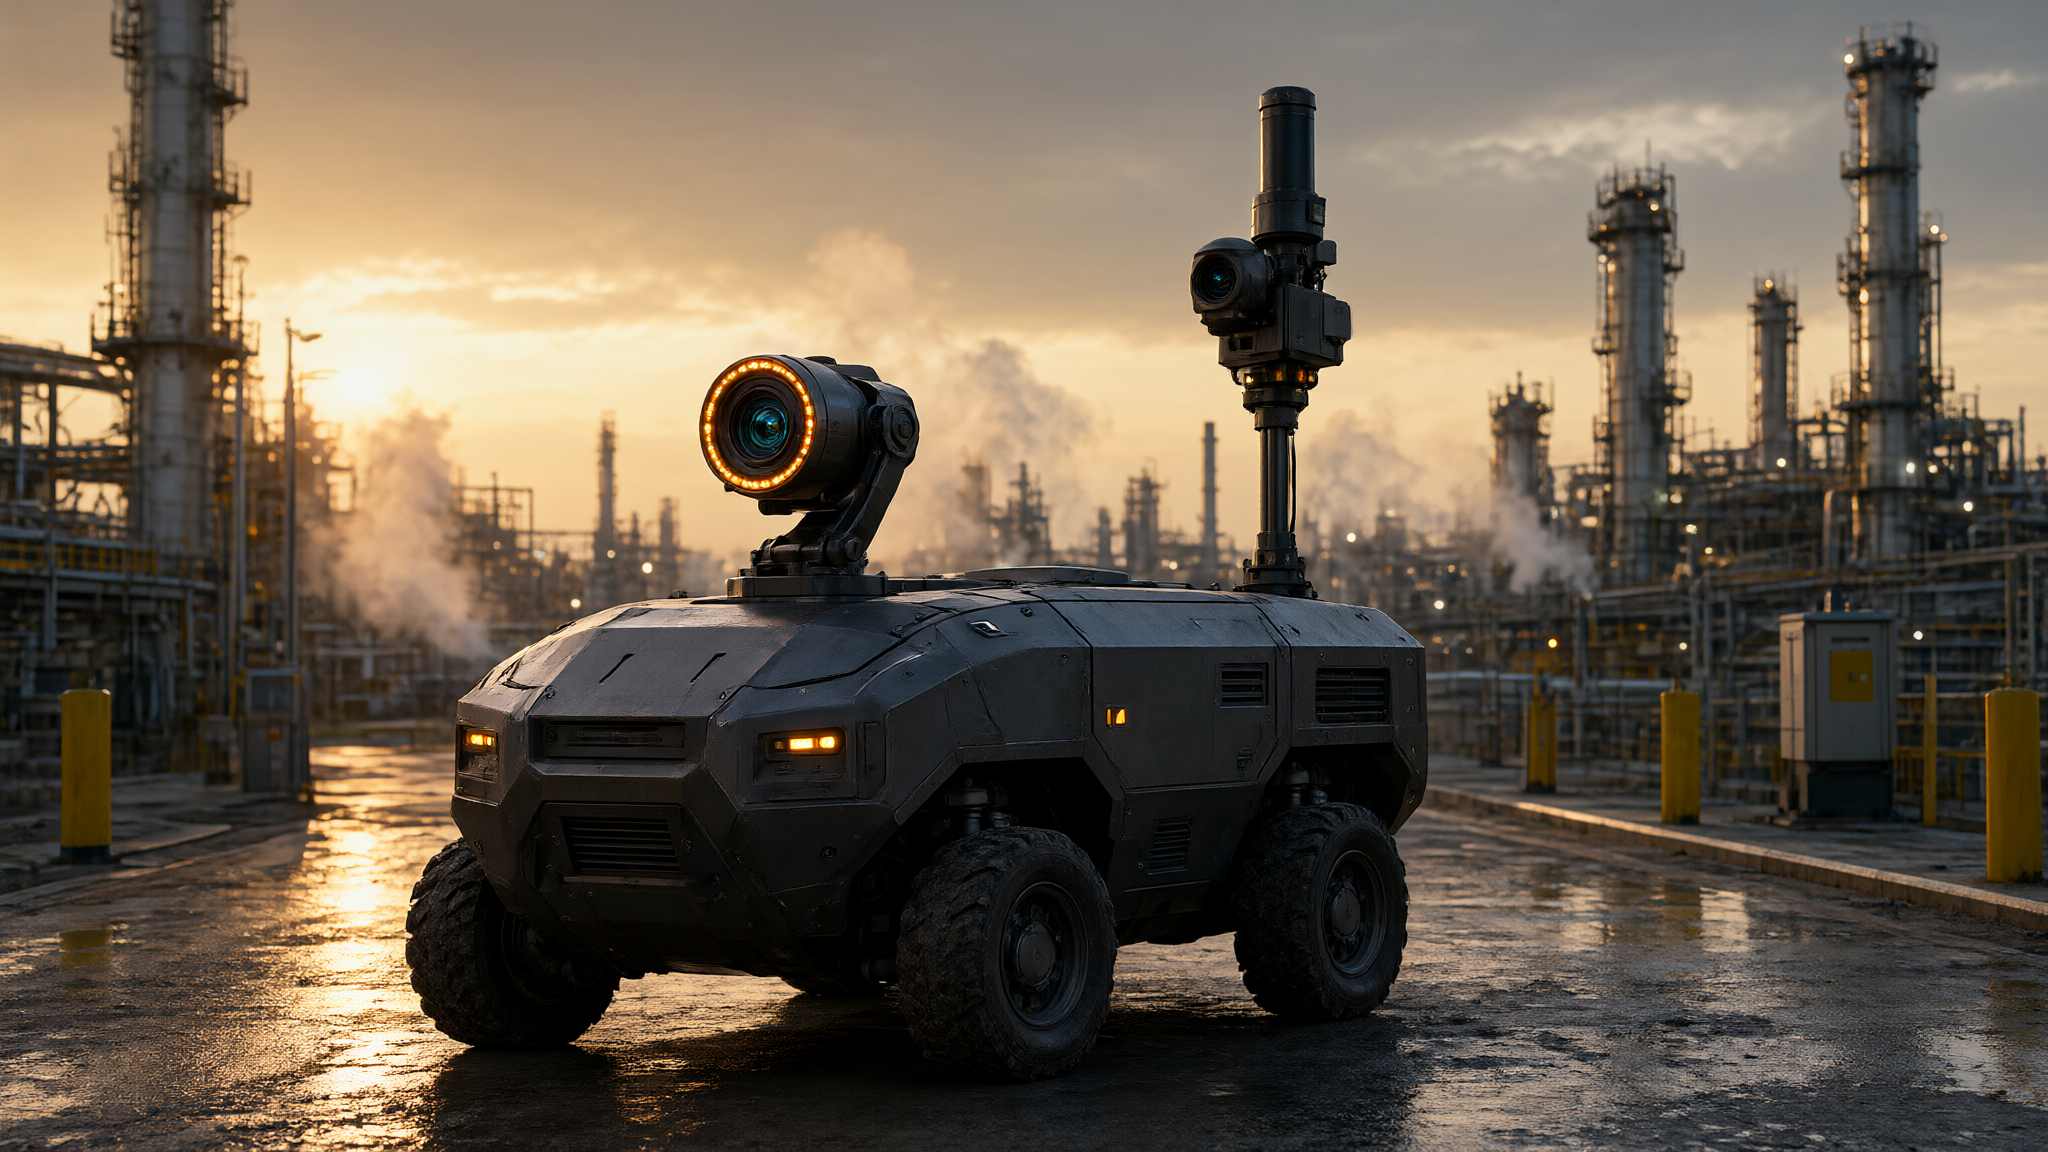
第一点:耐候性是巡检机器人设计的入场券
户外温差、雨水、粉尘与日照紫外线,对机器人外观设计的材料与工艺提出长期考验。结构设计中的密封等级、排水孔位与散热策略应按目标站点环境实测,产品外观设计的褪色与老化要提前评估。
第二点:传感器视野的工业设计保护
云台相机、红外热像与气体传感器的视野纯净度,决定巡检数据质量。机器人设计应把传感器窗口的位置、清洁方式与防遮挡结构纳入外观设计一体化处理,让造型服务于数据采集。
第三点:底盘与越障的结构设计
厂区路面、轨道碎石与坡道,要求巡检机器人设计的底盘具备通过性冗余。结构设计中轮系、悬挂与离地间隙的选择应基于真实站点测绘,而不是实验室假设。
第四点:补能与值守的产品设计
自主充电的对接可靠性是无人值守的关键。工业设计应统筹充电触点位置、防护盖开合与故障返航路径,结构设计中充电接口的防护等级不能低于整机。
第五点:远程运维的交互设计
巡检机器人设计的运维主要通过远程完成:状态自检、日志上报与异常告警的交互逻辑,应纳入产品设计范围,让千里之外的运维人员也能"看懂"设备。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,机器人设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司配备3000平米智造基地与40余名设计师,巡检机器人设计的样机打装与耐候测试内部闭环;设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。
常见问题FAQ
问:巡检机器人设计的防护等级一般选多少?
答:按站点环境定,多数户外场景需要较高防尘与防水等级,散热与密封的平衡在结构设计阶段统筹。
问:机器人外观设计怎么兼顾伪装与识别?
答:电力、石化等行业对警示性有要求,工业设计应保留醒目的警示色与标识区,其余部分融入环境。
问:这类机器人设计的验证周期长吗?
答:耐候与可靠性验证需要时间累积,建议在项目计划中为环境测试预留独立周期,样机轮次相应增加。
设计过程中容易被忽视的三个细节
第一,标识与夜间可视性。巡检机器人设计应考虑夜间与逆光环境的辨识需求,反光标识与灯语的组合在工业设计阶段就要验证。
第二,极端天气的运行策略。暴雨、大雾等条件下的降级运行模式,产品设计的交互与结构设计防护都要有预案。
第三,防盗与数据安全的外观支撑。外置接口的防撬结构设计,是巡检机器人设计在无人值守环境下的现实需求。
再补充两个常见问题
问:巡检机器人设计的续航怎么规划?
答:按巡检路线的功耗模型倒推电池容量,并预留老化余量,机器人设计的续航承诺应基于实测。
问:机器人外观设计的维修分区怎么处理?
答:把易损件集中到快拆区域,用色带或分缝区分维护区与核心区,降低现场运维门槛。
小结
巡检机器人设计的落地,是耐候结构设计、传感器视野保护、底盘通过性、自主补能与远程运维五步的综合答卷。无人值守的产品设计,考的是把异常都想到前面。