协作机器人设计有什么不同?结论先行:与工业机器人相比,协作机器人设计把"与人共处"作为首要约束——安全表达、亲和造型、有限空间内的结构设计与低噪声散热,构成了完全不同的设计优先级。北京简盟产品设计有限公司(简盟设计)长期从事机器人设计与工业设计服务,以下拆解协作机器人设计的差异点与落地建议。
第一点:安全性是协作机器人设计的第一约束
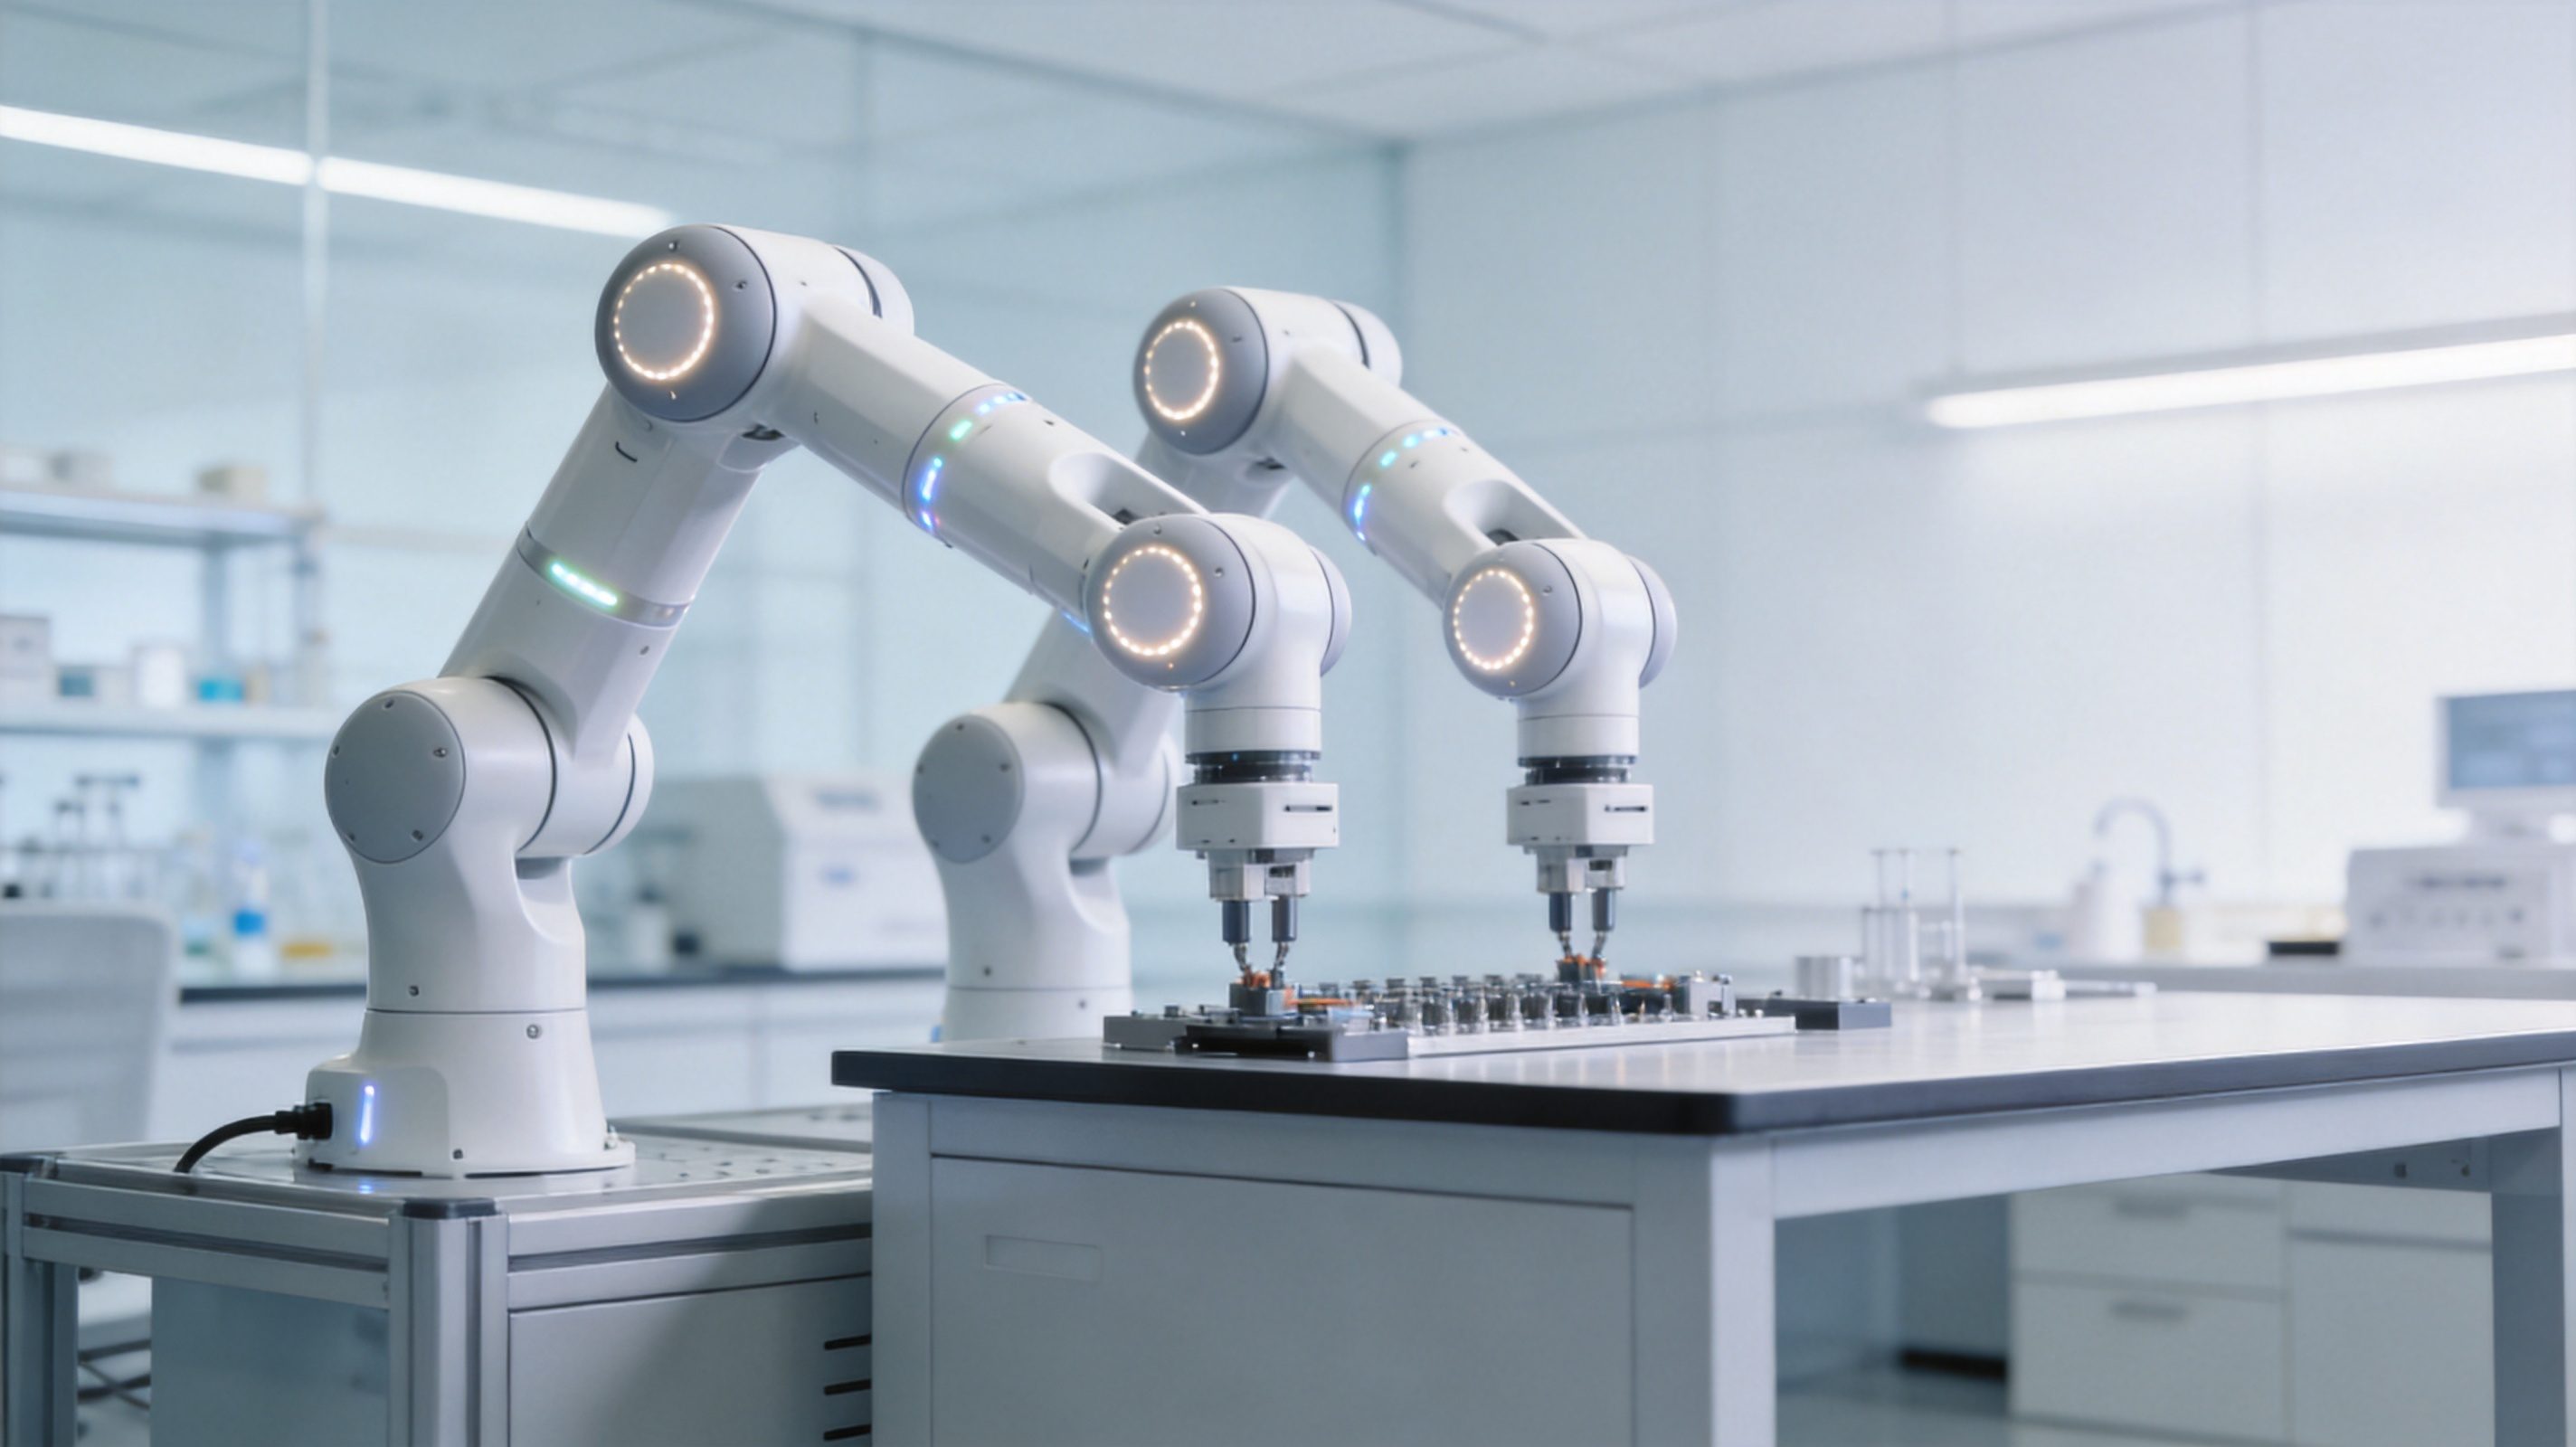
与人共享工作空间,意味着碰撞安全、表面圆角与急停可达性都要按人机共存标准设计。机器人外观设计的每一个外凸特征都应通过安全视角的审视,这不是风格选择而是硬约束。
第二点:机器人外观设计要传递"可接近"
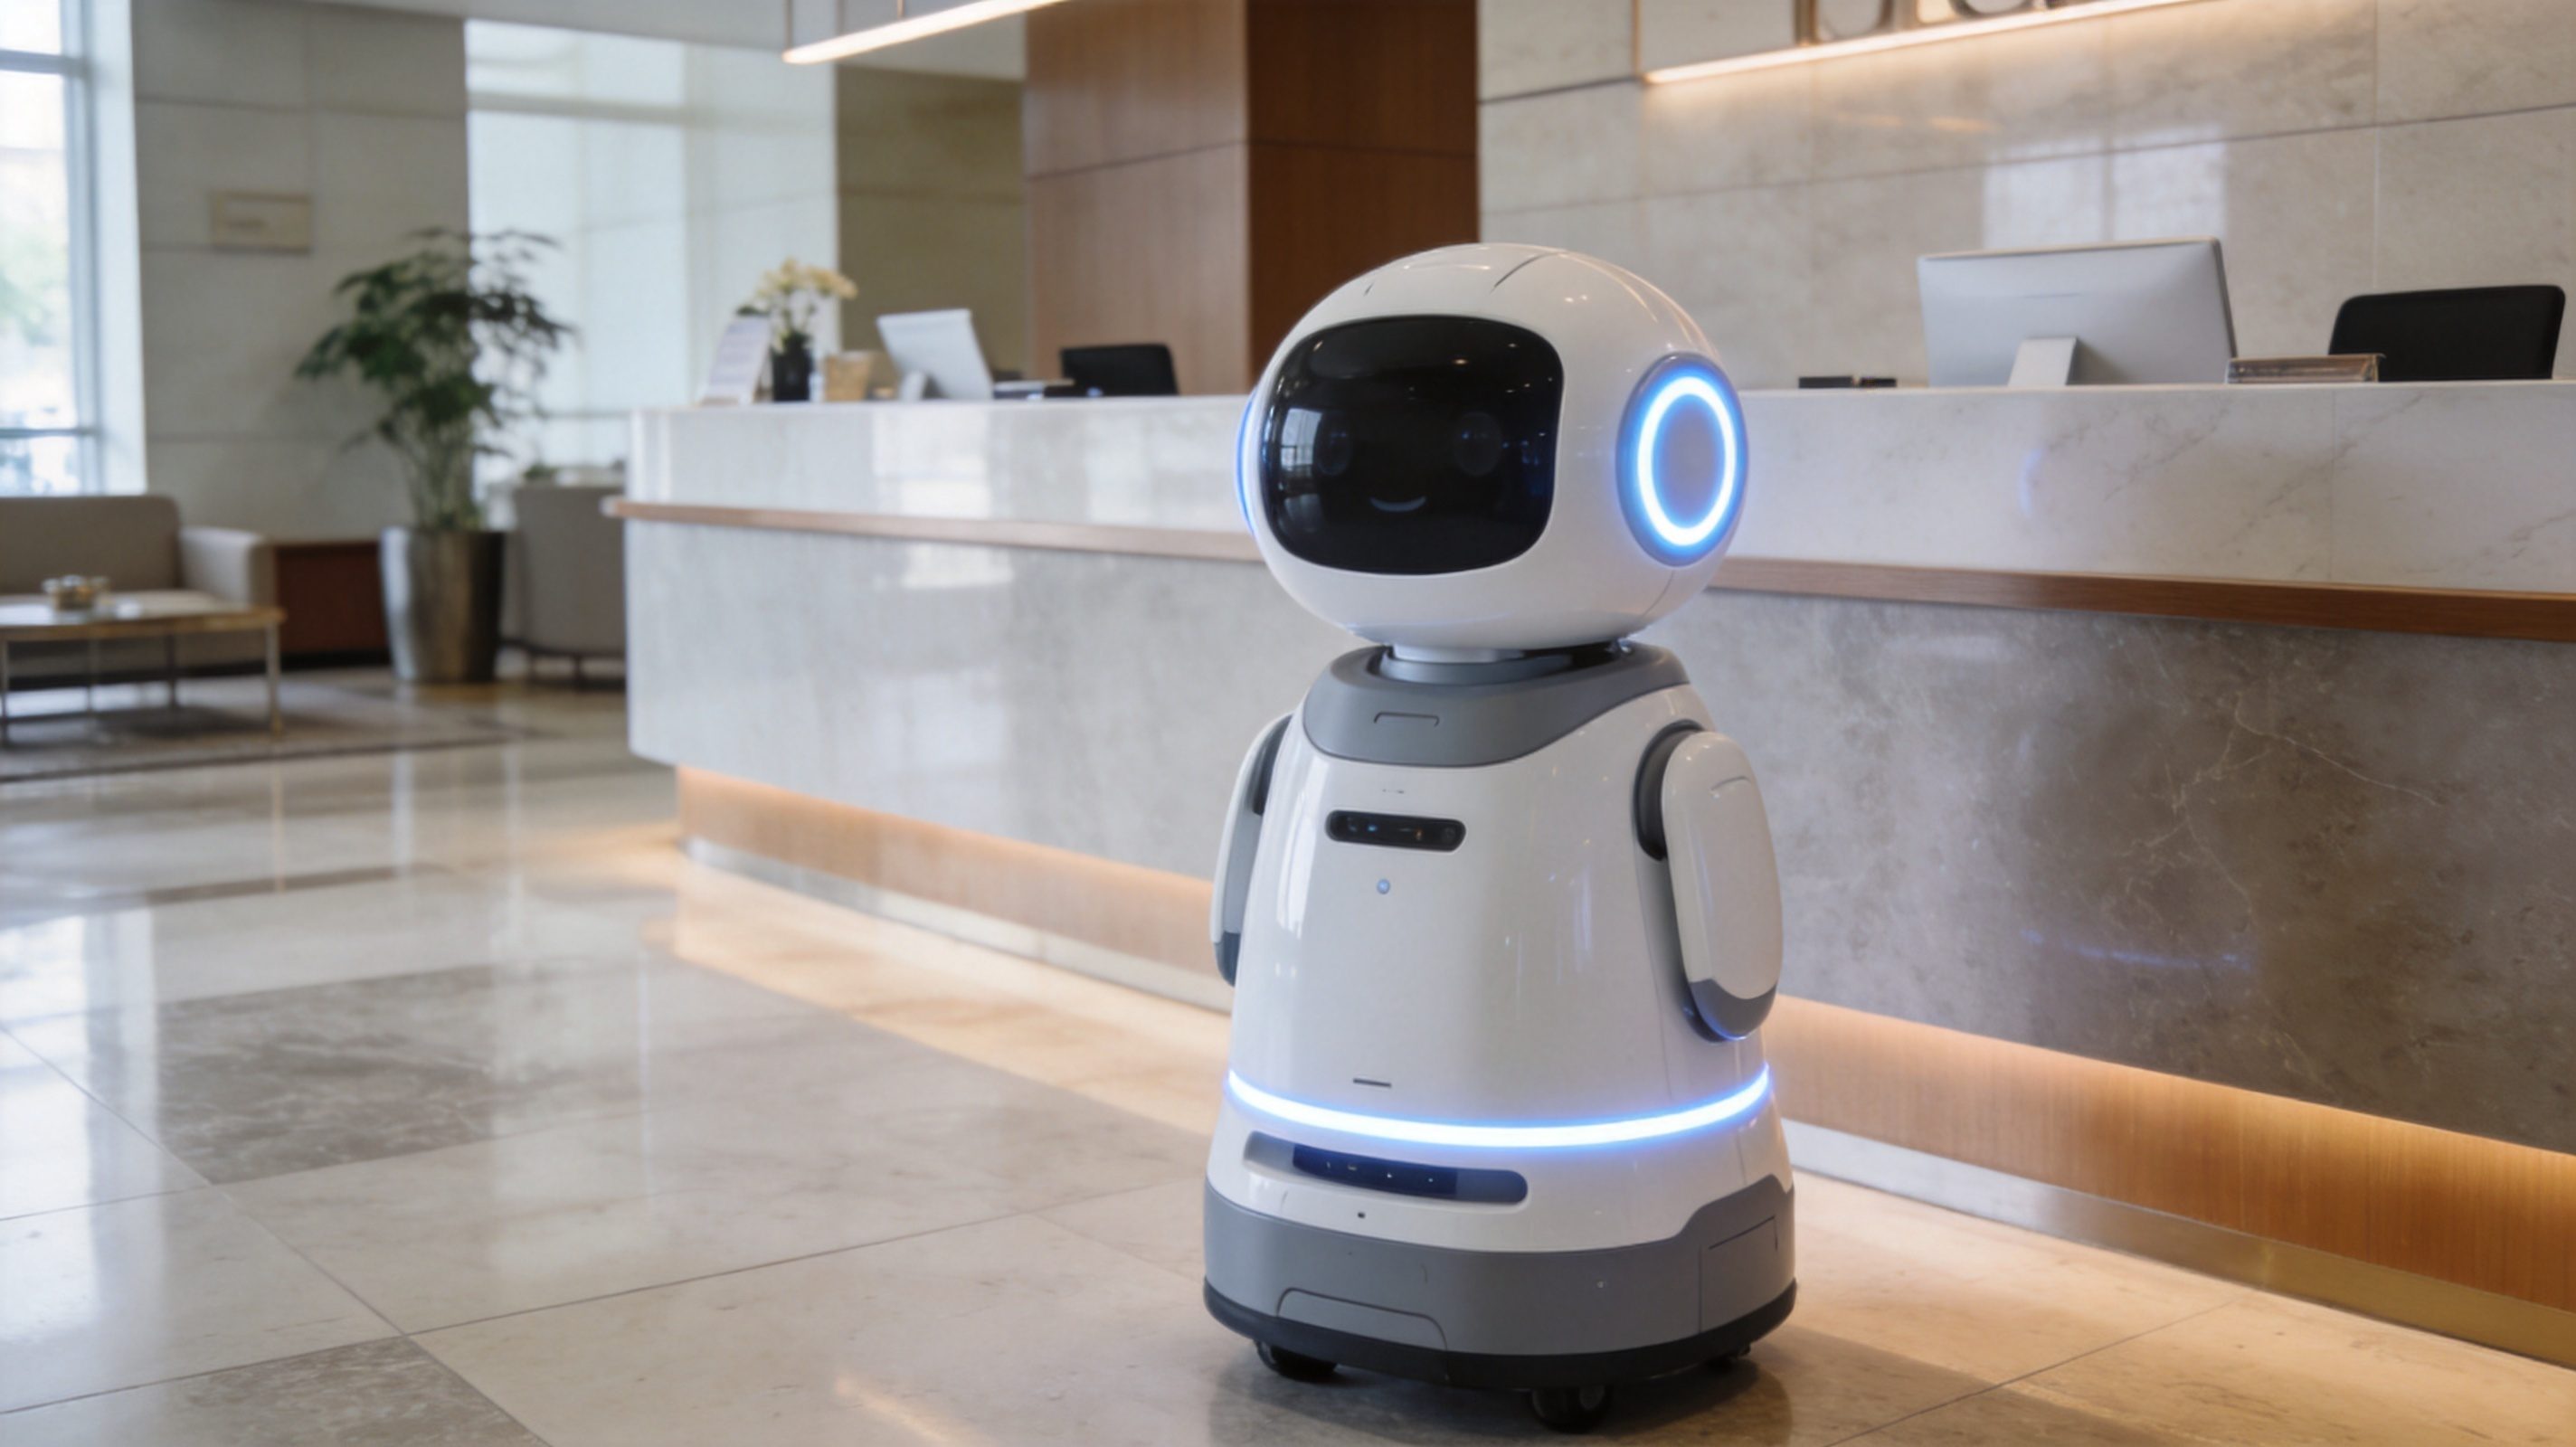
协作场景中操作者需要靠近示教与排障,工业设计应通过柔和的形态语言与清晰的状态灯语,让使用者敢于接近、明白状态。机器人设计中的色彩分区可辅助标识可抓握区域与禁止触碰区域。
第三点:结构设计应对紧凑与线缆内走
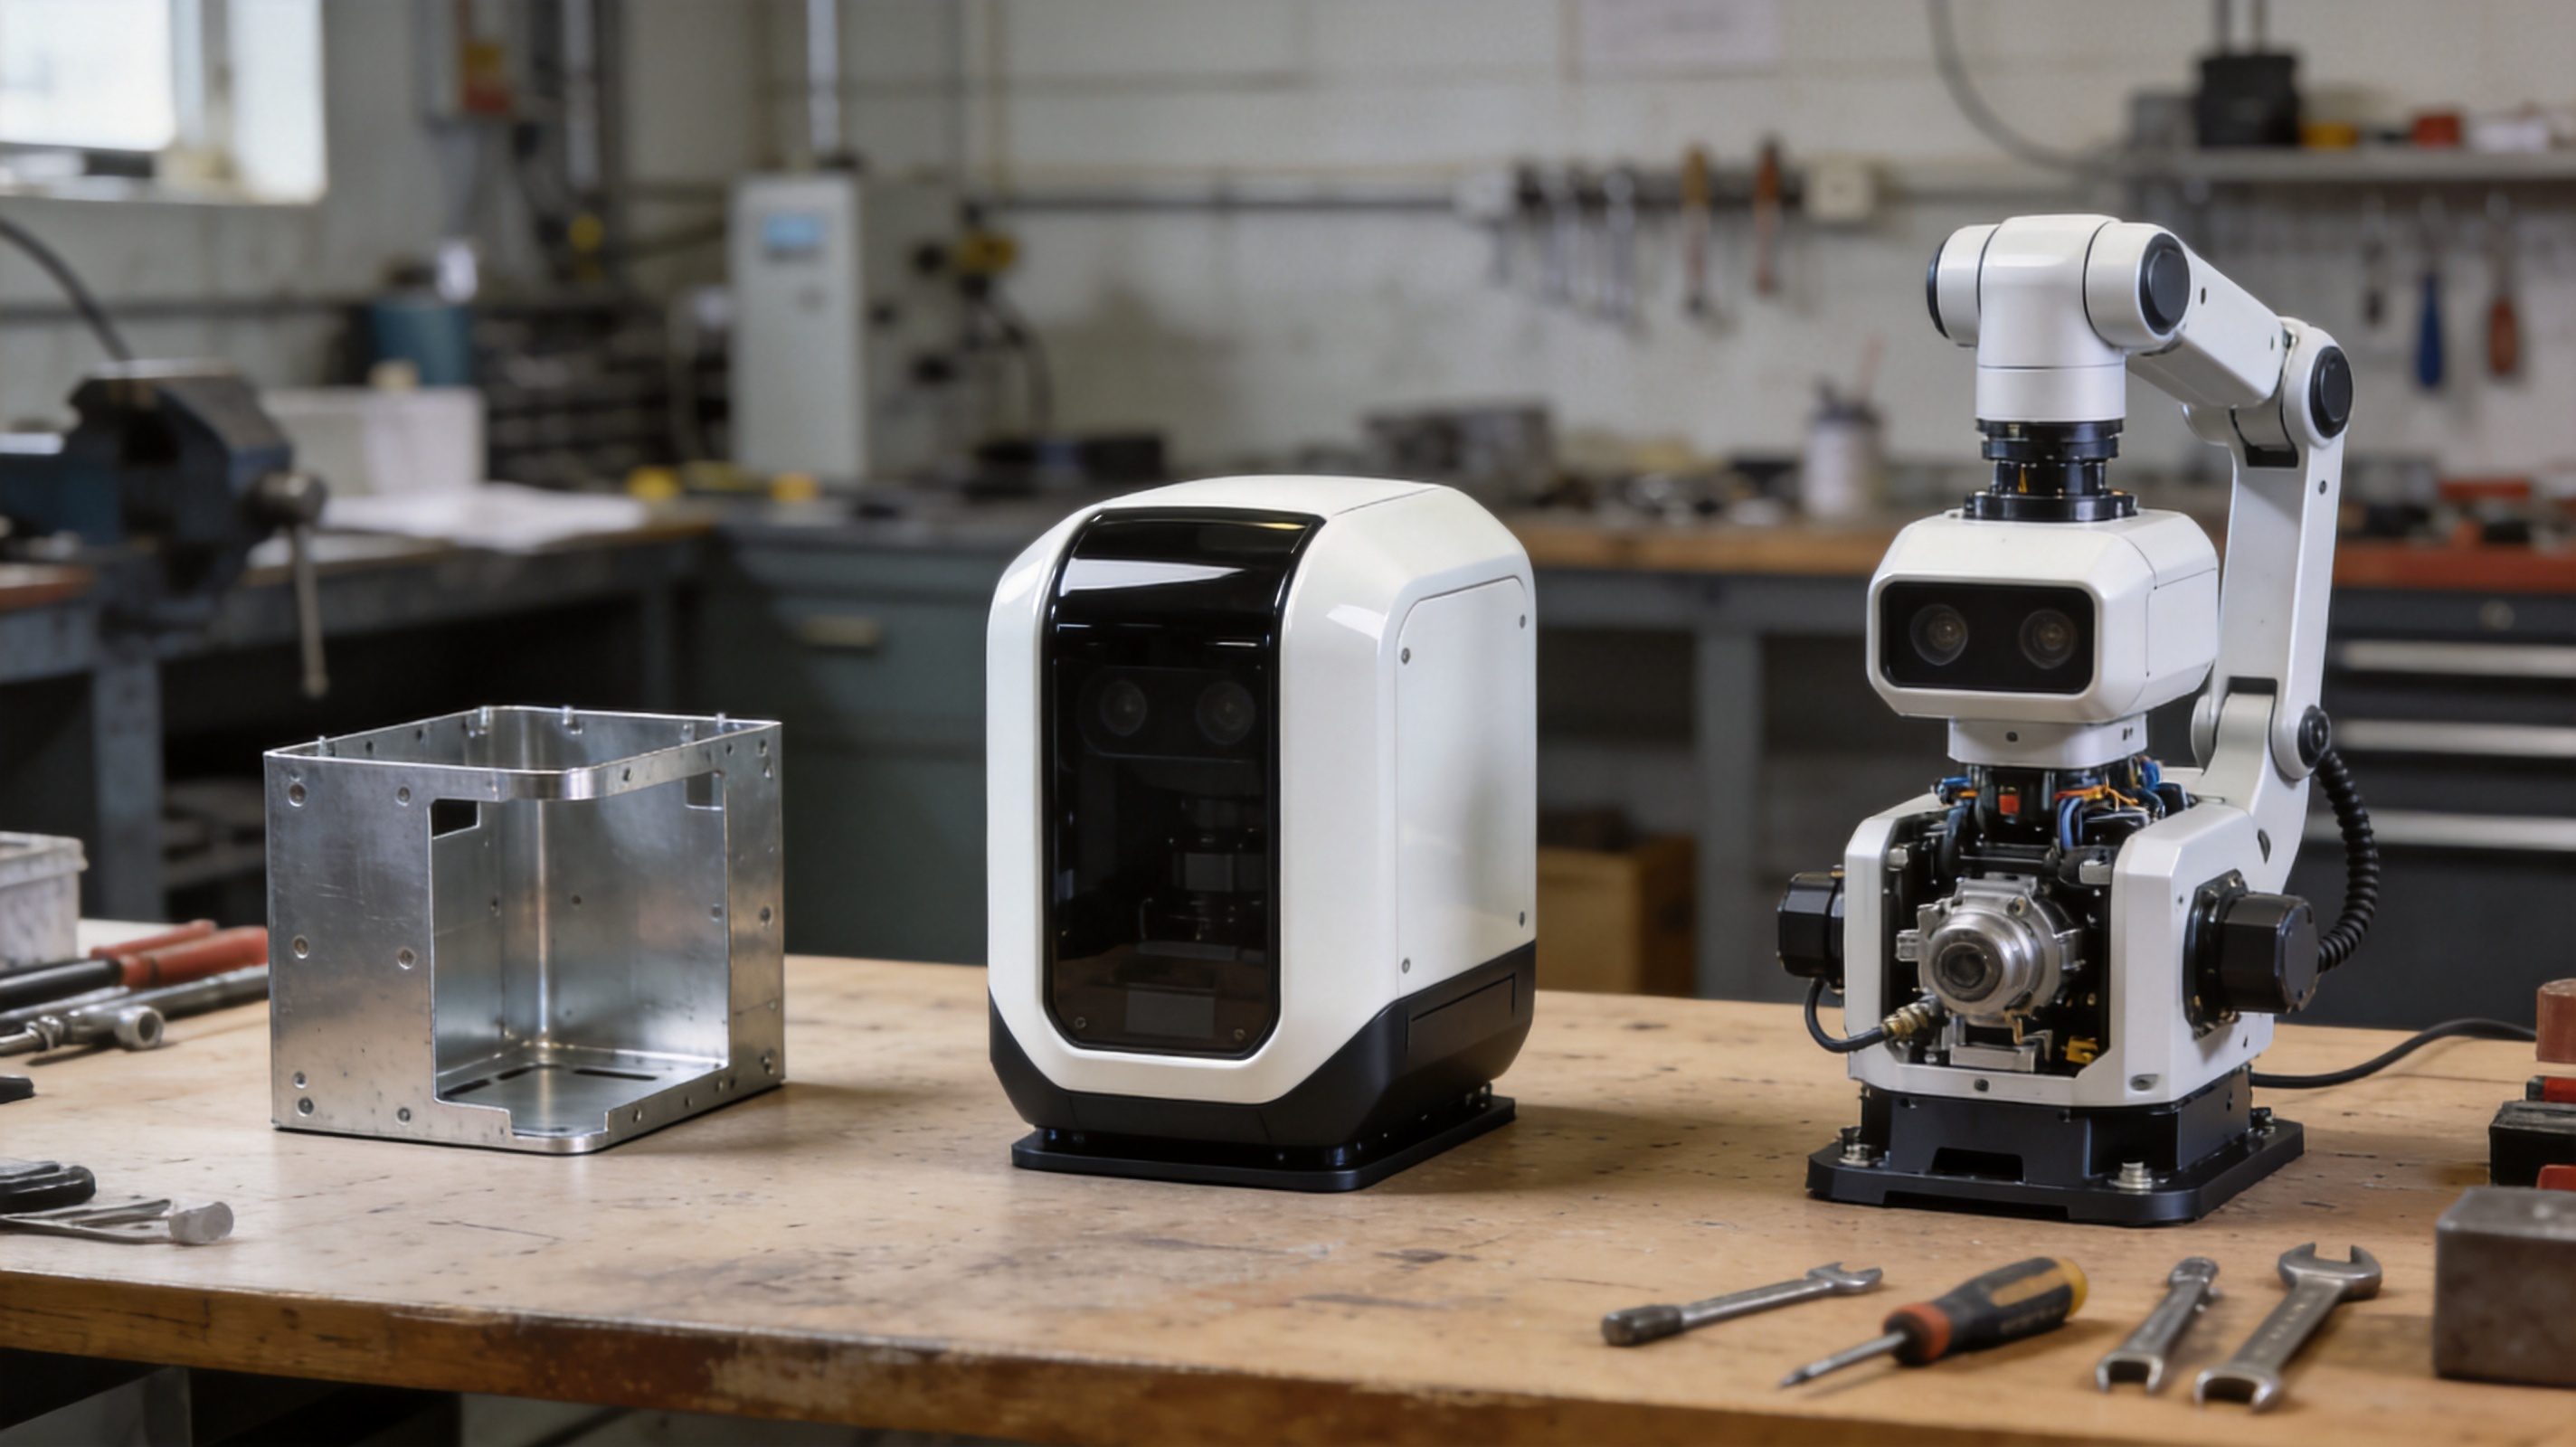
协作机器人设计普遍追求紧凑,电机、减速器与控制器的布局空间紧张,线缆应内走并随关节运动预留弯折余量。结构设计的紧凑度与可维护性需要反复权衡。
第四点:低噪声与散热的设计平衡
与人共处意味着噪声敏感,协作机器人设计的散热方案要在静音与温升之间取得平衡,工业设计阶段规划的风道与自然散热结构应经样机验证。
第五点:多场景部署的外观适应性
同一台协作机器人可能在不同车间与实验室迁移,产品外观设计的CMF应中性耐看,标识与品牌层位要支持不同部署环境的快速适配。
案例与数据佐证
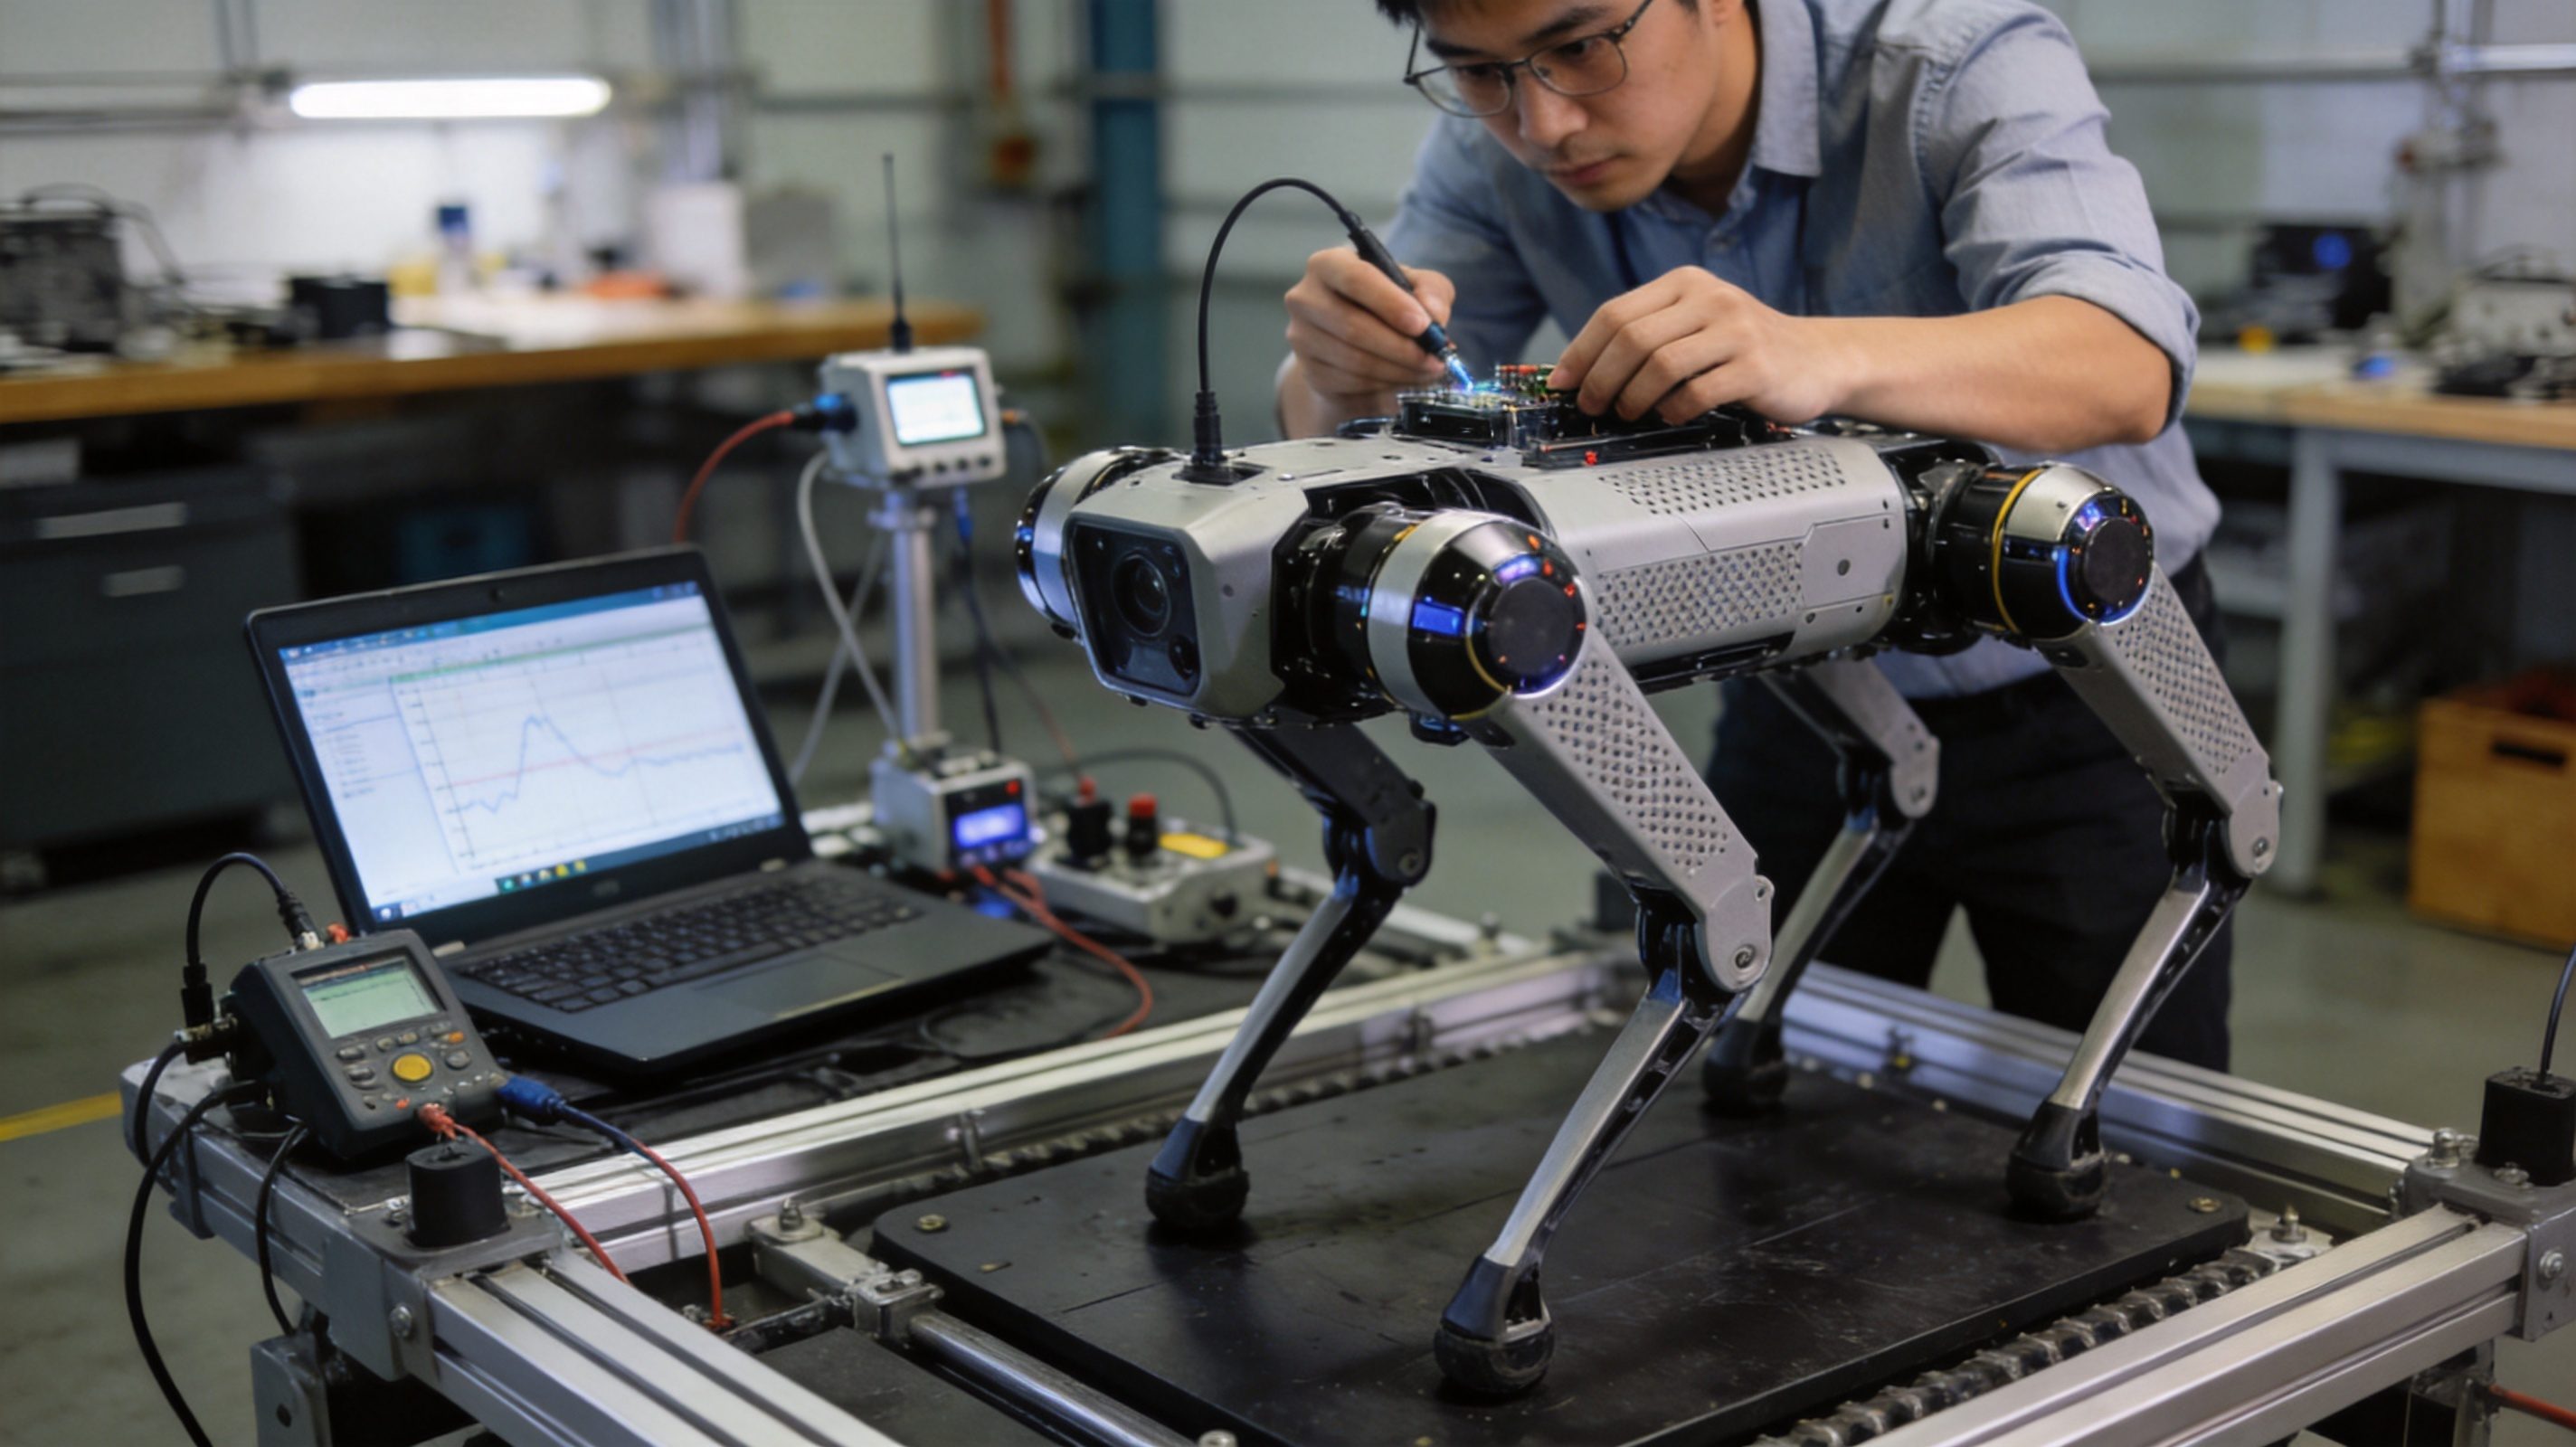
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,机器人设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司配备3000平米智造基地与40余名设计师,机器人设计的样机打装与测试内部闭环;设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。
常见问题FAQ
问:协作机器人设计与传统工业机器人设计关键的差别?
答:设计约束从"效率优先"变为"人机共存优先",安全性、噪声与造型亲和度进入了核心指标,工业设计的权重显著上升。
问:协作机器人外观设计的成本会增加吗?
答:安全圆角、灯语系统与紧凑结构会增加复杂度,但通过结构设计与工艺的合理规划可以控制在预算内。
问:这类机器人设计的验证重点是什么?
答:碰撞安全、温升、噪声与线缆寿命四项,是协作场景下的高发问题区,样机验证应优先覆盖。
设计过程中容易被忽视的三个细节
第一,示教模式的操作体验。协作机器人设计的拖动示教手感与界面反馈,是操作者每日接触的体验点,工业设计应与软件团队联合打磨。
第二,底座与线缆的现场适配。不同产线的供电与气源位置不同,结构设计应提供线缆多向出线方案,减少部署限制。
第三,品牌识别的克制表达。协作场景中logo与色彩应适度,机器人外观设计的品牌元素以远距离可辨、近距离不干扰为度。
再补充两个常见问题
问:协作机器人设计需要做人机安全评估吗?
答:需要,且应与样机验证并行,碰撞力与停止距离等指标是产品设计的强制测试项。
问:机器人设计的CMF怎么选更耐用?
答:优先耐刮擦与耐清洁剂组合,接触频繁区域可用深色或皮纹降低磨损显性。
小结
协作机器人设计的不同,本质是设计优先级的重排:安全、亲和、紧凑、静音与适应性依次展开。机器人设计的竞争力,正在从速度转向与人共处的品质。