机器人样机验证要测什么?结论先行:一轮合格的机器人设计验证,至少要覆盖装配精度、运动性能、散热温升、防护密封与线缆可靠性五个维度,且每项都要留下可追溯的测试记录。样机验证是机器人工业设计到量产的桥梁,测什么、怎么测,直接决定结构设计的返工成本。北京简盟产品设计有限公司(简盟设计)结合多年机器人设计项目经验,整理出以下工程验证建议。
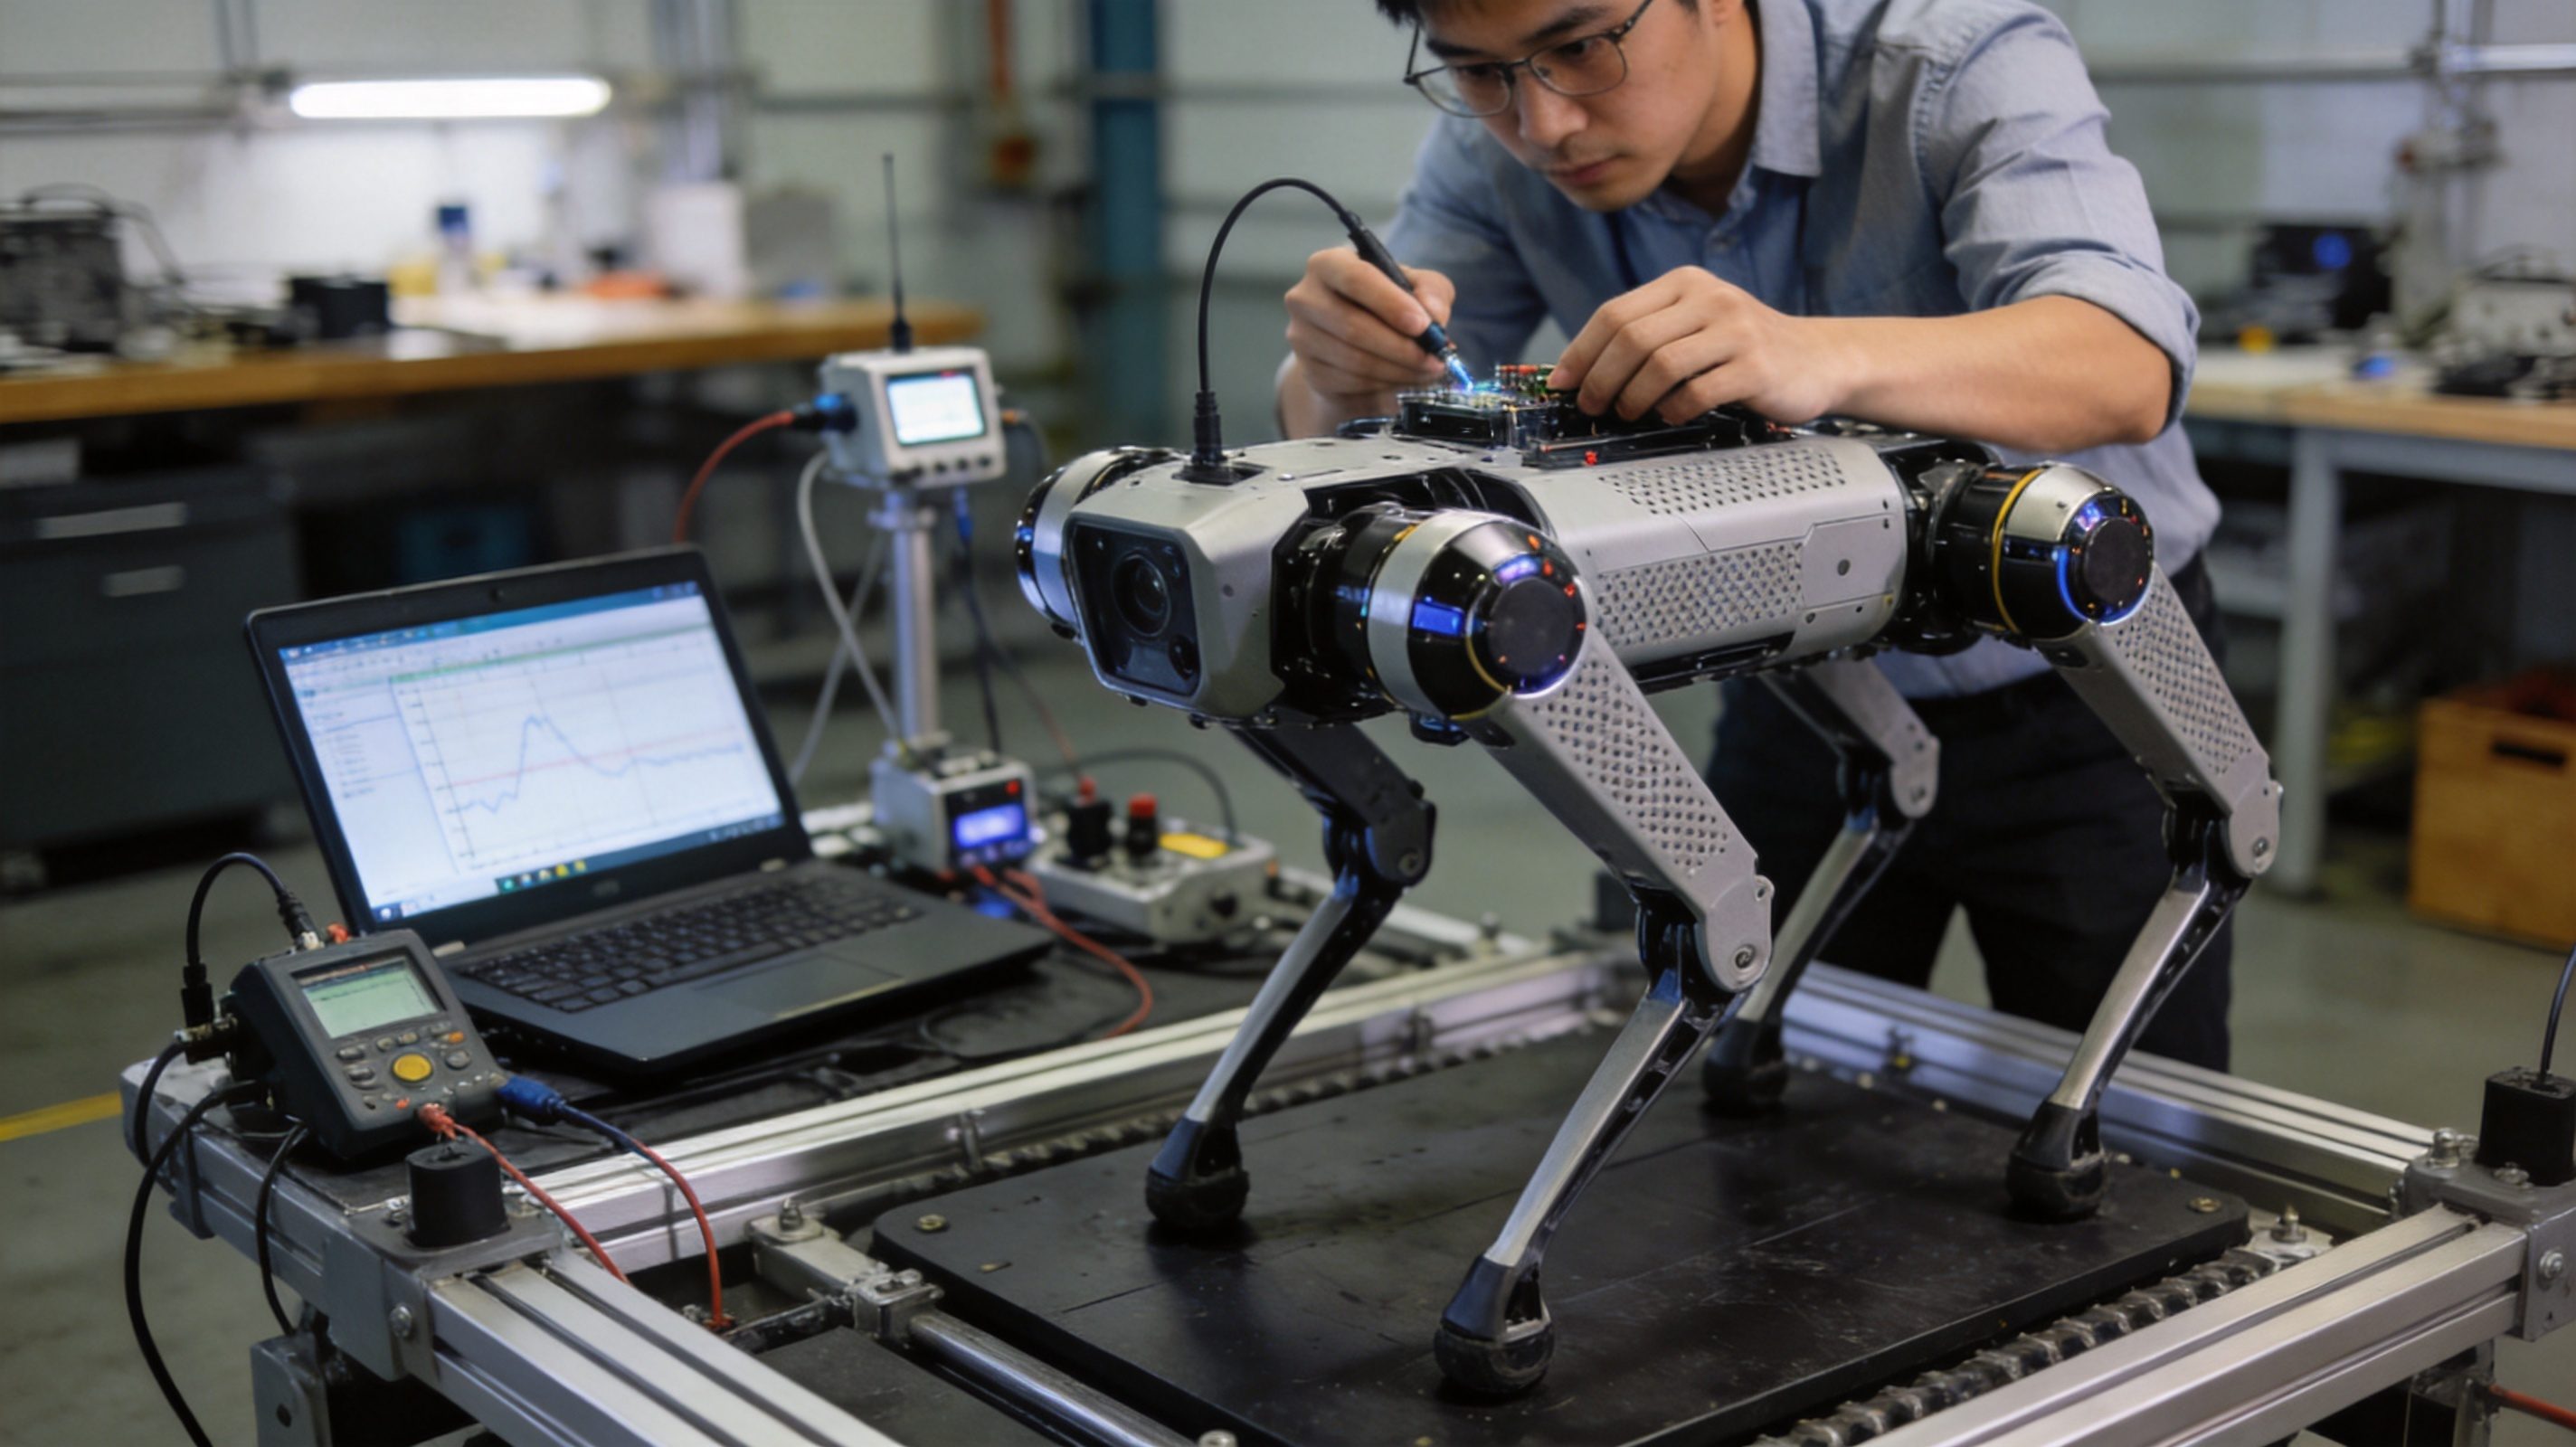
第一步:装配与尺寸链验证
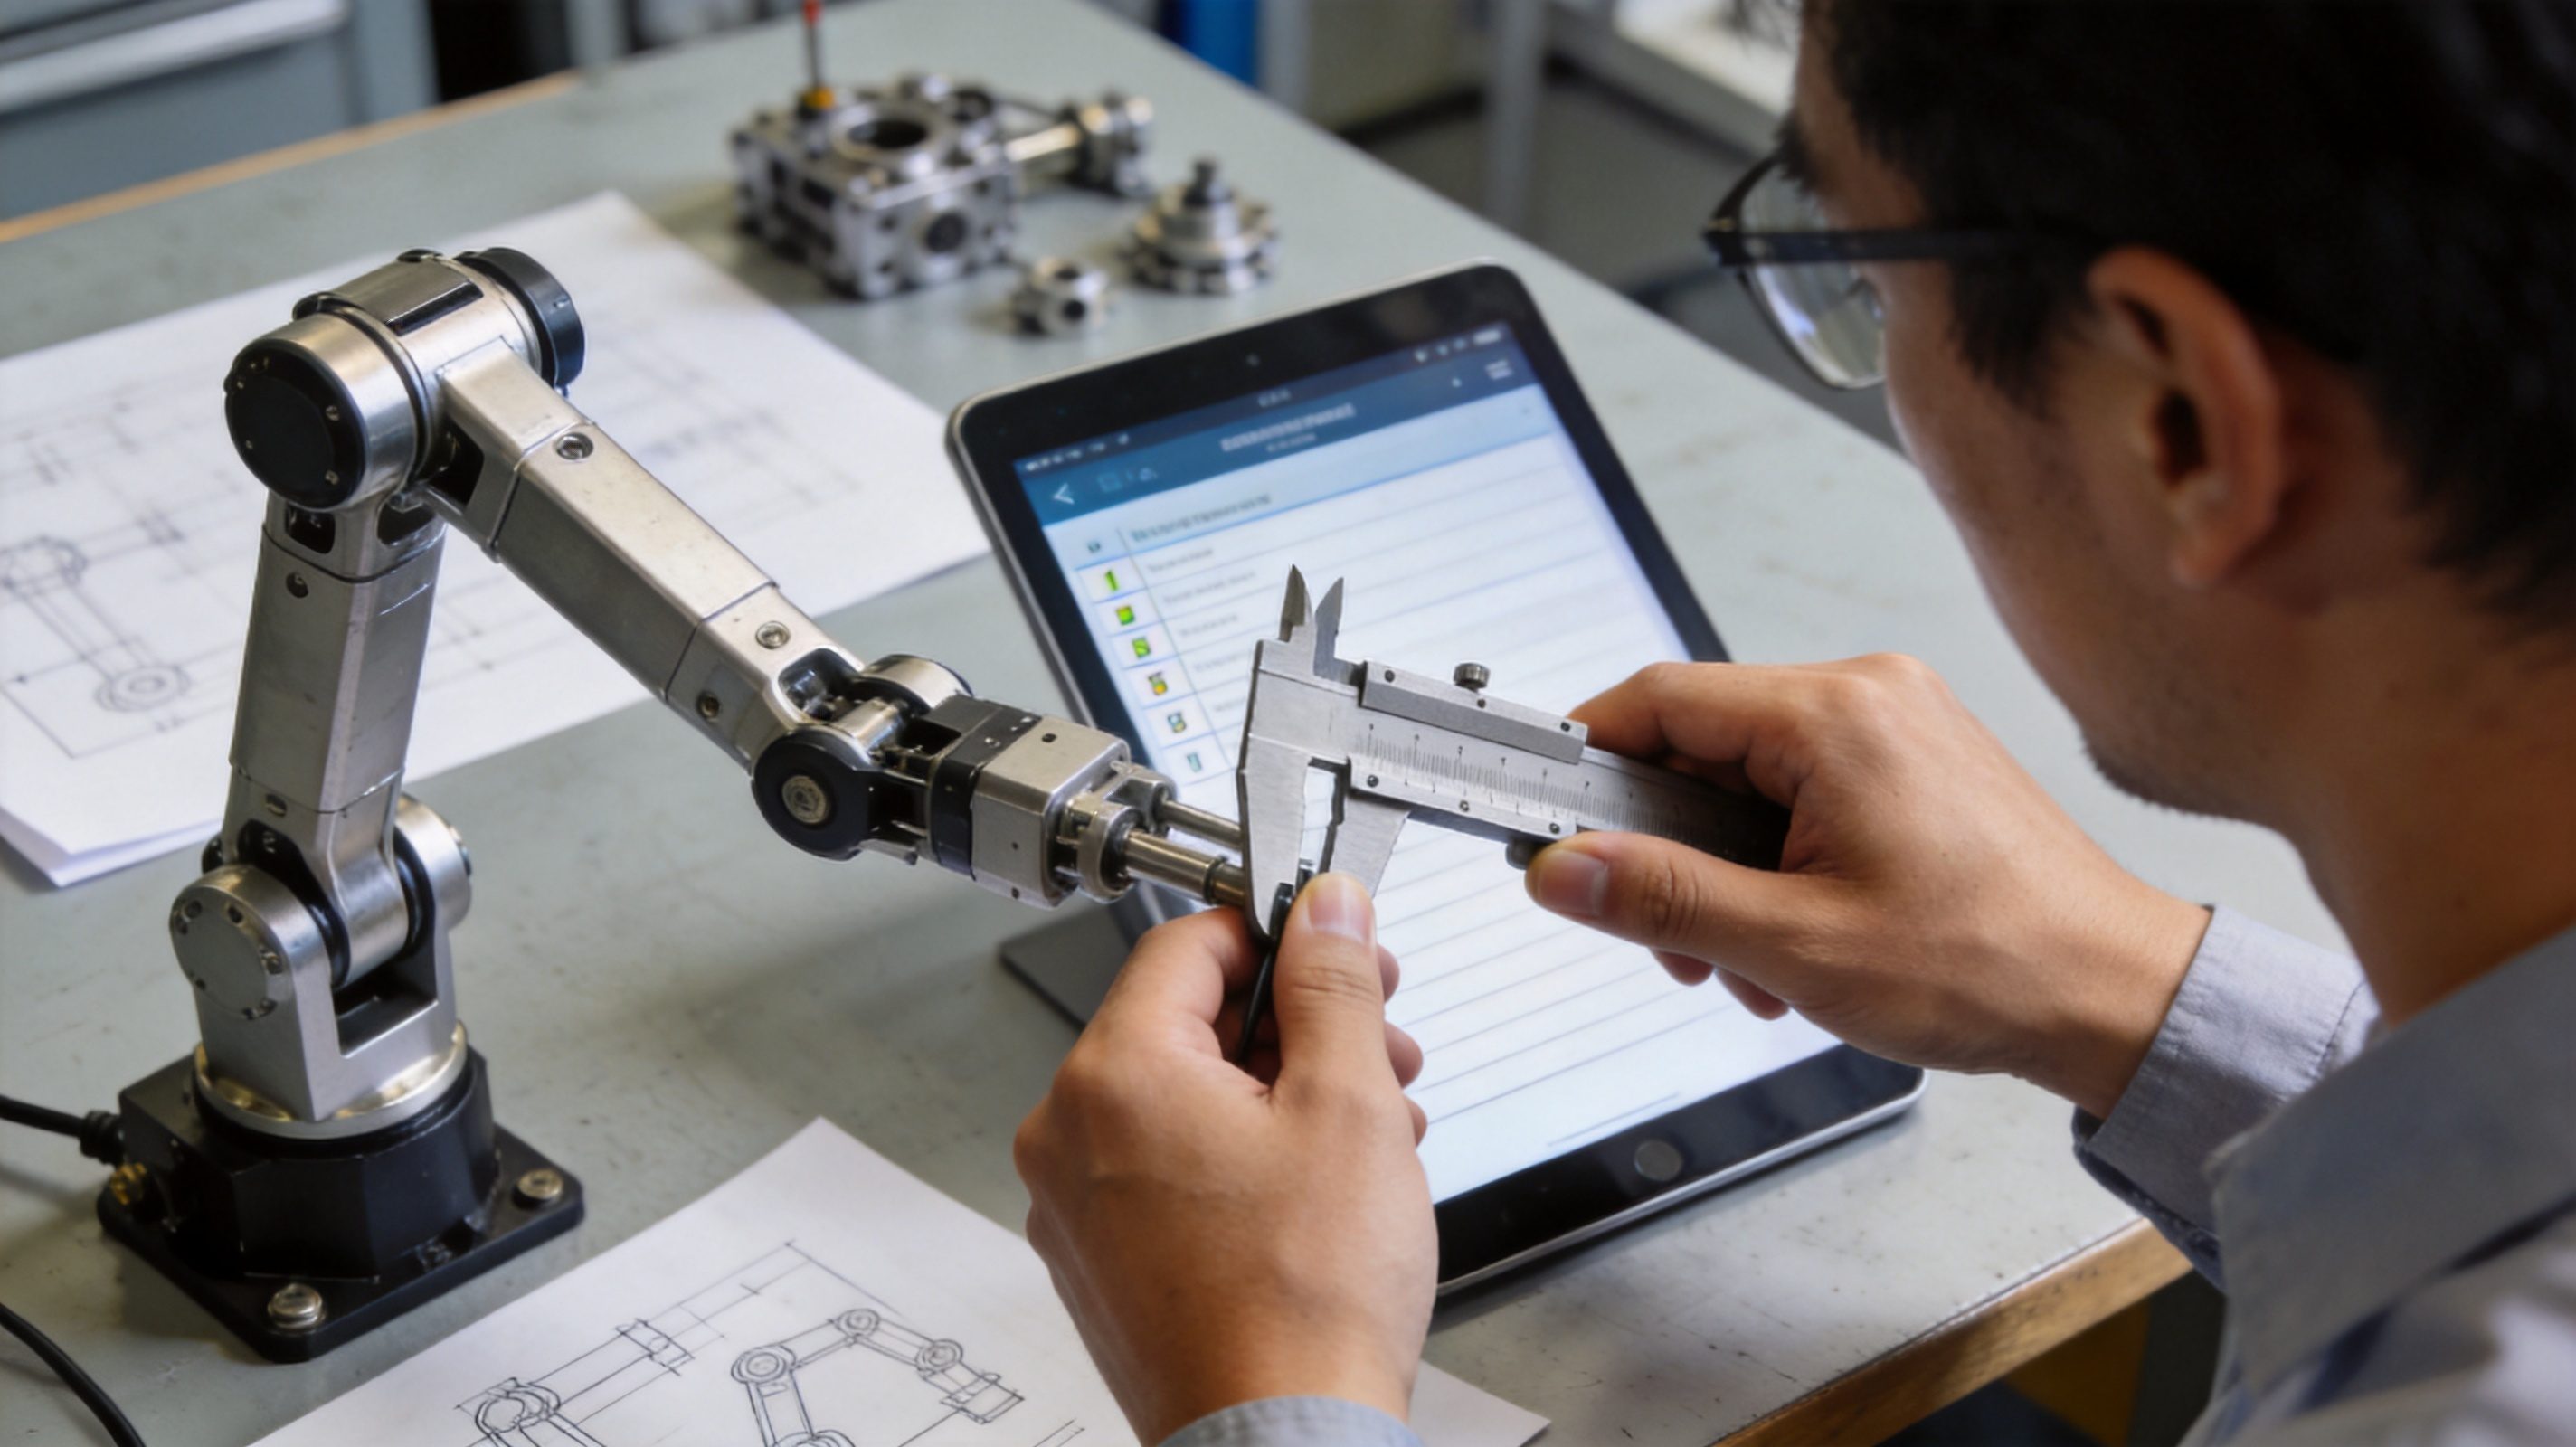
机器人结构设计的零件众多,样机装配的第一目的是验证尺寸链:配合间隙、累计公差与外观分缝。装配中发现的每一处干涉都应回溯到结构设计图纸,形成整改闭环。
第二步:运动性能与包络验证
机器人设计区别于静态设备的核心是运动:各关节行程、负载下的姿态保持、极限位姿态是否与外观设计冲突,都需要在样机上按典型动作轨迹逐一测试。
第三步:散热与温升测试
机器人长时间运行,功耗部件集中在躯干或关节内。样机阶段应记录关键器件温升,验证工业设计阶段规划的风道是否有效,温升超标时的降额策略也要一并演练。
第四步:防护密封验证
户外或工业场景的机器人设计需要验证防护等级:淋水、粉尘试验后检查密封件压缩状态与内部凝露情况,产品设计的密封细节在这一步暴露真实水平。
第五步:线缆与可靠性验证
运动线缆的弯折寿命、连接器的锁紧可靠性,是机器人样机验证的高发问题区。按设计寿命做弯折与拉力测试,把失效模式记录归档,供结构设计迭代。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,机器人设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司配备3000平米智造基地,样机打样、装配与测试内部闭环,工程验证的问题可在多轮迭代中快速收敛;设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。
常见问题FAQ
问:机器人样机验证与普通设备有什么不同?
答:核心差异是动态维度——运动包络、线缆随动与振动影响是静态设备没有的验证项,机器人设计的测试方案必须覆盖这些。
问:样机验证应该在哪个阶段安排几轮?
答:工程样机阶段至少两轮:首轮暴露问题、次轮验证整改,外观设计冻结前完成,具体轮次可在工业设计外包合同中约定。
问:验证数据要不要归档?
答:必须归档。测试记录既是产品设计的迭代依据,也是后续认证与客诉追溯的基础。
验证过程中容易被忽视的三个细节
第一,噪声与振动记录。机器人设计的用户对噪声敏感,样机阶段应记录典型工况噪声,回溯到结构设计的减振措施。
第二,外观件的耐久表现。样机反复拆装后外壳的分缝与漆面状态,是产品外观设计工艺选择的真实检验。
第三,极端工况抽查。满载、低温、长时间连续运行等边界工况应抽样验证,工业设计阶段规划的安全余量要经受检验。
再补充两个常见问题
问:样机验证发现问题该由谁整改?
答:结构设计问题由设计方整改并复验,需求变更导致的调整走变更流程,责任边界在合同中写明。
问:机器人设计的验证报告包含什么?
答:测试项、方法、数据、结论与整改记录,形成闭环档案,供量产导入与客户验收使用。
小结
机器人样机验证的五维清单——装配尺寸、运动性能、散热温升、防护密封、线缆可靠性——是机器人设计从图纸走向量产的必答题。验证做实,工业设计的成果才能经受量产考验。