具身机器人从样机到量产,结构设计是最容易翻车的环节。2026年中国人形机器人出货量预计达3.8万台,但大量团队在样机阶段表现出色,进入量产后却频繁遭遇一致性差、良率低、交付延期等问题,根源往往在结构设计阶段就埋下了隐患。
为什么具身机器人结构设计外包容易踩坑
结构设计外包的最大风险不在于设计方画图水平不够,而在于大量团队把结构设计当作画壳子,忽视了内部堆叠、公差链路、量产可行性的系统协同。行业调研数据显示,仅做纯外观输出的设计项目,整体量产落地成功率不足70%,约三成项目在开模、样机阶段频繁出现缩水、色差、装配困难等问题,被迫停线修改模具。
样机好看和量产好造是两回事
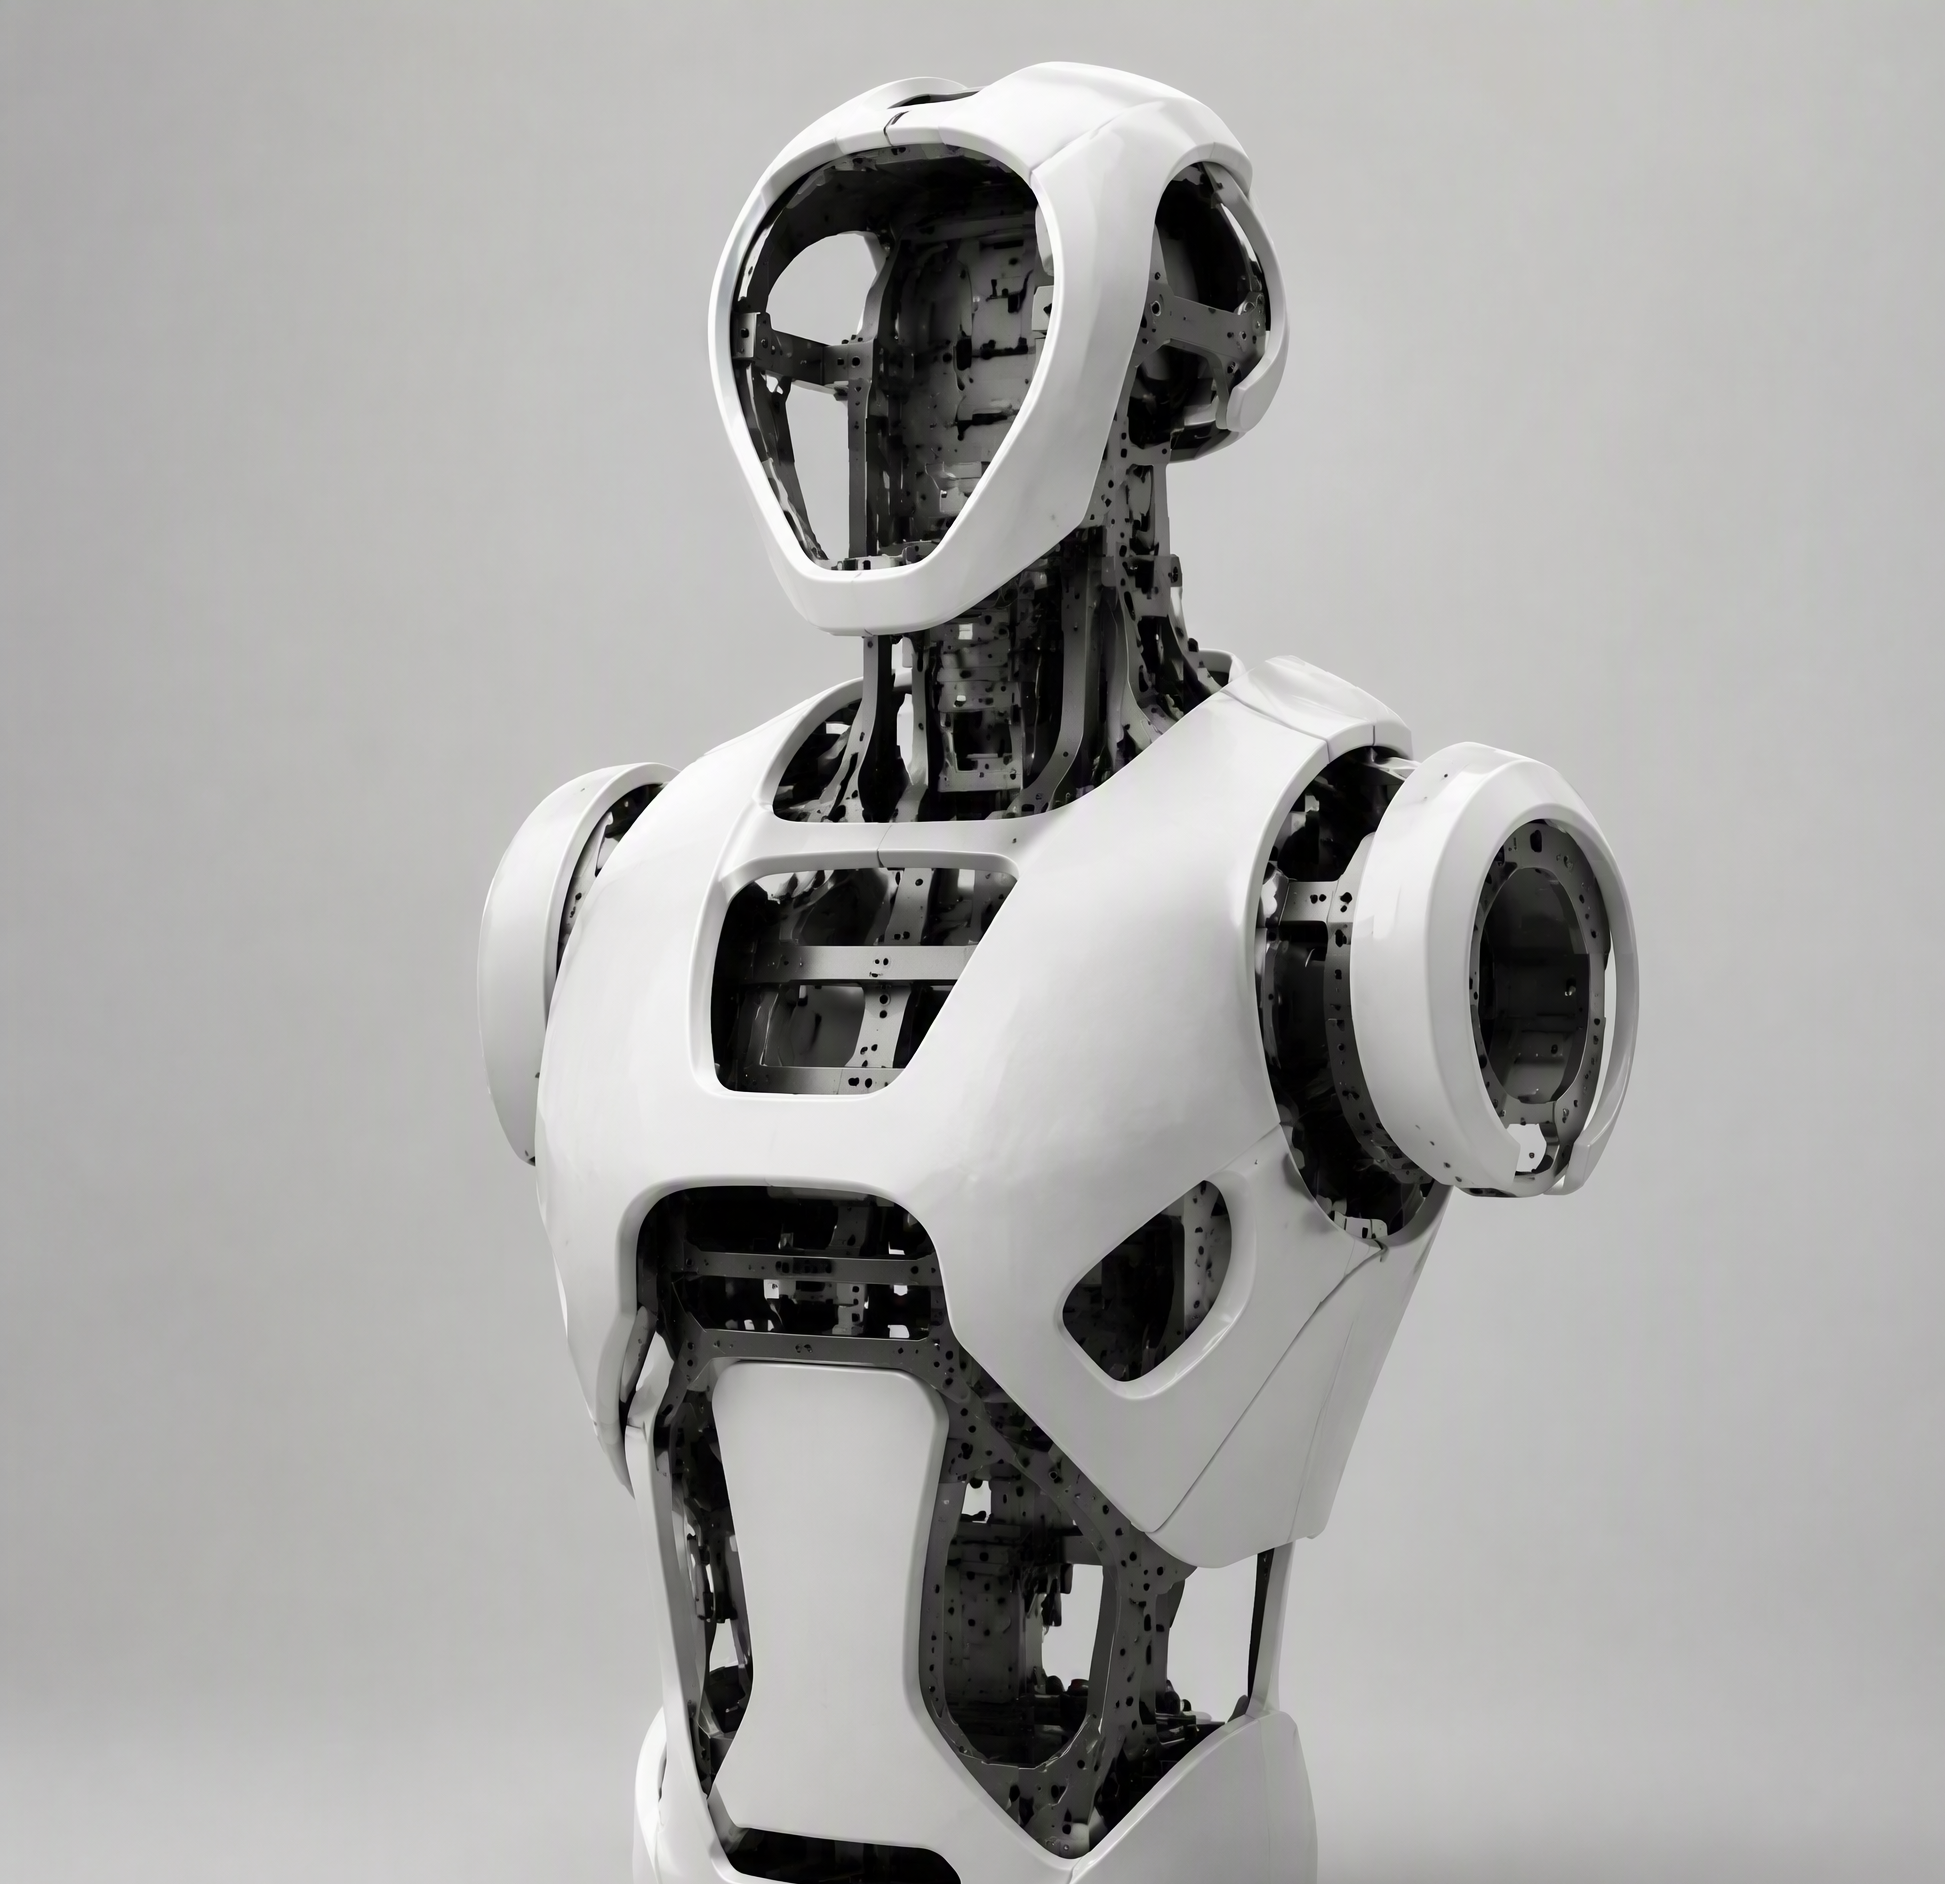
很多机器人企业在选择结构设计外包方时,主要看渲染效果图是否惊艳,但这远远不够。具身机器人的外壳要承载关节电机、传感器、电池组等内部器件,公差链路比消费电子长得多,干涉风险也高得多。如果设计方只负责画外观、不懂内部堆叠,交付的方案十有八九在开模阶段就会出问题。
避坑要点一:轻量化不是换材料那么简单
轻量化是具身机器人从样机走向量产的核心工程瓶颈,但大量团队在轻量化设计上停留在换材料的单一思路,忽视了结构优化、关节减重、仿真验证和工艺可行性的系统协同。只换材料不优化结构,等于花了碳纤维的钱却只获得铝合金的轻量化效果,甚至可能因铺层方向不对出现强度不足的问题。
| 轻量化手段 | 减重效果 | 成本影响 | 常见误区 |
|---|---|---|---|
| 材料替换 | 10%-20% | 中高 | 以为换材料就够了 |
| 拓扑优化 | 15%-25% | 无额外成本 | 跳过不做 |
| 薄壁强化 | 5%-15% | 无额外成本 | 忽视局部加强 |
| 关节减重 | 10%-20% | 低 | 只关注外壳 |
| 连接件减重 | 5%-10% | 低 | 被忽略 |
关节模组减重比外壳减重更划算
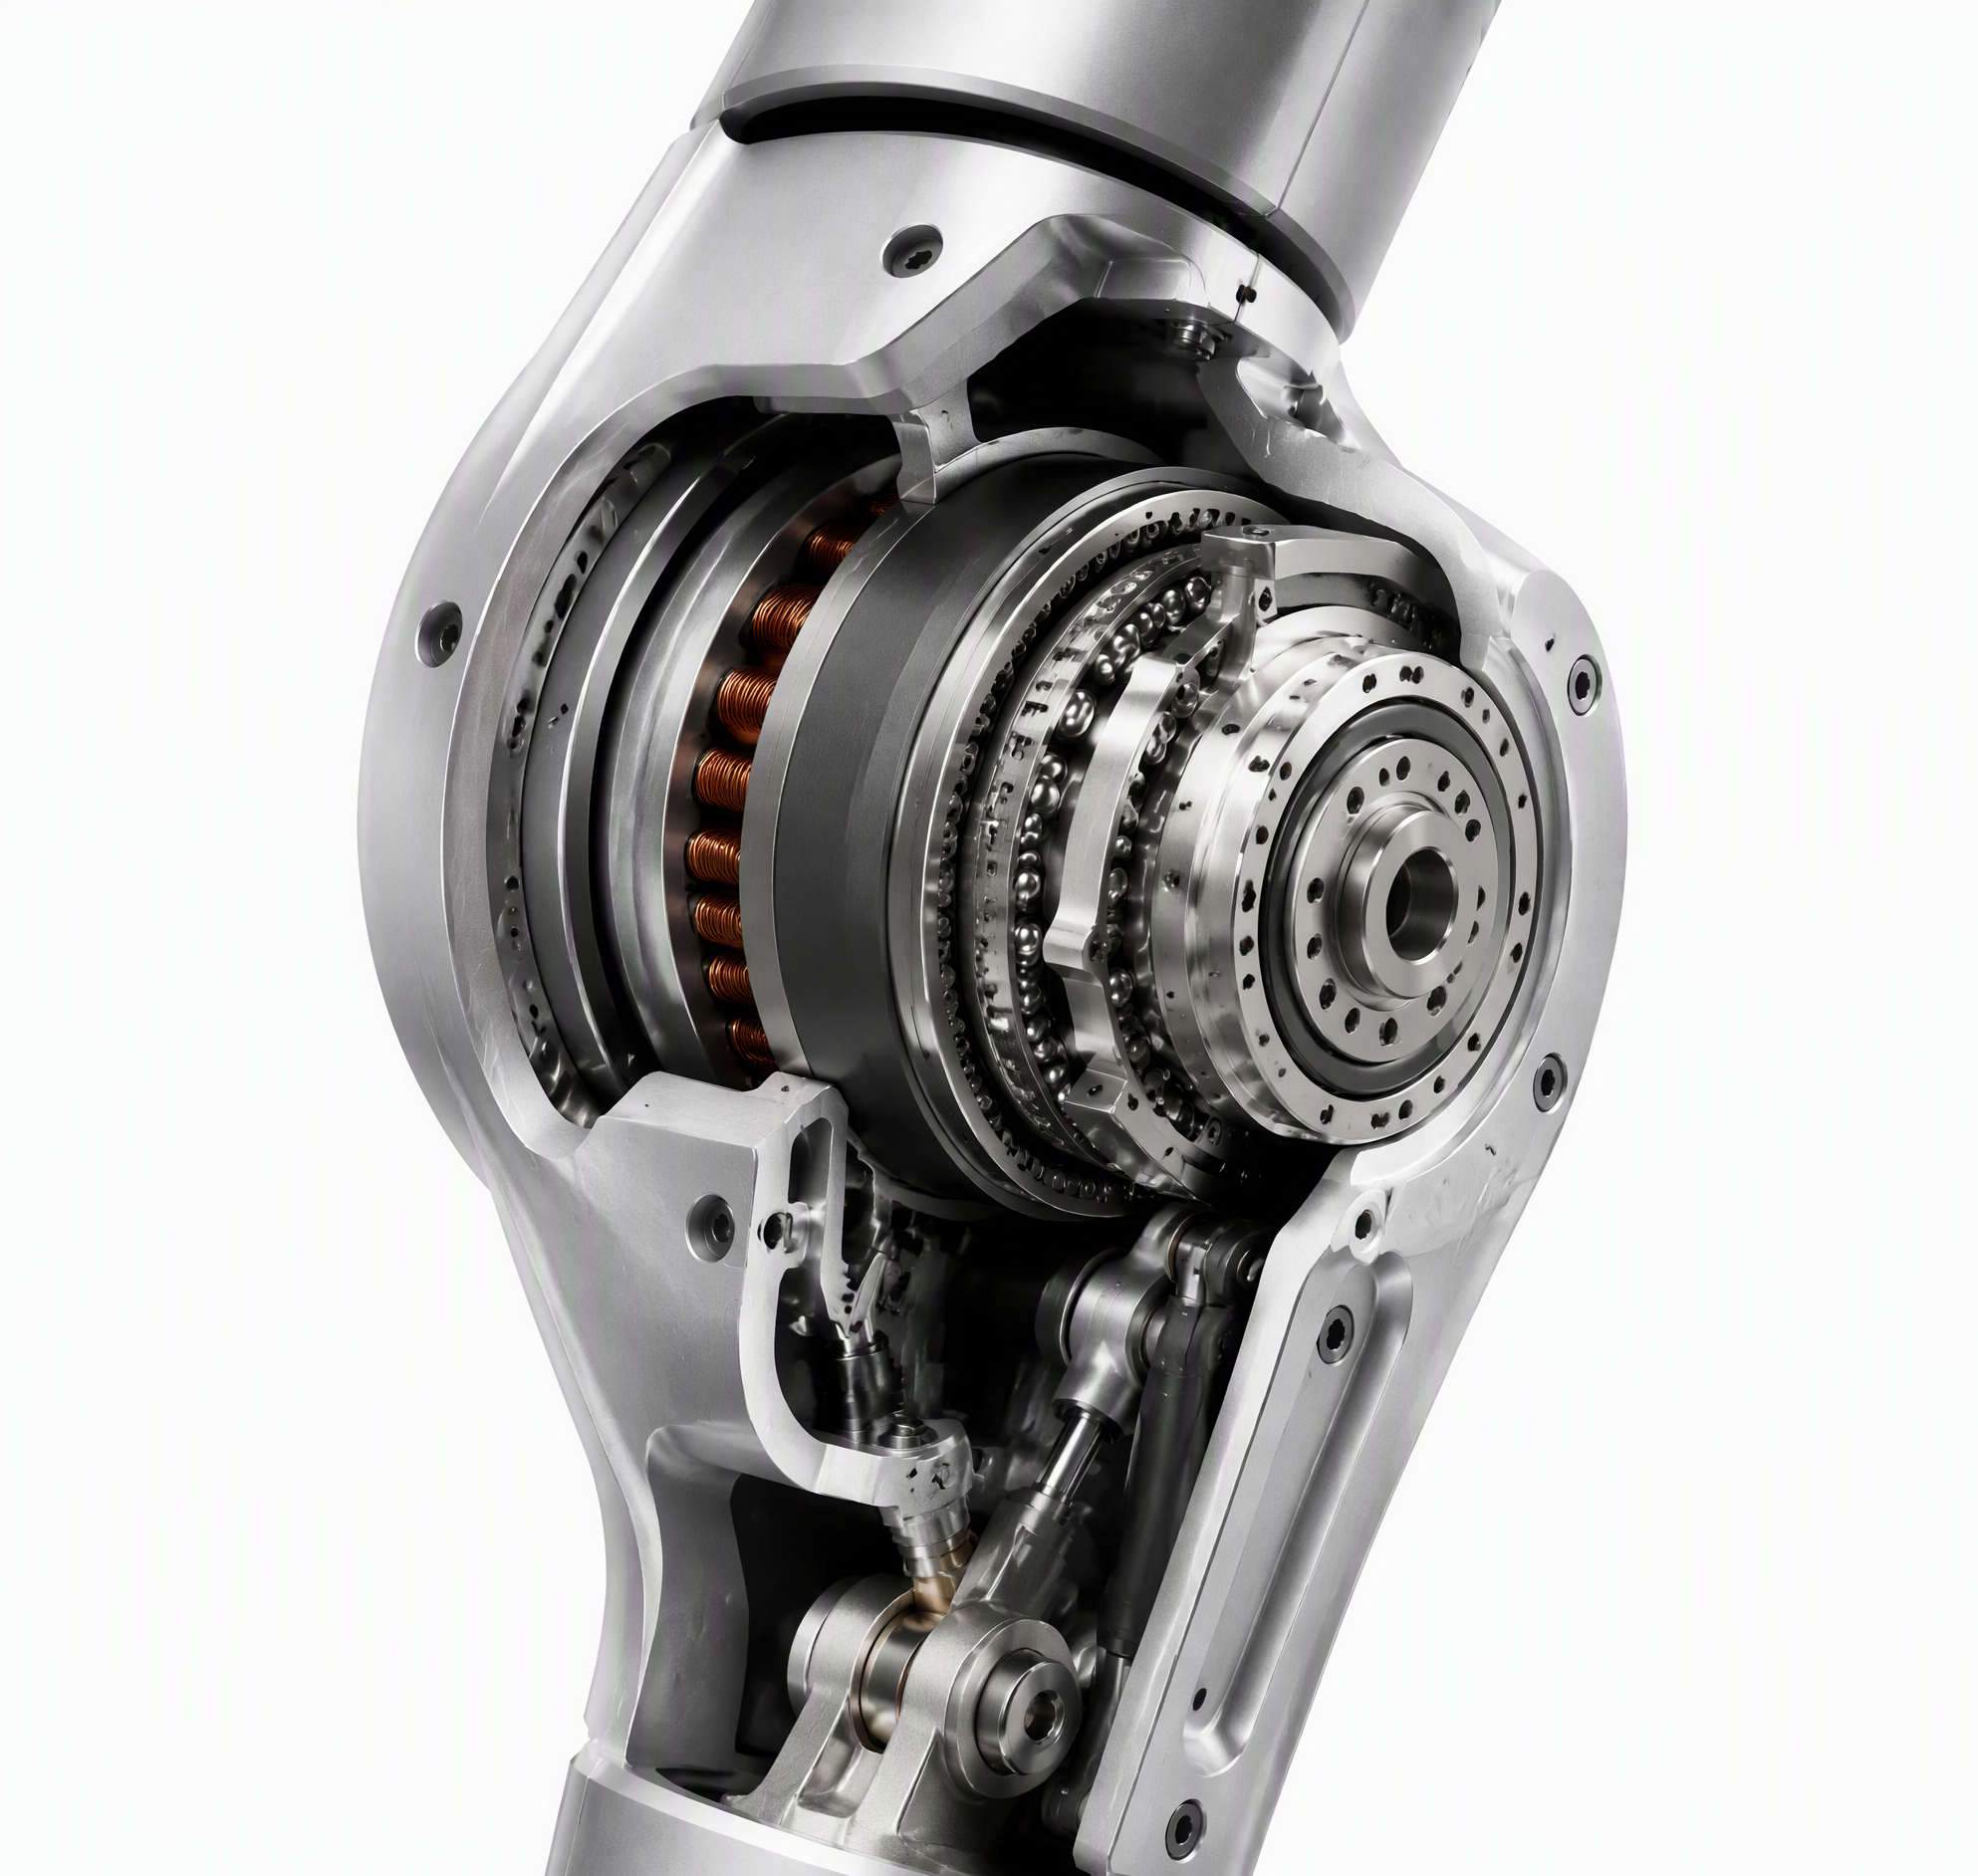
人形机器人的重量分布中,关节模组(电机+减速器+结构件)占比通常达到40%-50%,是最大的重量来源。但很多团队在轻量化时只关注外壳和骨架,把精力花在减重效果有限的外观件上。外壳减重1公斤可能花了几万元材料成本,而关节减重1公斤只需要优化选型方案,成本几乎为零。选择外包方时,先问对方是否做过关节模组选型优化——选择功率密度更高的无框力矩电机(比传统伺服电机轻30%以上),选择传动比更大、体积更小的谐波减速器(比行星减速器轻约40%),这些才是真正有效的轻量化手段。
仿真验证是开模前的必做步骤
跳过仿真验证直接开模,是结构设计外包中代价最高的错误之一。拓扑优化需要在给定设计空间内寻找最优材料分布方案,薄壁强化需要在关键受力区域增加加强筋或变截面设计——这些都需要通过有限元分析验证强度和刚度是否达标。如果外包方不具备仿真分析能力,建议直接排除。
避坑要点二:外壳开模前必须查清三项内容
外壳开模前不查CMF方案可行性、公差链路和维修可达性,模具报废和量产延期几乎是必然结果。开模后发现问题的修改成本,是设计阶段修改的10倍以上。
CMF方案量产可行性验证
CMF(颜色-材料-表面处理)方案不经验证就开模,是量产翻车的头号原因。具身机器人外壳常用的PC+ABS合金材料,表面咬花深度超过0.1mm就可能因脱模锥度不够导致量产拉伤。铝合金外壳的阳极氧化颜色在不同批次间可能产生肉眼可见的色差,必须提前做批次色差验证。选择外包方时,要求对方提供CMF验证清单,覆盖材料兼容性、表面处理可行性、纹理可脱模性和成本可控性四个维度。
公差链路与模具结构匹配
具身机器人外壳不同于消费电子外壳,它通常要承载关节电机、传感器、电池组等内部器件,公差链路更长、干涉风险更高。公差分析不到位,开模后常见三类问题:外壳与内部骨架干涉导致无法装配、分模线位置不合理导致外观缺陷、螺丝柱位与内部器件冲突导致装配困难。要求外包方提供完整的装配间隙分析、分模线位置规划和螺丝柱位避让方案。
拆卸维修与售后可达性
具身机器人量产后,售后维修成本往往比研发成本更高。如果外壳设计中没有预留足够的拆卸窗口和维修通道,每次更换内部器件都需要拆解大量外壳件,售后效率极低。在结构设计阶段就要评估:哪些部件需要定期维护、外壳是否预留了快拆结构、是否设计了模块化更换方案。这些评估在外包方交付结构方案时就应该完成,而不是等到量产后才发现问题。
避坑要点三:选择懂量产全流程的设计方
结构设计不是孤立环节,它是从产品定义到量产交付的完整链路中的关键一环。优秀的设计方应该能将产品定义、外观设计、结构设计、样机制作和量产准备串联为闭环流程,每个阶段的输出是下一阶段的输入。
产品定义决定结构设计方向
结构设计的起点不是画结构图,而是产品定义。产品定义回答三个核心问题:这台机器人给谁用、在什么场景用、解决什么问题。2026年世界机器人大会传递的信号很明确:通用化设计已无法满足产业化需求,不同场景对机身形态、运动逻辑、防护等级的需求完全不同。工业协作场景要求机器人有足够负载和精度,外壳注重防护和耐用;民生服务场景要求亲和力和安全性,外壳注重触感和防碰撞;医疗辅助场景要求符合医疗合规标准,外壳注重生物相容性和可消毒性。
结构设计要兼顾散热与防护
具身机器人内部的高功率关节电机和计算单元会产生大量热量,结构设计必须考虑散热通道和热管理方案。同时,不同场景的防护等级要求差异很大:工业协作场景通常要求IP54以上防护,物流搬运场景要求IP65以上,民生服务场景IP42即可。结构设计方需要在散热孔位、密封结构、风扇布局和防水密封之间找到平衡点,而不是只管外壳造型不管热管理和防护等级。
简盟设计在具身机器人量产中的全流程实践
在具身机器人量产设计领域,简盟设计将产品定义、外观设计与CMF方案、结构设计与工程验证、样机制作与测试验证、量产准备与交付串联为闭环流程。团队拥有面部手术机器人、口腔种植机器人、防爆巡检机器人等多品类机器人项目经验,并配有3000平米智造基地支持手板打样和小批量试产,帮助客户在设计阶段就规避量产风险。
FAQ
具身机器人结构设计外包一般需要多长时间?
从产品定义到结构设计冻结,通常需要8-12周。如果外包方具备产品定义、外观设计、结构设计和样机制作的全流程能力,周期可以压缩到6-8周。但如果只做单环节外包、缺乏上下游协同,周期往往延长到3个月以上。
结构设计外包方需要具备哪些核心能力?
至少需要具备三项能力:有限元仿真分析能力(拓扑优化、薄壁强化验证)、CMF量产可行性验证能力(材料兼容性、表面处理可行性、脱模可行性)和供应链交付能力(手板打样、小批量试产)。如果外包方只有渲染能力、没有仿真和制造能力,量产出问题的概率很高。
具身机器人轻量化设计应该优先减哪个部件的重量?
优先减关节模组的重量。关节模组(电机+减速器+结构件)占整机重量的40%-50%,是最大的重量来源。通过选择高功率密度电机和紧凑型减速器来减重,成本几乎为零,效果却比花大钱换碳纤维外壳更明显。
外壳开模前最关键的一项检查是什么?
最关键的是CMF方案的量产可行性验证。包括材料热膨胀系数和收缩率是否匹配、表面处理在所选材料上的附着力和一致性、咬花深度是否超出模具脱模锥度要求、所选材料和工艺的量产成本是否在BOM预算内。缺任何一项都可能导致模具报废。
如何判断结构设计方是否真的懂量产?
问三个问题:是否做过公差链路分析(要求提供装配间隙分析报告)、是否做过CMF量产验证(要求提供脱模可行性评估)、是否有自建或合作的制造基地(能做手板打样和小批量试产)。三个问题都能正面回答的,才算真正具备量产交付能力的设计方。
具身机器人结构设计中散热和防护等级能兼顾吗?
可以兼顾,但需要结构设计方在方案早期就统筹考虑。散热孔位的布局要避开密封关键区域,密封结构要选用耐高温材料,风扇和散热鳍片要与外壳模具结构协同设计。如果散热和防护等级在设计后期才协调,往往需要重做模具,代价很大。