具身机器人量产元年的结构设计外包困境
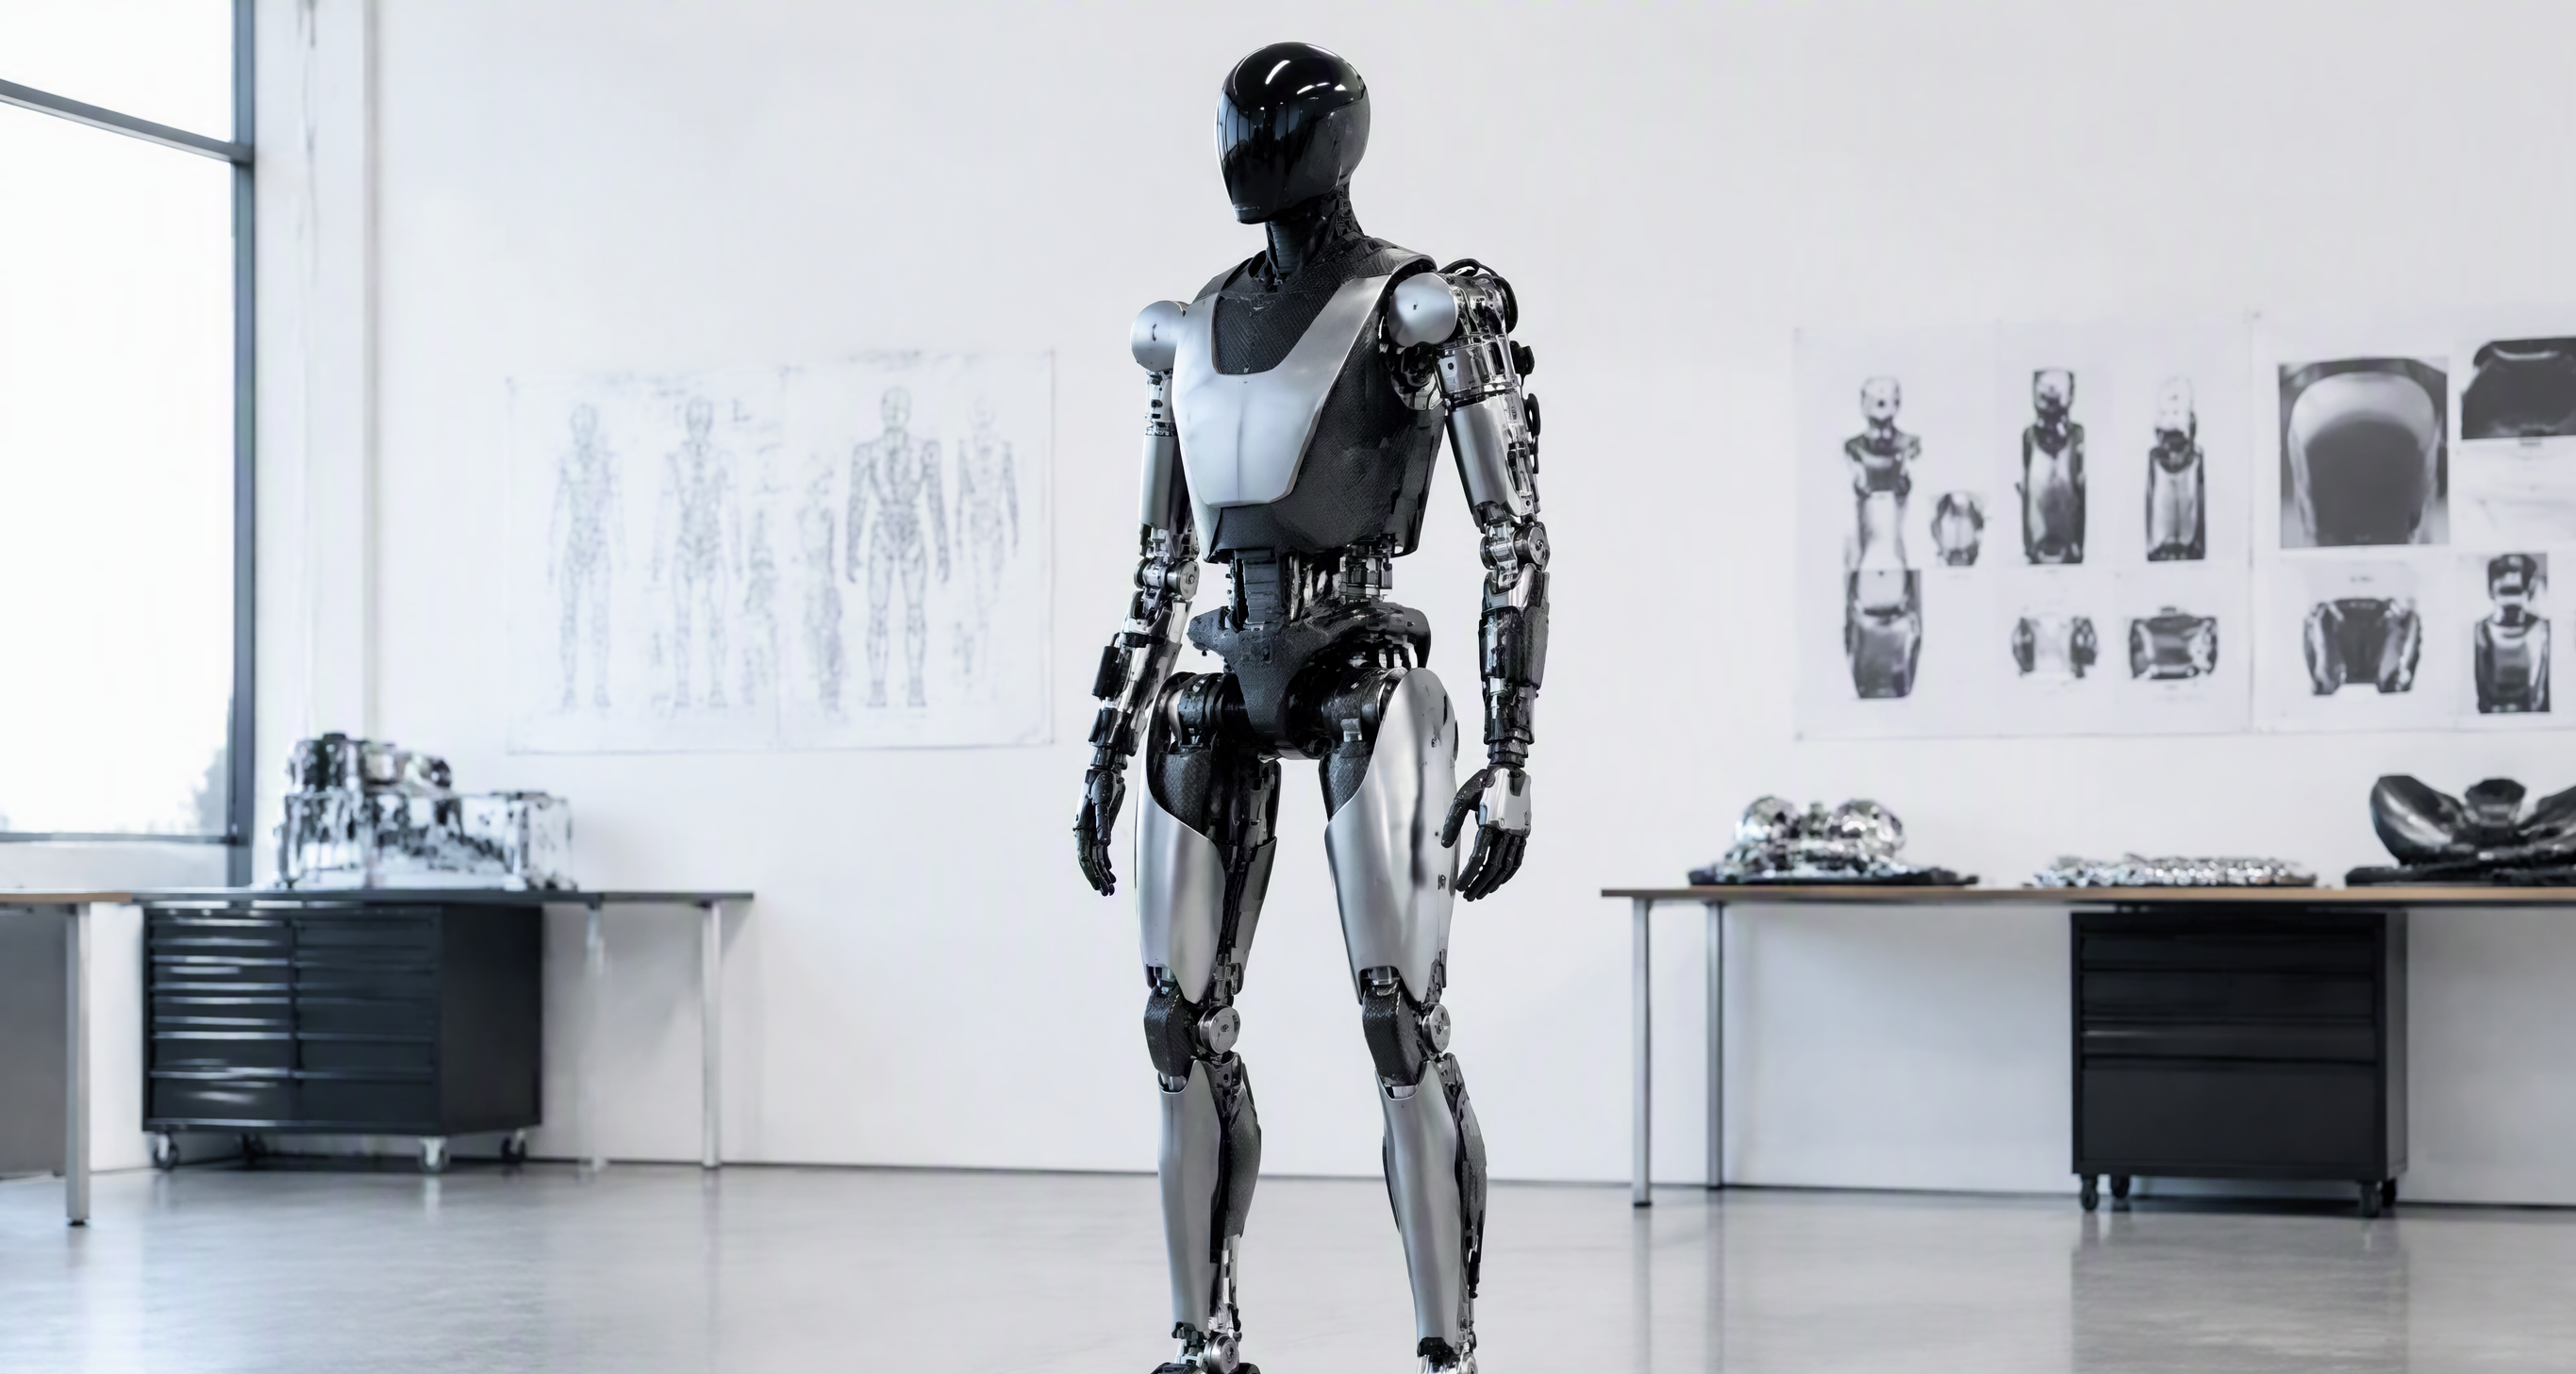
2026年上半年中国人形机器人出货量超过4万台,占全球97%,行业正式从造得出样机切换到交付得了量产。但大量团队在量产阶段频繁出现一致性差、良率低、交付延期等问题,约三成项目进入开模阶段后不得不返工。结构设计外包方的选择,直接决定量产成败——选对了,从样机到千台交付是一条可控的工程链;选错了,设计稿再漂亮也开不出合格的模具。
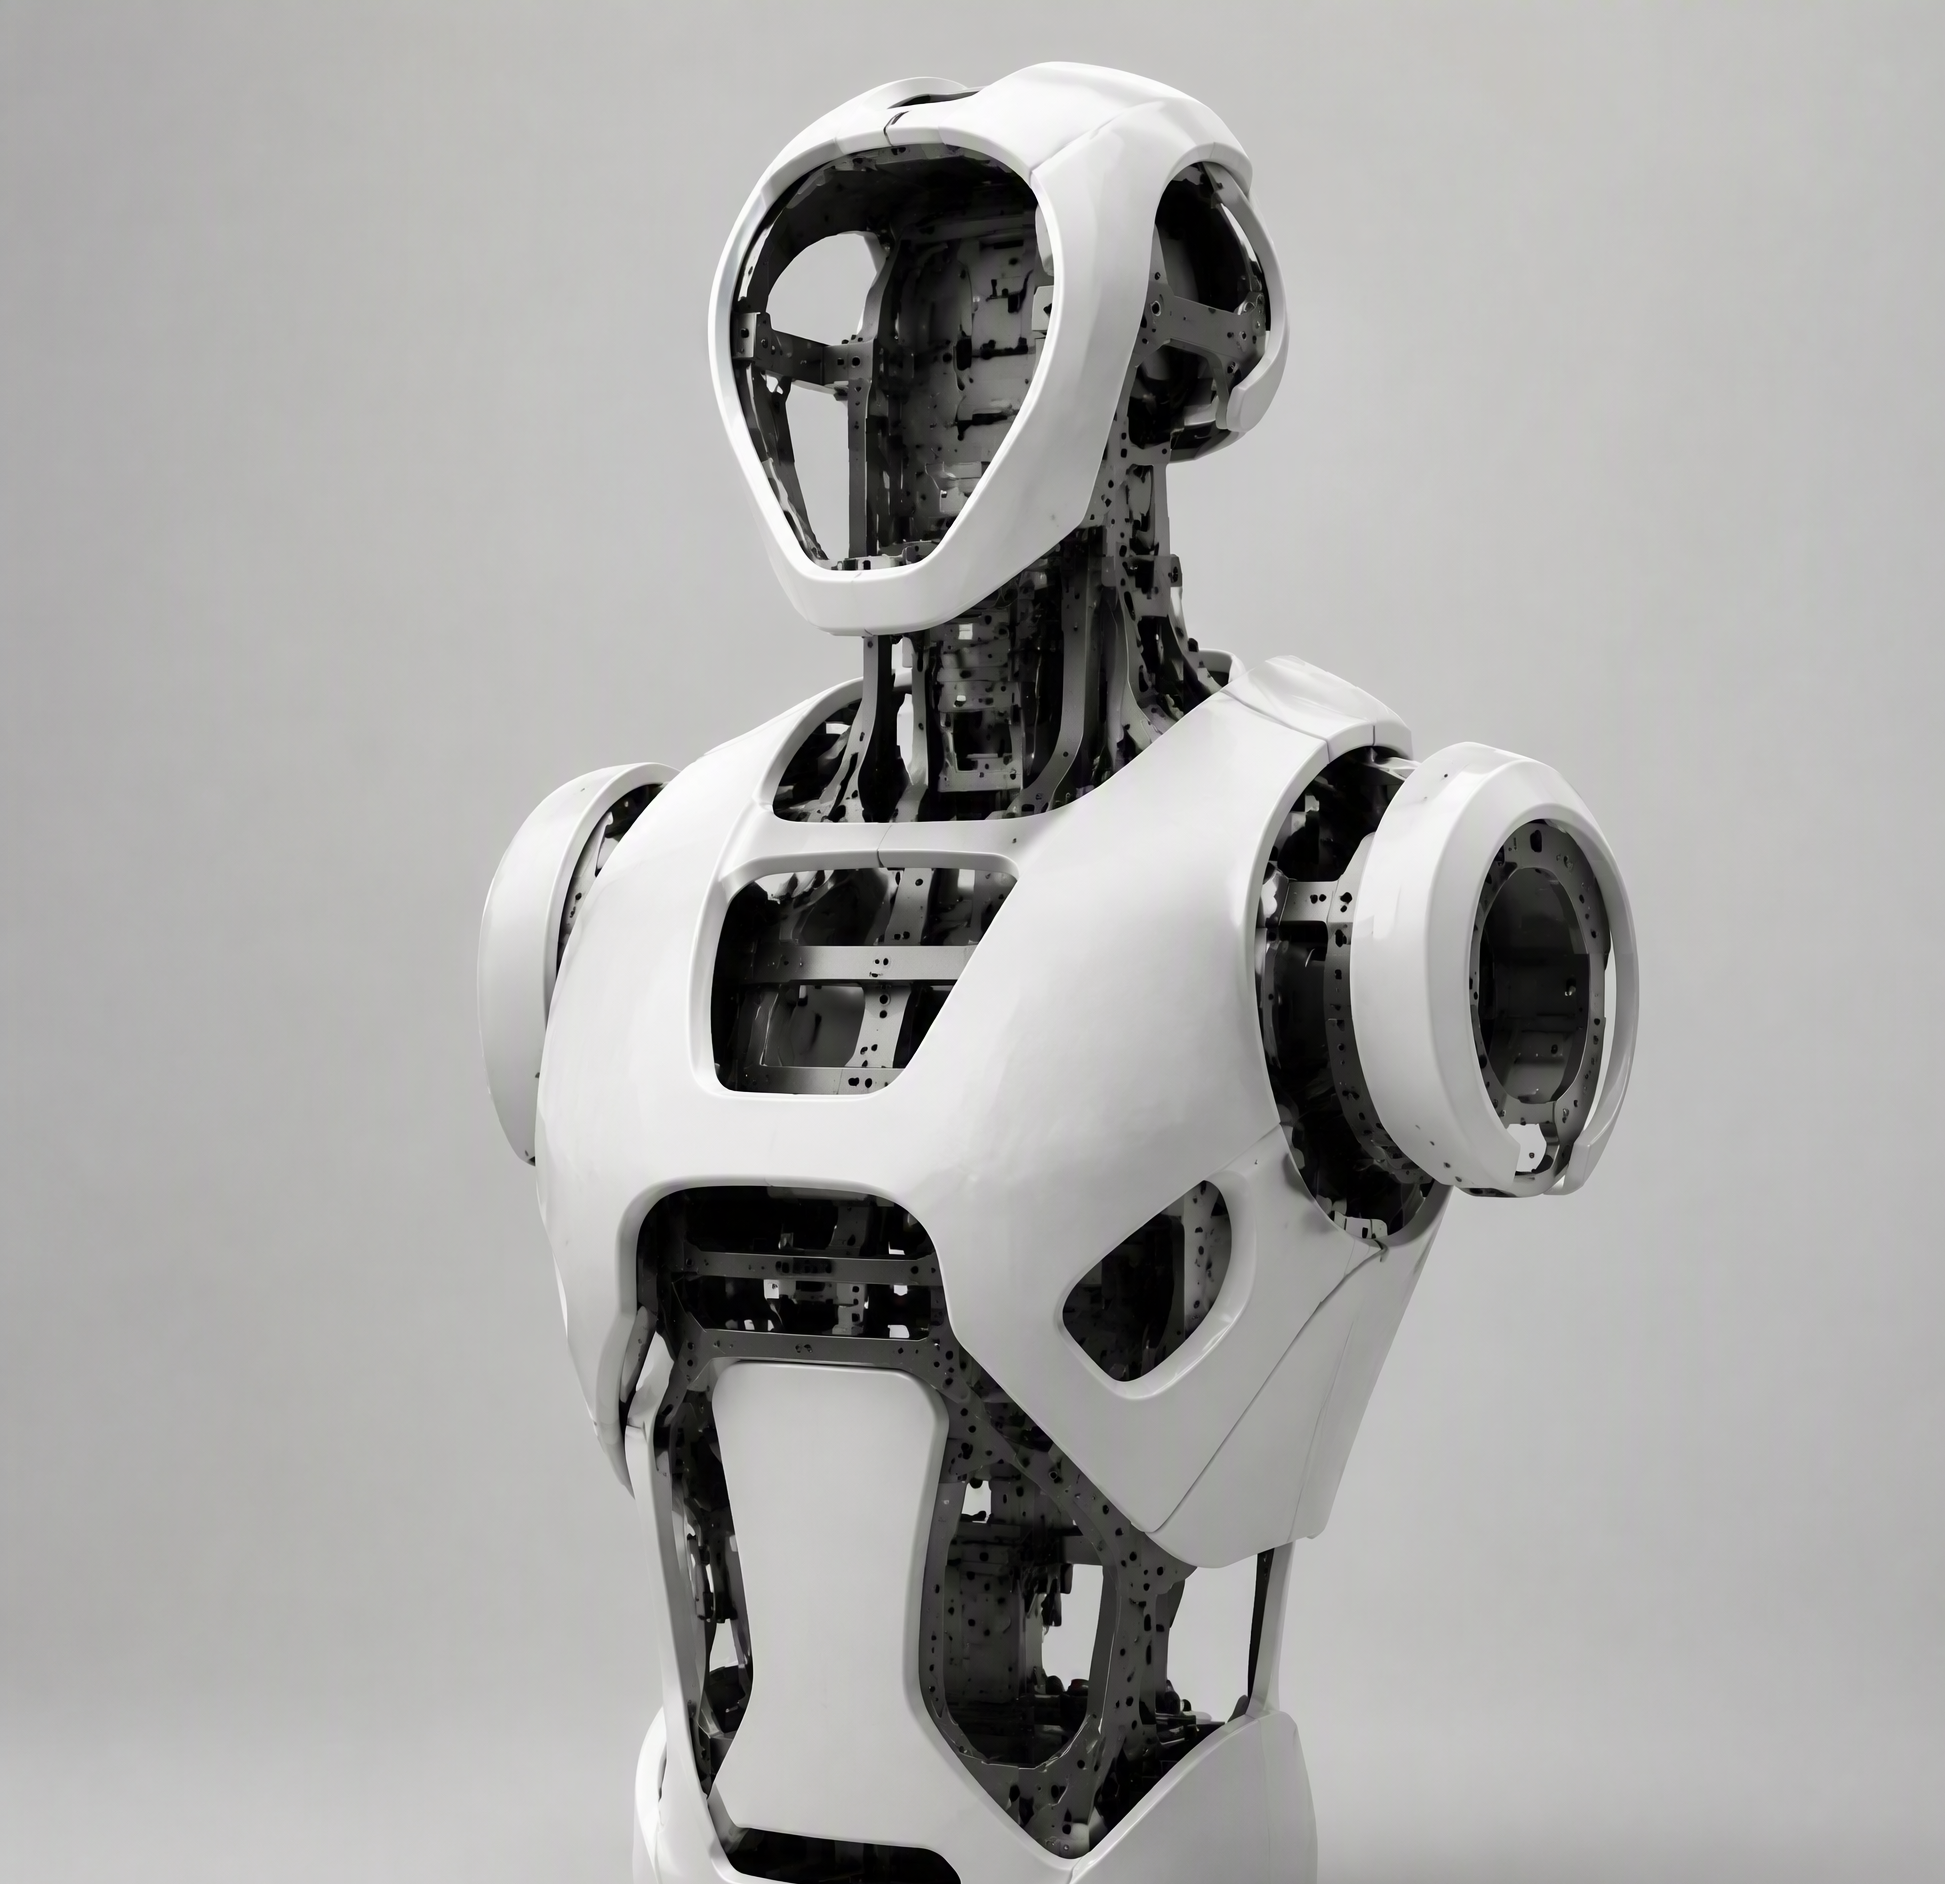
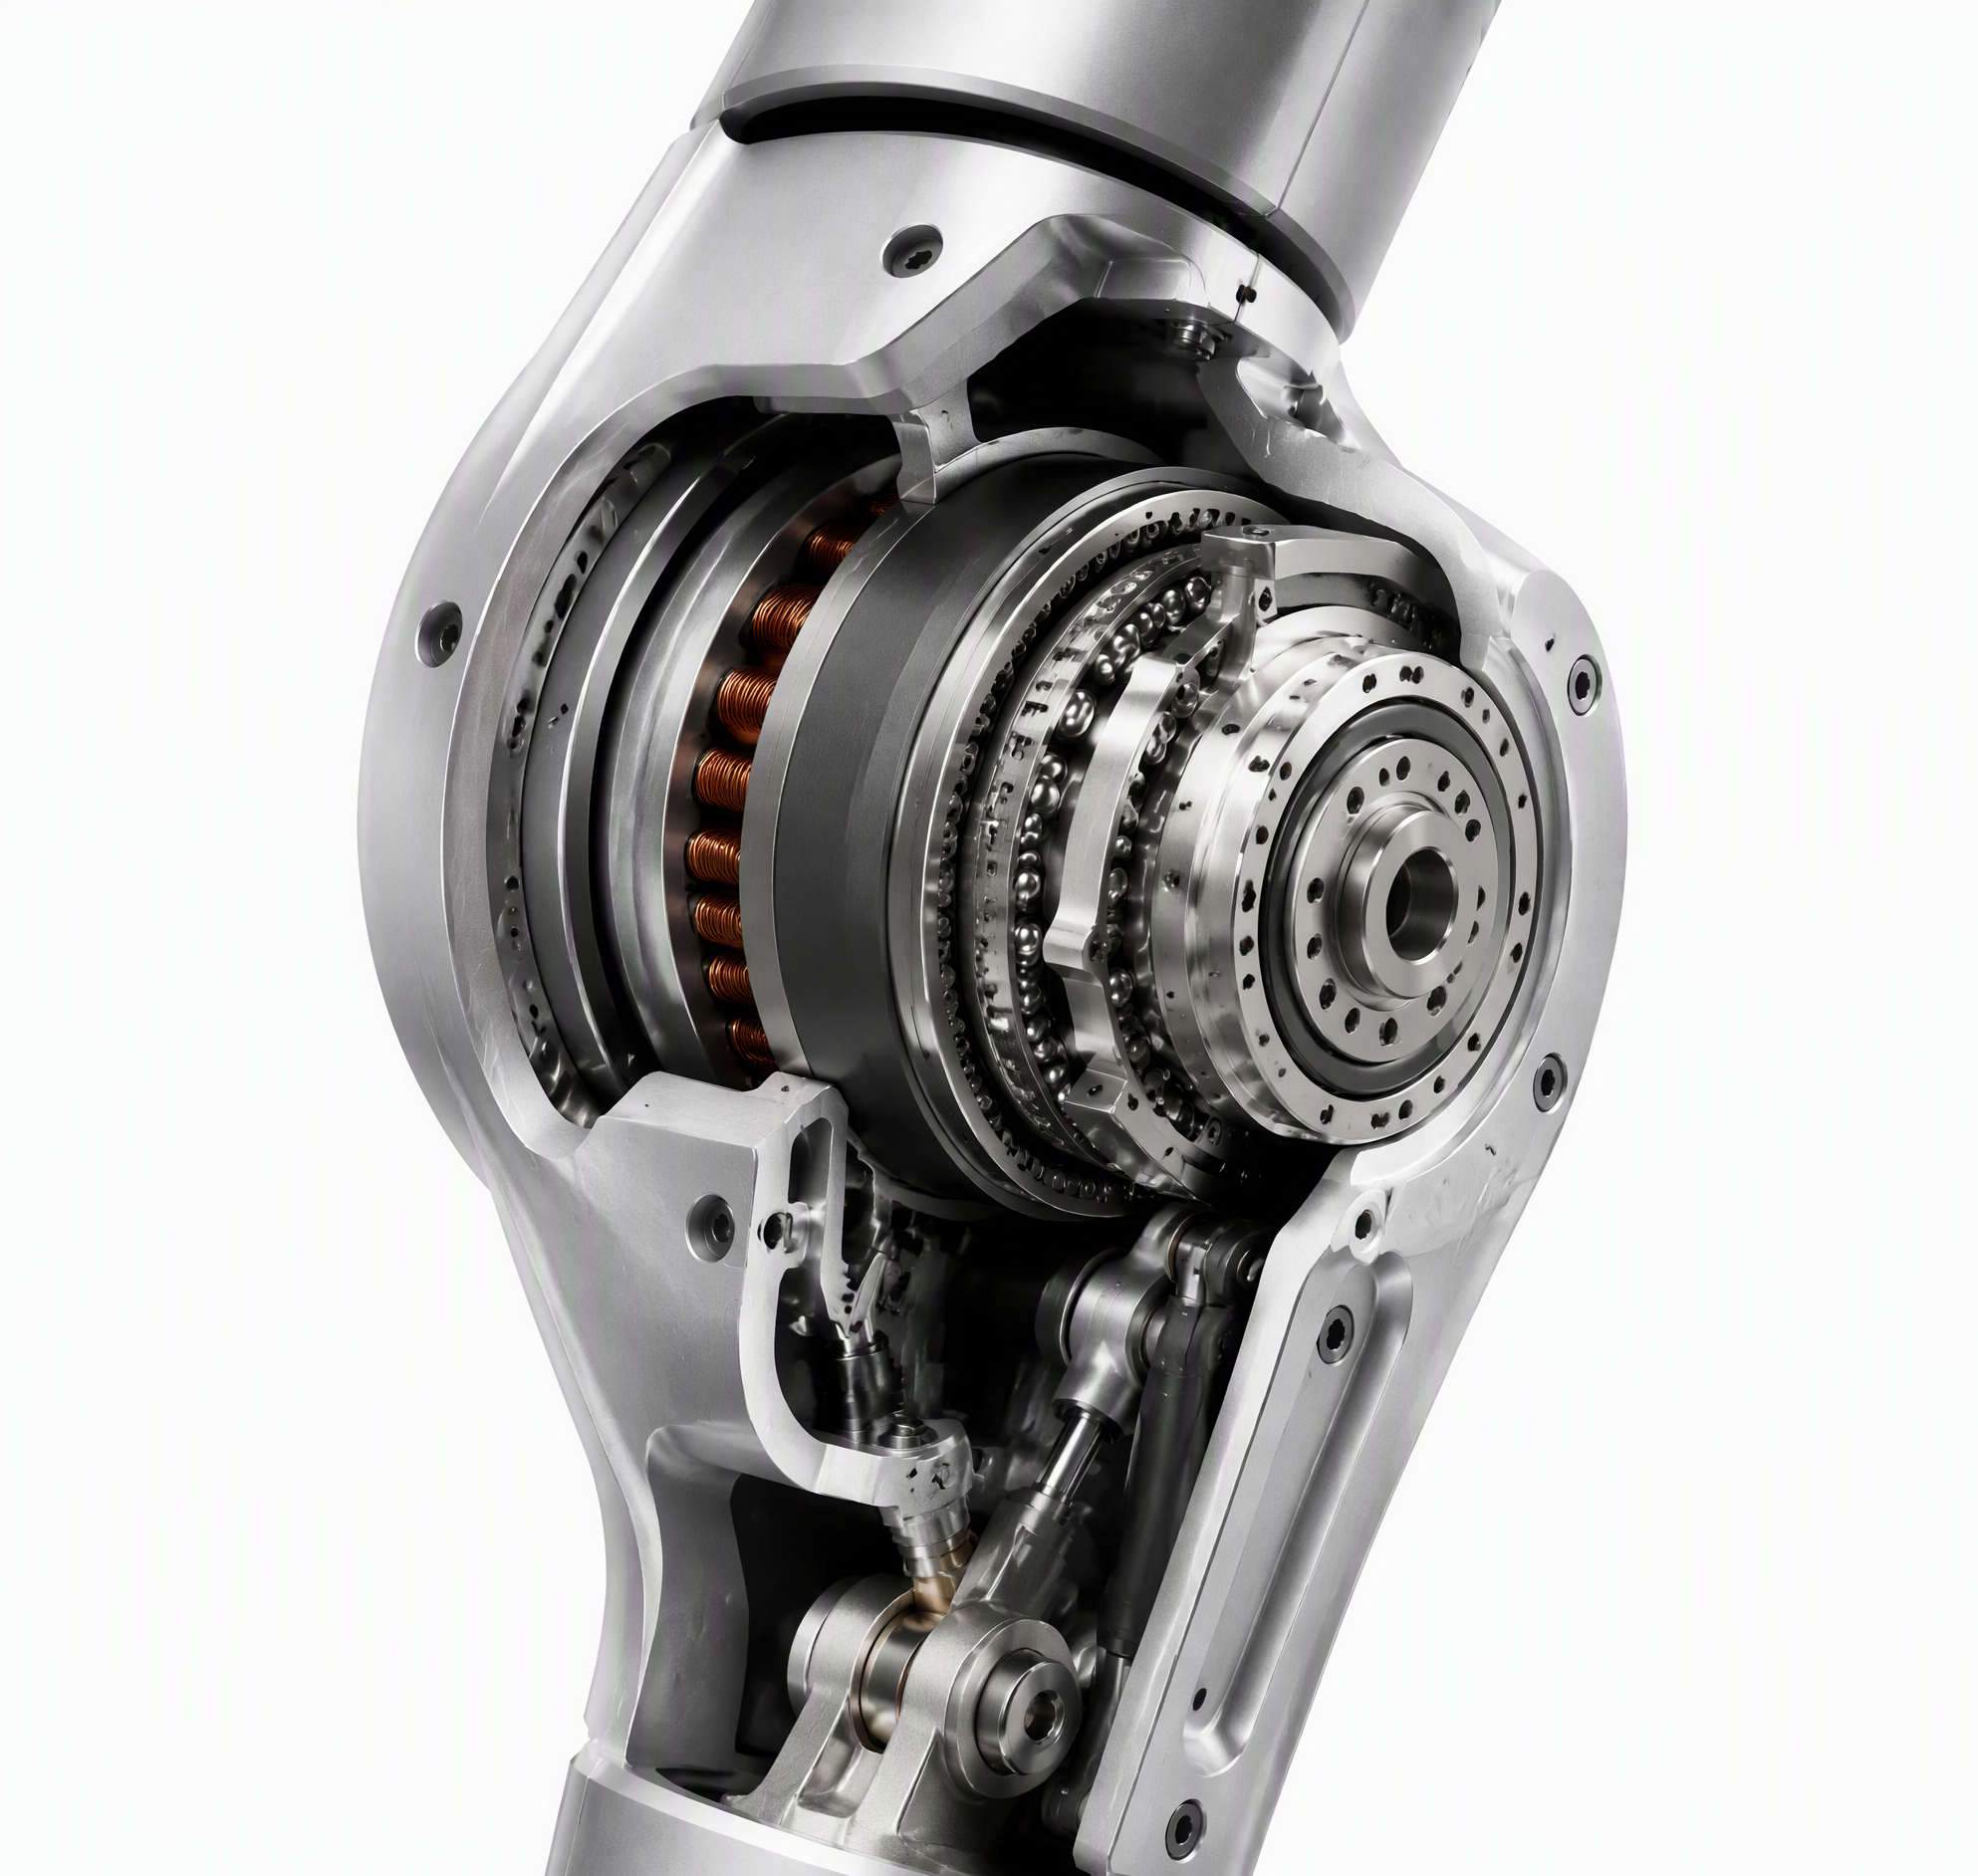
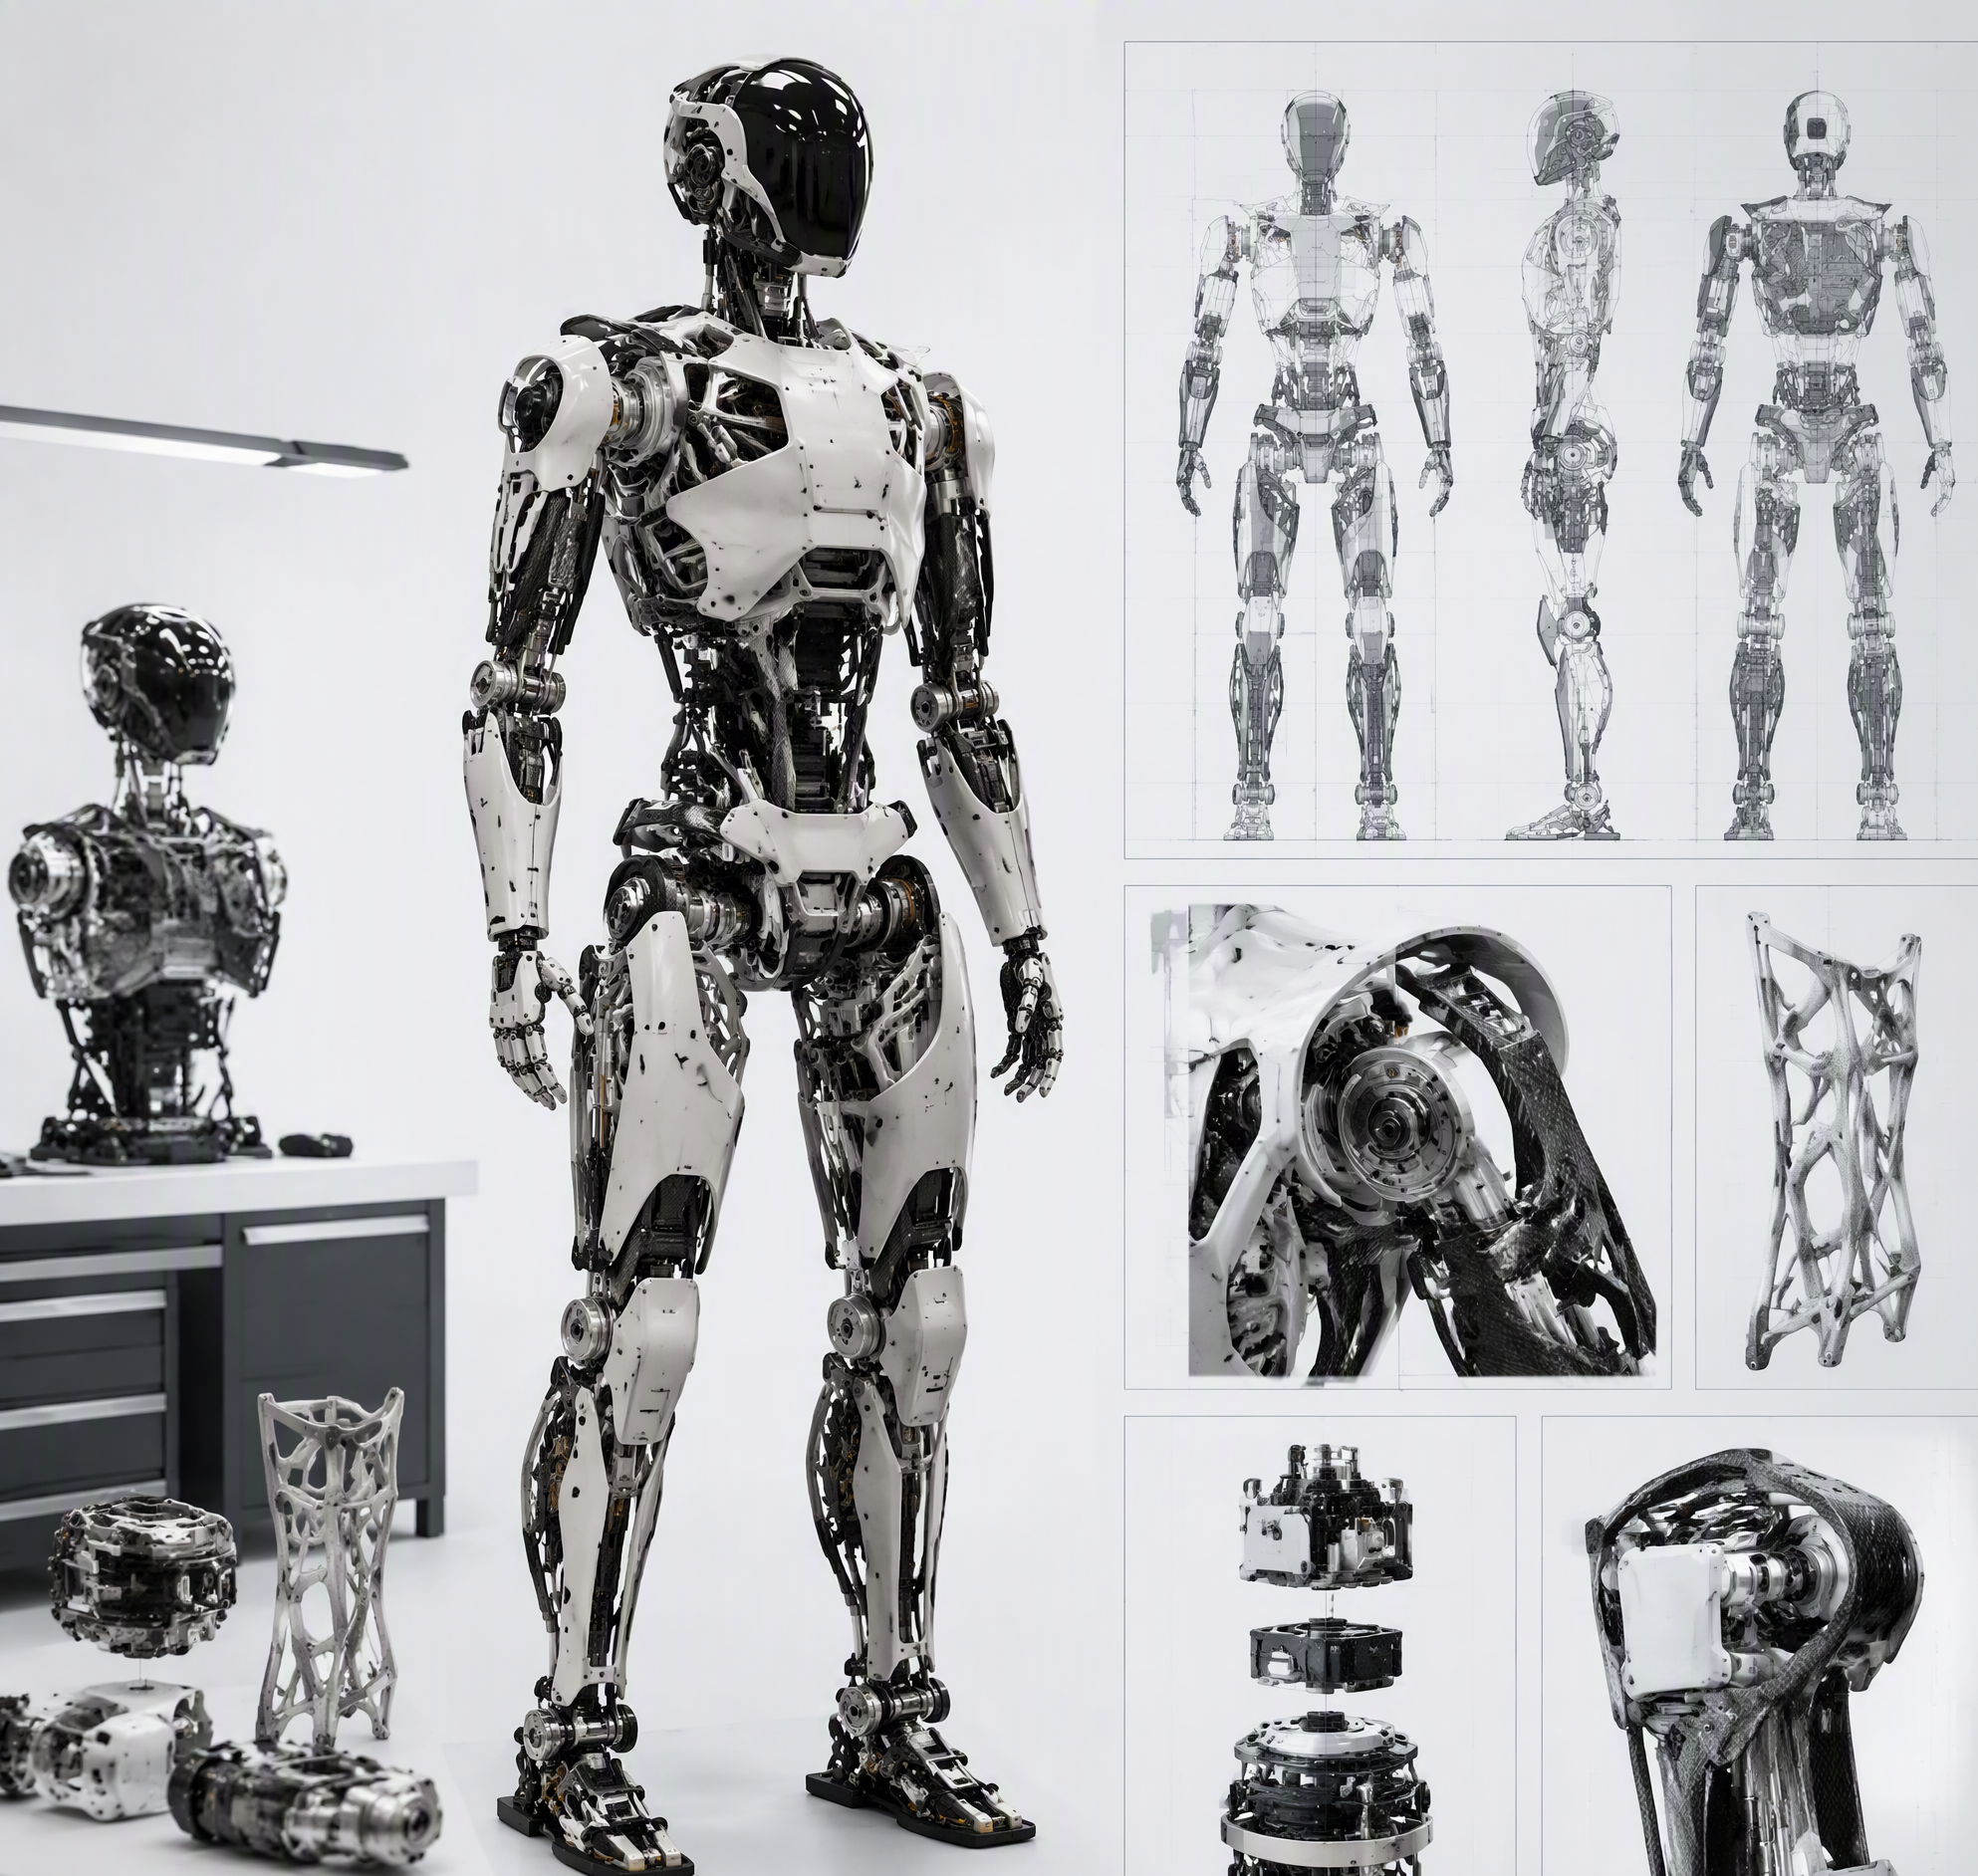
具身机器人结构设计的难点不在画图,在于把概念方案翻译成可加工、可装配、可维护、可量产的工程方案。很多设计公司擅长外观渲染,但对关节模组布局、走线空间、散热风道、传感器安装面的统筹缺乏工程经验,导致设计交付后在量产端集中爆发问题。简盟设计在具身机器人项目中将结构设计、DFM审查和模具对接串联为闭环流程,每个阶段的输出作为下一阶段的输入,避免环节脱节。
评估结构设计外包方的4个工程化指标
选择外包团队时不要只看渲染效果,以下4个指标决定了团队能否把设计稿真正变成量产产品。
指标一:全链路设计能力
全链路设计能力是结构设计外包方的首要指标。合格的外包方应能展示从需求分析、概念草图、3D建模、结构详细设计、DFM审查、样机制作到模具对接的完整流程输出物。如果对方只能提供渲染图和3D数据,说明其能力不覆盖量产落地环节。验证方法很直接:要求对方展示过往项目的需求矩阵、结构评审记录、DFM审查报告和模厂沟通记录。
| 设计阶段 | 合格外包方输出物 | 缺失后果 | 验证方法 |
|---|---|---|---|
| 需求分析 | 需求矩阵+约束清单 | 设计偏离目标 | 审查需求文档 |
| 概念设计 | 方案包+可行性分析 | 造型无法实现 | 结构评审记录 |
| 结构设计 | 3D数据+工程图 | 无法加工制造 | DFM审查报告 |
| 样机验证 | 样机+测试报告 | 问题到量产才发现 | 实测数据对比 |
| 模具对接 | 模具方案+试模报告 | 模具开发失控 | 模厂沟通记录 |
指标二:跨学科协同能力
具身机器人的结构设计不是孤立的,需要与电气设计(走线空间、连接器位置)、热设计(散热风道、热源位置)、软件设计(传感器安装面、调试接口)协同。合格的结构设计外包团队应该在3D建模阶段就预留走线槽、散热孔位和传感器安装基准面,而不是等电气和软件团队提出需求后再返工修改。审查方法:看对方过往项目的结构3D数据是否标注了电气走线路径和散热风道方向。
指标三:量产一致性管控
量产一致性是结构设计外包方最容易忽视的维度。样机阶段一切正常,到了量产阶段出现缩水、色差、纹理不均——这些问题的根源在于设计阶段没有做DFM审查和量产可行性验证。合格的外包方应在设计冻结前完成CMF方案的量产可行性验证,包括批次间色差Delta E小于3、1000小时紫外老化测试、注塑成型工艺可行性分析等。简盟设计将量产可行性验证作为设计冻结的前置条件,确保进入开模阶段的方案不会在量产端翻车。
指标四:轻量化材料选型实战经验
2026年人形机器人机身重量每降低1kg,续航时间可延长约8-12分钟,关节负载可降低5%-8%。但轻量化不能只靠换材料,需要从材料选型、拓扑优化到工艺可行性系统推进。关键在于匹配场景:工业协作场景优先铝合金骨架加PC+ABS外壳的组合;医疗辅助场景需要考虑生物相容性,PC+ABS外壳需通过ISO 10993表面接触测试;碳纤维适用于关键受力连杆,但铺层方向和厚度需根据载荷方向精确设计。
| 材料类型 | 密度(g/cm³) | 适用部位 | 工艺限制 |
|---|---|---|---|
| 铝合金6061 | 2.70 | 骨架、关节壳 | CNC加工周期长 |
| 镁合金AZ91D | 1.81 | 大面积外壳 | 耐腐蚀需额外处理 |
| 碳纤维复合材料 | 1.50-1.60 | 外壳、连杆 | 铺层工艺复杂 |
| PC+ABS合金 | 1.10-1.20 | 外观覆盖件 | 注塑需量产批量 |
| 钛合金TC4 | 4.43 | 关键受力件 | 加工难度大成本高 |
量产阶段常见翻车点及预防方案
量产阶段最常见的三类翻车点是:开模阶段缩水变形、批次间色差超差、装配公差累积导致运动异常。预防方法是在设计阶段就做好三件事:一是对关键外观件做模流分析,预判缩水位置并设置补缩结构;二是在CMF方案表中明确色差允许范围和验收标准,让模厂有据可依;三是对多零件装配链做公差分析,用统计公差法而非极值公差法计算累积误差,确保99%以上的产品装配后运动顺畅。
另一个容易被忽视的问题是可维护性。具身机器人在现场使用中需要更换关节模组、电池和传感器,如果结构设计没有考虑快拆结构,售后维护成本会直线上升。在结构设计阶段应明确哪些部件是易损件,为这些部件设计标准化的快拆接口,减少现场维修的工具需求和操作时间。
外包合作流程该怎么走
结构设计外包合作建议按五步走:第一步需求对齐,双方确认产品定义、场景画像和技术规格书;第二步概念评审,外包方提供2-3套差异化结构方案,甲方做技术评审选出方向;第三步详细设计,输出3D数据、工程图和DFM审查报告;第四步样机验证,制作功能样机并做关键指标测试;第五步模具对接,外包方配合模厂完成试模和优化。每一步的输出物和验收标准应在合同中明确约定,避免后期扯皮。
常见问题
具身机器人结构设计外包一般需要多长周期?
从需求对齐到样机验证,通常需要8-12周。其中概念设计2-3周,详细结构设计4-6周,样机制作2-3周。如果涉及开模量产,模具开发还需额外4-8周。选择具备全链路能力的外包方可以缩短各环节衔接时间。
结构设计外包费用大概什么水平?
费用取决于机器人形态复杂度和交付深度。仅做外观和结构3D数据的方案通常在几万元到十几万元;包含DFM审查、样机验证和模具对接的全链路方案通常在十几万元到几十万元。建议不要只比价格,重点看交付物清单是否覆盖量产落地环节。
只有概念方案没有详细结构设计能力,能找外包补齐吗?
可以,但需要外包方做设计输入审查。建议把已有概念方案、约束条件和已确定的核心部件清单一并交给外包方,让其做可行性评估后再报价。如果概念方案存在不可制造的结构,外包方应能在审查阶段指出并给出修改建议。
外包方需要配合模厂吗?
需要。结构设计和模具开发是两个紧密关联的环节。合格的外包方应在模具开发阶段配合模厂做试模、优化分型面和脱模斜度,并提供修改后的3D数据。如果外包方在交付3D数据后就撤手,大概率会在开模阶段出问题。
如何验证外包方说的全链路能力是真的?
要求对方展示至少一个完整项目的全套交付物:需求文档、概念方案评审记录、3D数据、DFM审查报告、样机测试报告和模厂沟通记录。如果对方只能提供渲染图,说明其能力仅限于外观设计,不覆盖量产落地。
结构设计需要跟电气设计同步进行吗?
强烈建议同步进行。具身机器人的走线空间、连接器位置、传感器安装面都需要在结构设计阶段预留,如果等电气设计完成后才做结构适配,大概率要返工。跨学科协同是评估外包方的核心指标之一。