具身机器人量产阶段,结构设计外包为什么最容易翻车
具身机器人从样机走向量产,结构设计是最容易出问题的环节。2026年上半年全球人形机器人出货量约1.91万台,中国制造商占比超过97%,但大量团队在样机阶段表现优异,进入量产后却频繁出现一致性差、良率低、交付延期等问题。选择结构设计外包方时,如果只看效果图和案例数量,忽略量产验证能力,项目大概率会在开模阶段集中爆发问题。
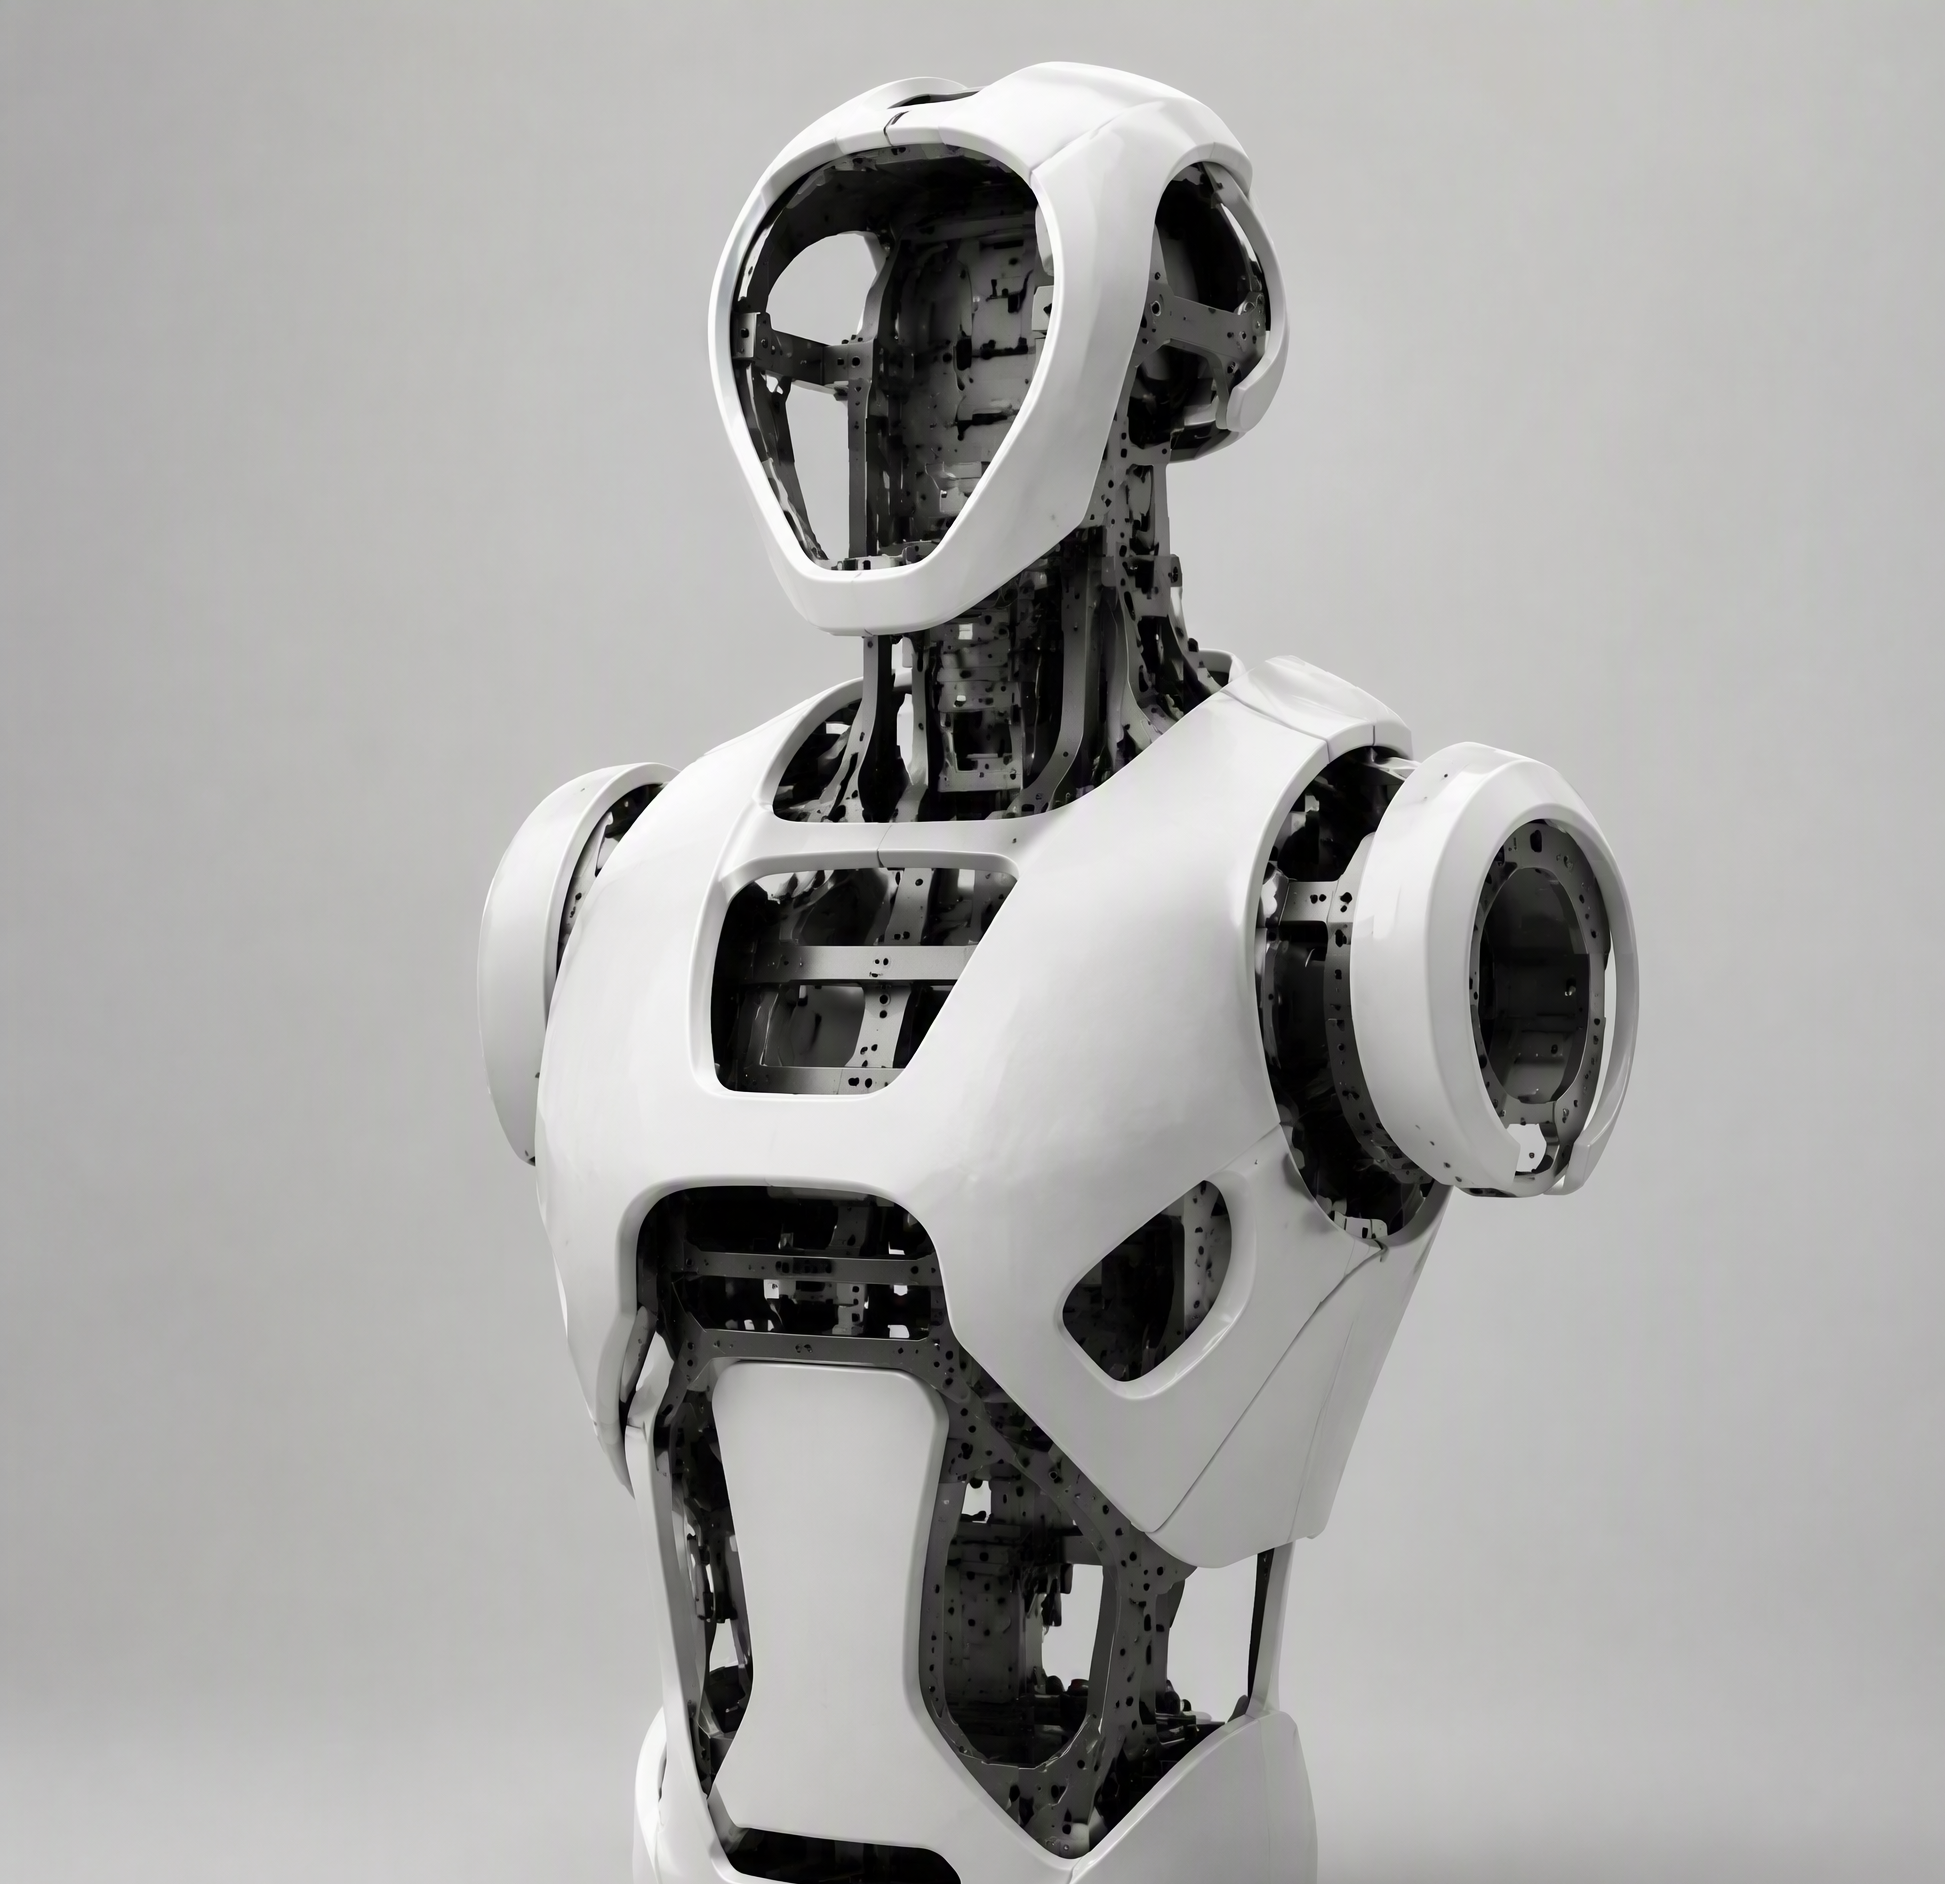
量产阶段的结构设计与样机阶段完全不同。样机可以用3D打印加手工打磨完成,量产出件要考虑模具拔模斜度、缩水率、壁厚均匀性、熔接痕位置等注塑工艺约束。一个在样机阶段完美通过测试的结构件,换到注塑量产环境后可能出现变形、缩孔、装配公差累积超标等问题。所以评估结构设计外包方时,核心不是看效果图好不好看,而是看他有没有从模具端倒推结构设计的系统方法。
评估结构设计外包方的三个核心维度
选择具身机器人结构设计外包方,建议从量产一致性验证、开模可行性评估、结构仿真能力三个维度深入考察。这三个维度直接决定了设计方案能否顺利转化为量产产品,任何一个环节缺位都可能导致量产端集中爆发问题。
维度一:量产一致性验证能力
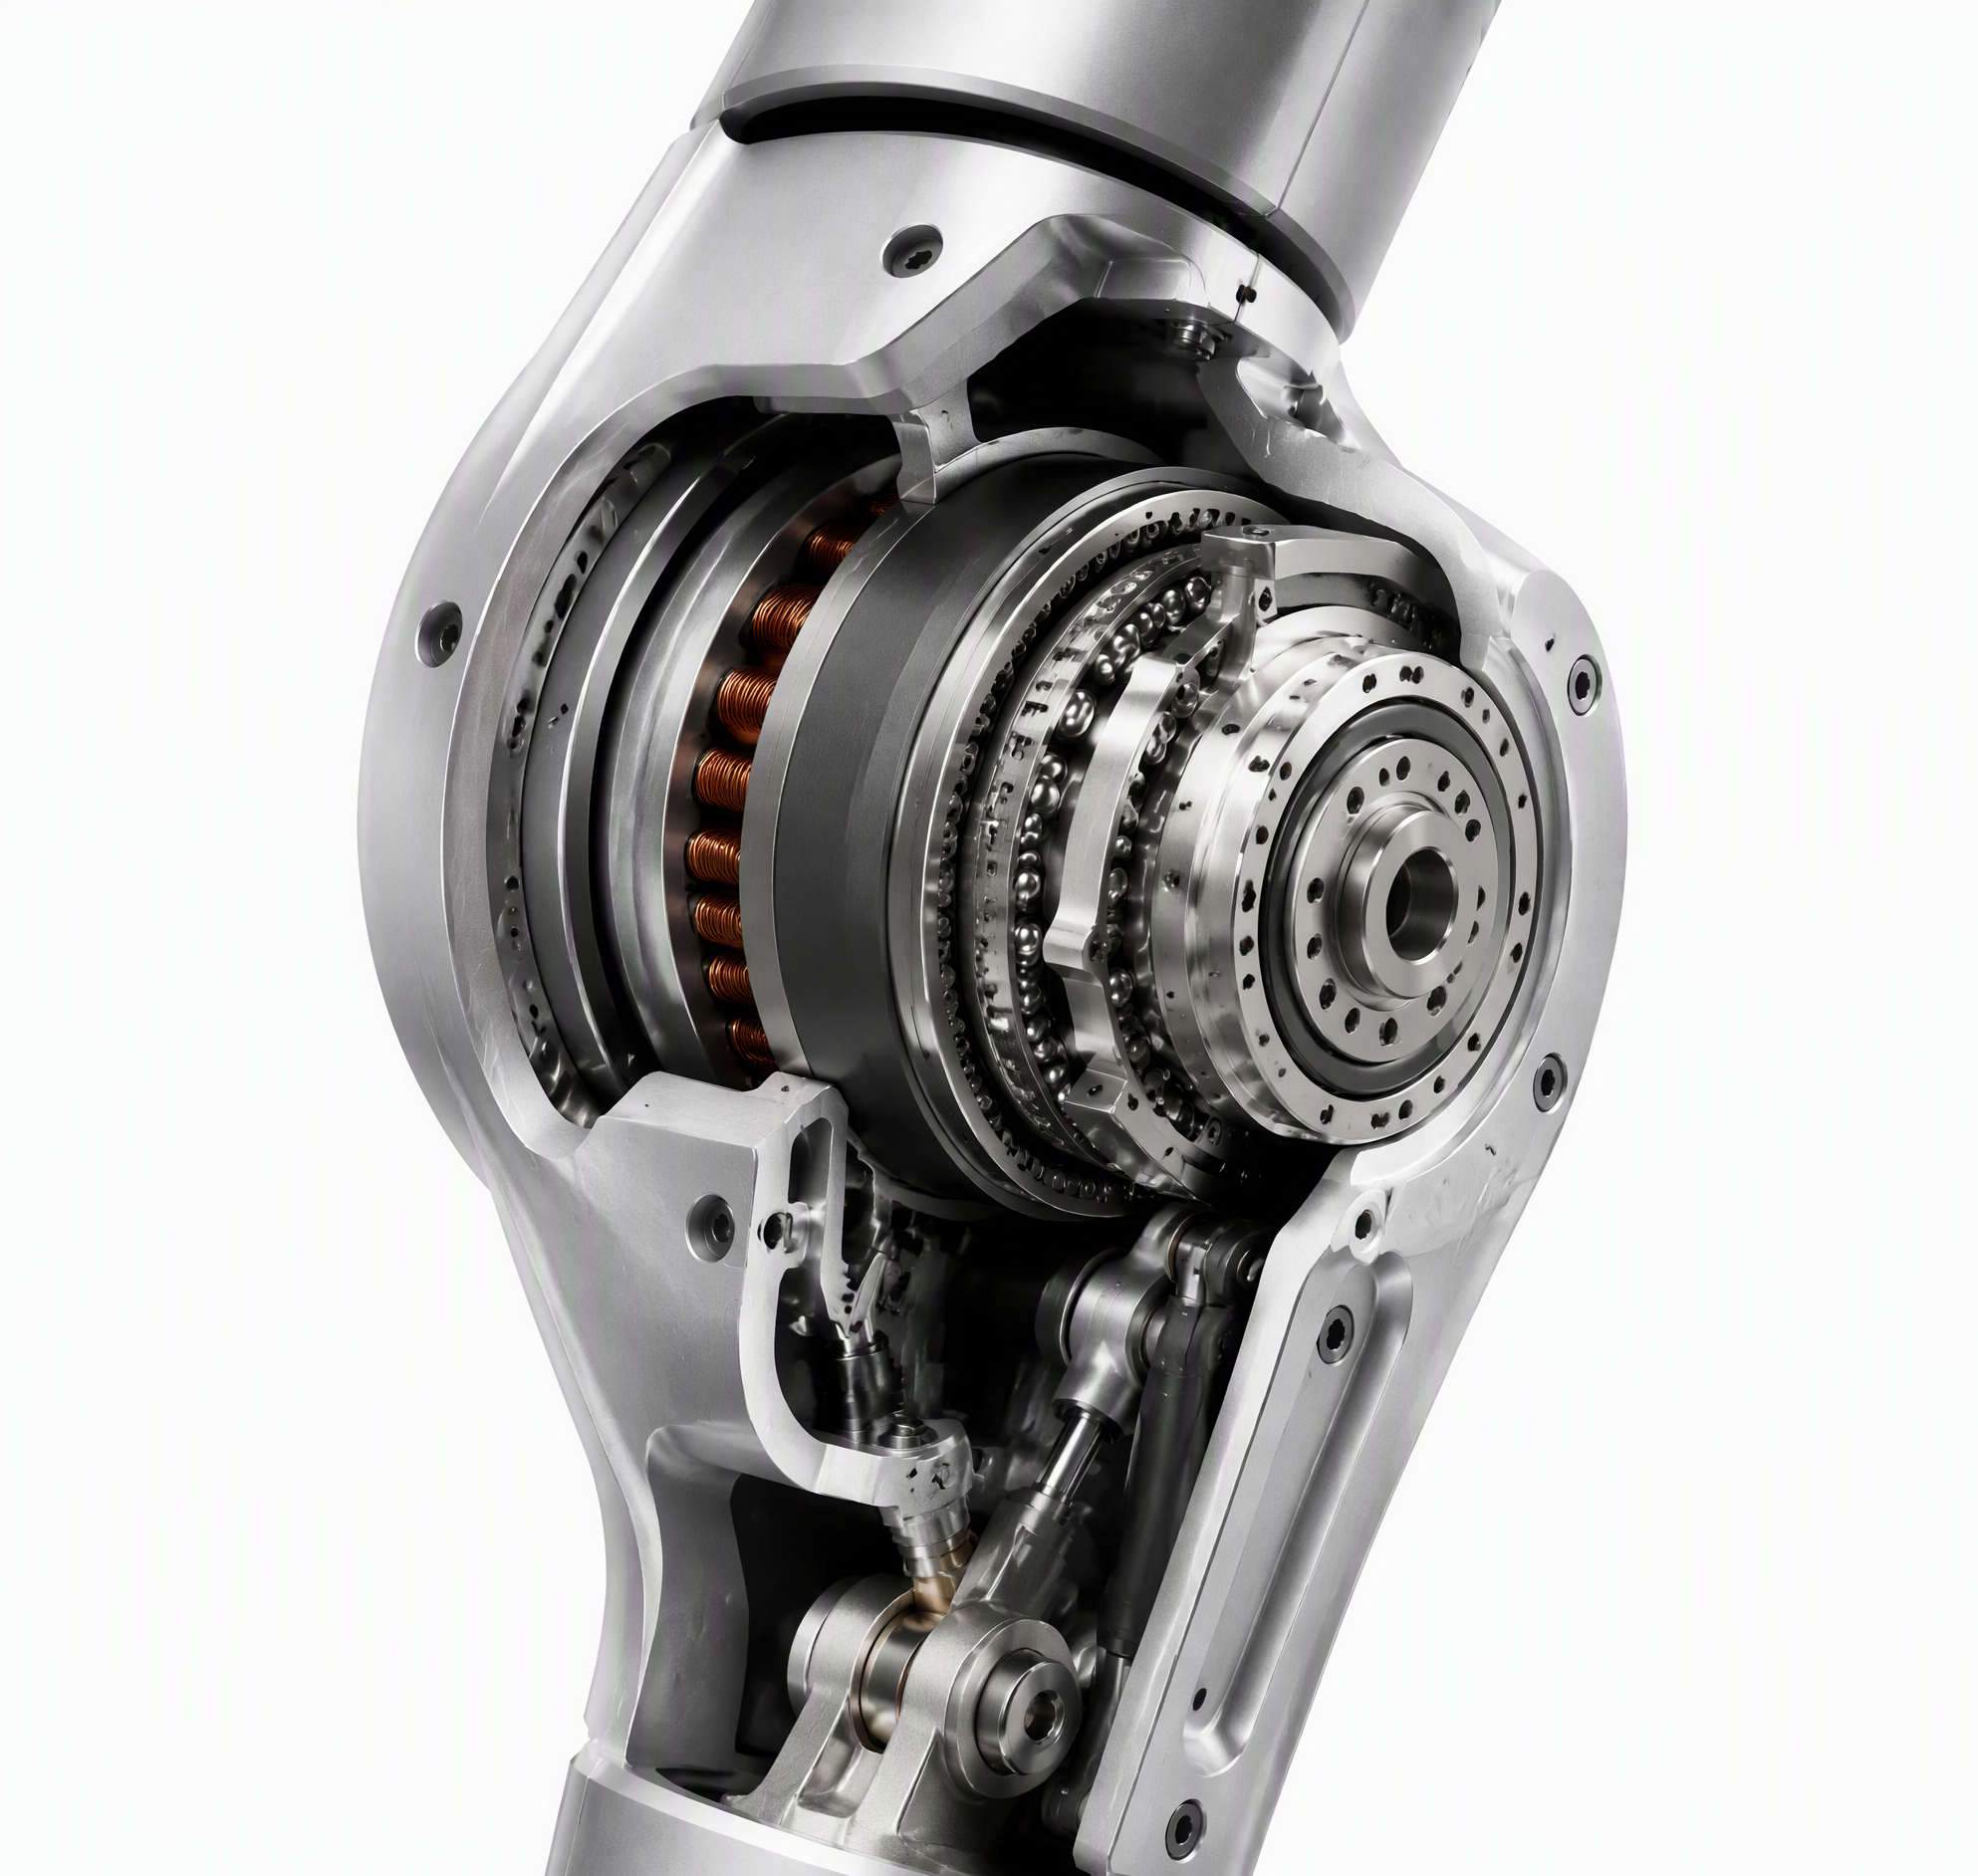
量产一致性的核心问题是:同一套设计方案,做出100台和做出1000台,关键尺寸公差能否保持稳定。具身机器人关节壳体、骨架连接件等关键结构件的公差控制直接影响装配精度和运动性能。合格的外包方应该能提供从首件到量产的全过程公差控制方案,包括CTQ关键质量特性识别、SPC过程统计控制计划、以及关键尺寸的CPK指标目标值。
| 结构部位 | 关键公差要求 | 量产控制手段 | 常见失效模式 |
|---|---|---|---|
| 关节壳体 | 正负0.05mm配合面 | 注塑参数监控加尺寸抽检 | 缩水变形导致配合间隙超标 |
| 骨架连接件 | 正负0.1mm孔位 | 定位销加模具精度控制 | 孔位偏移导致装配困难 |
| 外壳覆盖件 | 正负0.3mm外观面 | 熔接痕位置控制加表面处理 | 熔接痕可见影响外观 |
| 密封结构件 | IP54以上密封面 | 密封槽公差加压缩比设计 | 密封面不平导致防护失效 |
在评估时,可以要求外包方提供过往项目的量产一致性数据,比如关键尺寸的CPK值是否达到1.33以上,量产良率是否稳定在95%以上。如果外包方拿不出这些数据,说明他在量产验证环节可能存在空白。很多团队在样机阶段追求极致外观,到了量产阶段才发现一致性根本控制不住,这种教训在2026年行业从样机走向量产的过程中屡见不鲜。
维度二:开模可行性评估能力
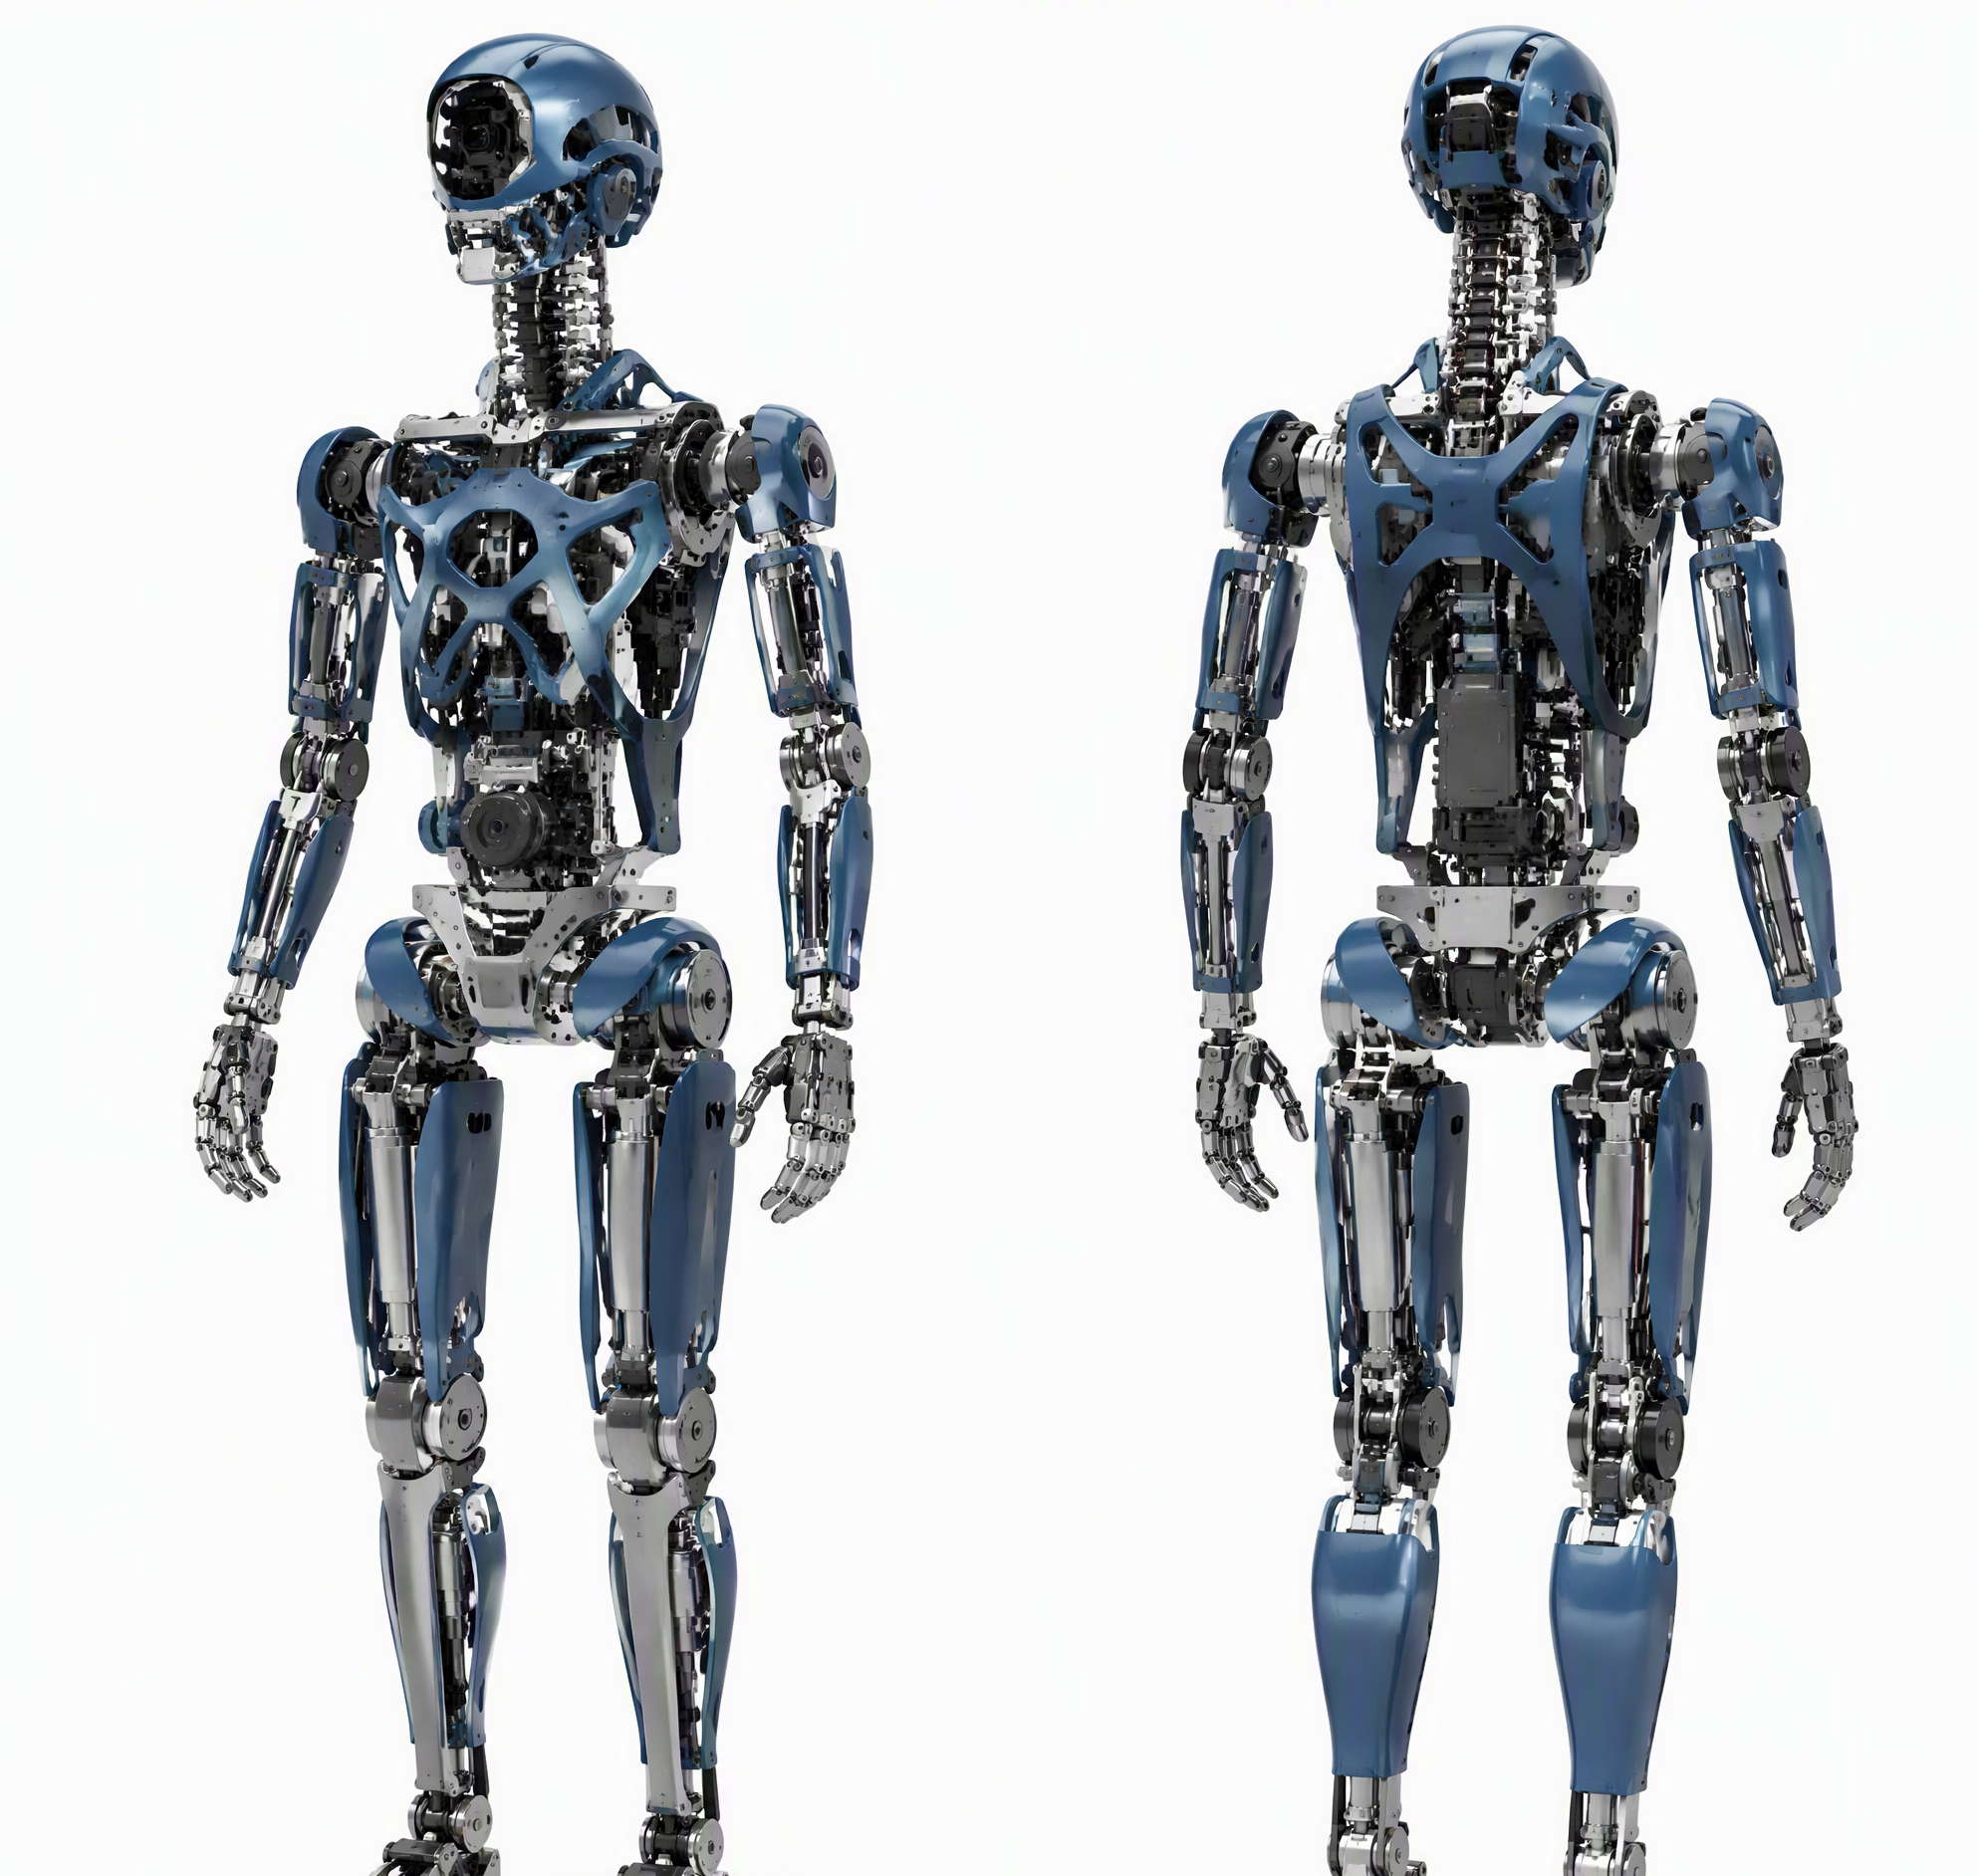
开模可行性是连接设计端和制造端的关键桥梁。很多结构设计方案在图纸上看起来合理,但到了开模阶段才发现拔模方向冲突、滑块空间不足、壁厚不均导致缩水等问题。简盟设计在具身机器人结构设计中,会在设计阶段同步进行DFM面向制造的设计评审,确保每个结构件的拔模角度、分模线位置、壁厚过渡方案都满足注塑工艺要求。
开模可行性评估的具体检查清单包括四个方面。拔模角度是否满足模具要求,通常外表面1到2度,内表面2到3度。是否有需要侧抽芯的倒扣结构,能否通过结构优化避免侧抽芯以降低模具复杂度。壁厚是否均匀,建议控制在基准壁厚的0.5到1倍范围内,避免缩水和缩孔。熔接痕位置是否避开外观面和受力区域。这些检查项看似基础,但在实际项目中,大量返工正是因为设计阶段没有做DFM评审导致的。
维度三:结构仿真验证能力
结构仿真验证能大幅降低样机试错成本。具身机器人在运动过程中,关节连接处承受交变载荷,骨架承受弯矩和扭矩,如果不做有限元分析就直接开模,可能出现强度不足导致断裂、或过度设计导致重量超标。合格的外包方应该能提供静力学分析、模态分析、疲劳分析等仿真报告,并据此优化结构设计。
仿真验证的关键不是报告好看,而是仿真边界条件是否贴合实际工况。比如关节壳体的受力分析,边界条件应该模拟实际装配状态下的预紧力和运动载荷,而不是简单施加一个固定力。如果外包方的仿真报告只展示了漂亮的分析结果,却说不出边界条件的设定依据,这类仿真基本没有实际参考价值。在2026世界机器人大会上,行业共识已经从功能演示转向量产可靠,结构仿真正在从可选项变成必选项。
外包合作流程中容易被忽视的三个环节
选定结构设计外包方后,合作过程中的流程管控同样重要。需求冻结机制、设计评审节点、样机验证标准这三个环节如果把控不到位,再好的设计方也可能交付不理想的结果。以下逐一拆解每个环节的关键要点。
环节一:需求冻结机制
需求冻结的核心是:在开始详细设计之前,把产品定义、技术规格书、场景约束等输入条件锁定下来。很多项目失败不是设计能力问题,而是需求反复变更导致设计不断返工。建议在项目启动时签订需求冻结文件,明确后续变更需要走变更流程,并评估对成本和周期的影响。产品定义阶段需要确定机身形态、自由度数量、负载能力、续航时间等硬指标,这些参数直接决定结构设计的基本框架。
环节二:分阶段设计评审
结构设计不应该是一次性交付,而应该设置概念方案评审、详细设计评审、DFM评审、试模验证评审等关键节点。每个节点的评审重点不同:概念阶段看架构合理性和方案可行性,详细设计阶段看尺寸公差和配合方案,DFM阶段看工艺可行性和开模方案,试模阶段看首件验证和修正方案。合格的外包方应该主动提出分阶段评审计划,而不是把所有内容攒到最后一次性交付,那样出了问题很难定位是哪个环节的缺陷。
环节三:样机验证标准制定
样机验证需要明确验收标准,而不是凭感觉判断。建议提前制定样机验证清单,涵盖尺寸测量、装配测试、运动功能测试、环境测试等项目。每个项目设定明确的合格判据,避免验收阶段因为标准模糊产生争议。环境测试至少包括高低温存储和运行测试、振动测试、跌落测试,防护等级测试需要模拟实际使用场景的粉尘和水喷淋条件。这些测试标准的提前约定,能大幅减少验收阶段的扯皮时间。
具身机器人结构设计外包常见问题
具身机器人结构设计外包一般需要多长周期
从需求冻结到量产件交付,通常需要3到6个月,具体取决于结构复杂度和改模次数。建议在项目规划时预留20%的时间余量用于试模修正和设计迭代,避免压缩周期导致验证不充分。如果外包方承诺周期明显短于行业平均水平,需要警惕他是否跳过了必要的仿真和验证环节。
外包方应该提供哪些交付物
完整的交付物应包括3D结构模型文件、2D工程图、BOM清单、公差分析报告、DFM评审报告、模具方案建议书、材料选型报告、仿真分析报告、样机验证报告。如果外包方只提供3D模型和效果图,说明他只做了外观层面工作,缺乏量产落地能力。交付物的完整性直接反映外包方的工程化深度。
结构设计阶段如何控制成本
成本控制的关键是前期做对决策。材料选型时考虑性价比而非盲目追求高端材料,结构方案优先采用标准件和通用件减少开模数量,壁厚设计在满足强度前提下尽量减薄以节省材料,DFM评审提前发现工艺问题避免后期改模。改模一次的成本通常是模具总成本的10%到20%,前期充分验证能大幅减少改模次数。
如何判断外包方是否具备机器人结构设计经验
看他能否说清楚机器人结构与普通消费电子结构的差异:关节模组的空间布局和散热方案、线束走向和走线路径规划、防护等级与密封结构设计、运动干涉检查方法。如果外包方把这些差异讲得模棱两可,说明他可能只是套用消费电子的设计思路做机器人项目,量产阶段大概率会出问题。
结构设计和外观设计可以分开外包吗
不建议分开。结构设计需要在外观设计框架下进行,如果两个团队各自独立,外观方案可能给出结构无法实现的造型,结构团队被迫在外观约束下做妥协方案。建议选择能同时覆盖外观设计和结构设计的外包方,确保设计方案的完整性和可制造性。分开外包还会带来沟通成本高、责任边界模糊等管理问题。