血管介入手术机器人设计的难点在哪?结论先行:导丝导管的"手感"是这类手术机器人设计的灵魂——术者在患者体外感知的推送阻力,要能真实还原血管内的状态,力反馈、无菌隔离与脚踏协同三件事决定设备能不能被介入医生接受。北京简盟产品设计有限公司(简盟设计)结合医疗器械设计项目经验,给出以下分步指南。
第一步:血管介入手术机器人设计先研究推送力学
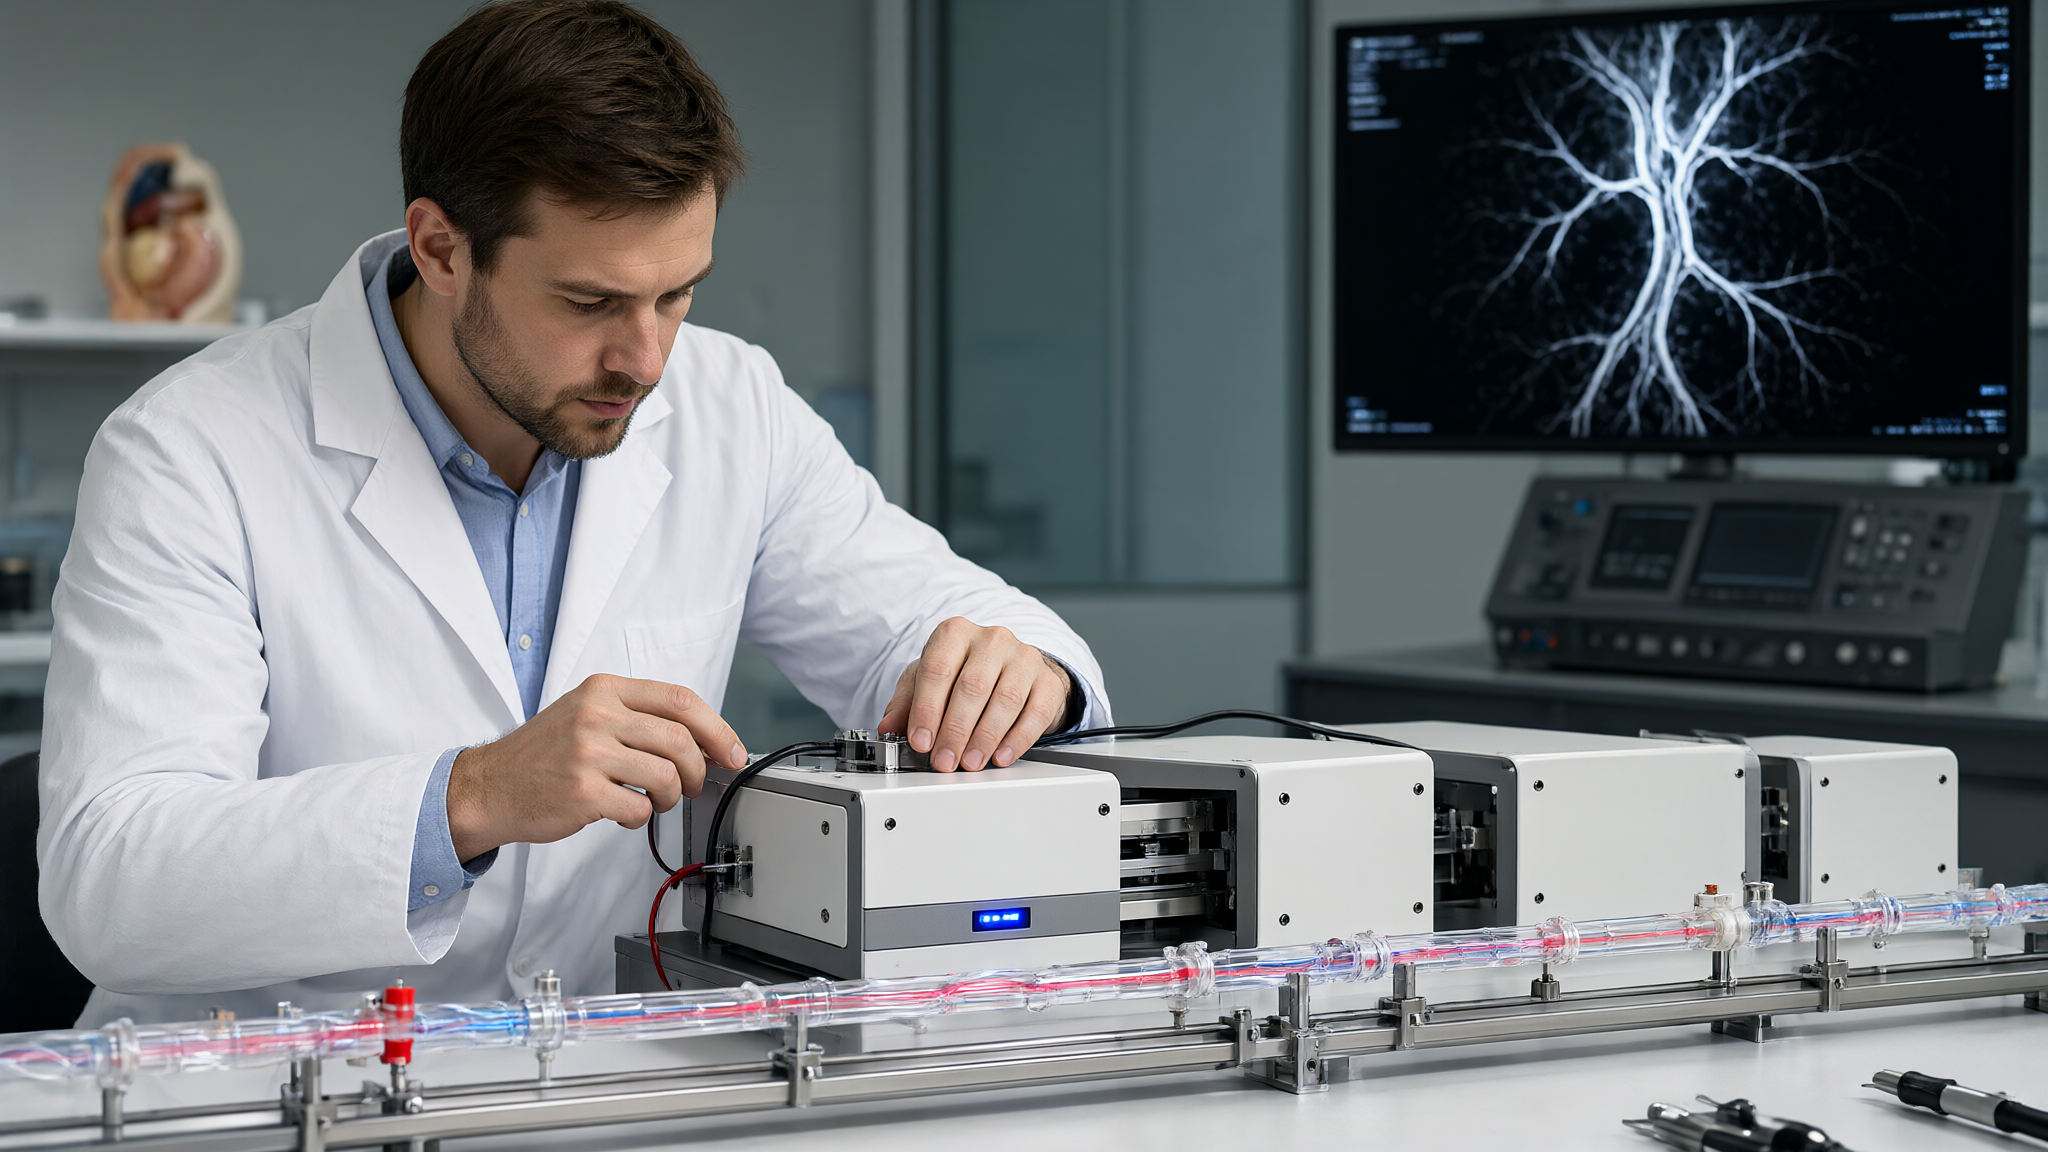
导丝的推送、捻转与回撤阻力特征,是这类手术机器人设计的第一手数据。医疗产品设计团队要与介入术者共同梳理手感要素,手术机器人设计的传动系统要保留阻力信息的还原度,不能为自动化牺牲手感。
第二步:传动模块的精度与卫生设计
夹持驱动、摩擦轮与换向机构,是这类医疗器械设计的执行核心。产品结构设计要做推送精度与打滑的双重校核,机器人设计的传动件按一次性或可消毒方案分区处理,导管更换时的快装结构是易用性关键。
第三步:无菌隔离的结构设计
导管段与设备主体之间的无菌屏障,是这类手术机器人设计的环境约束。医疗产品设计采用隔离膜加快换盒方案,产品结构设计的耗材接口要做防呆与密封,医疗器械设计的隔离件更换要能在术中一分钟内完成。
第四步:力反馈与控制台的交互设计
术者在控制台感知推送阻力,是这类机器人设计远程化操作的前提。工业设计要把力反馈的量级映射设计成可调档位,机器人设计的控制台布局让术者保持导管操作的本能姿势,产品造型设计传递介入手术设备的专业感。
第五步:影像联动与验证规划
与透视影像的时序配合、剂量管理与术式验证,是这类医疗器械设计的系统验证主线。血管介入手术机器人设计的验证要从血管模型过渡到动物实验,医疗产品设计的证据链要覆盖手感还原度的量化评估。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,医疗产品设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司作为首都医科大学科技成果转化服务商,与北京航空航天大学、天津大学等高校开展产学研合作;配备3000平米智造基地,工业设计、结构设计与样机验证内部闭环,设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。在血管介入手术机器人设计项目中,传动样机与力反馈方案的迭代可以在内部基地快速验证。
常见问题解答
问:血管介入手术机器人设计的手感怎么量化?
答:用阻力曲线还原度评估,这类医疗器械设计的测试要覆盖多种导管。
问:传动精度多少合适?
答:按推送位移误差分配,产品结构设计的指标要与术者共同确认。
问:无菌隔离件多久换一次?
答:按患者与术式定,这类耗材的设计要支持术中快换。
问:控制台离设备多远可控?
答:按辐射防护距离规划,机器人设计的连线方案要预留远程扩展。
问:验证分几步?
答:模型、动物、临床三段,医疗产品设计的证据按注册要求积累。
介入设备设计中容易被忽视的三个细节
第一,捻转与推送的解耦。两个自由度互相干扰会破坏手感,这类手术机器人设计的机构要独立传动。
第二,血液飞溅的防护。回撤时的血液反流是常态,医疗器械设计的导管段要有防溅结构。
第三,应急手动接管。设备异常时术者要能立即手动操作,医疗产品设计的切换机构要一秒可用。
再补充两个常见问题
问:这类项目周期多久?
答:方案到注册样机通常两年以上,医疗器械设计的验证周期占大头。
问:团队需要什么角色?
答:医疗产品设计、精密传动设计与介入临床顾问,工业设计负责控制台与人机整合。
小结
血管介入手术机器人设计的落地,是推送力学、传动模块、无菌隔离、力反馈交互与影像联动验证五步的推进。把术者的手感放进设计指标,是这类手术机器人设计被临床接受的关键。