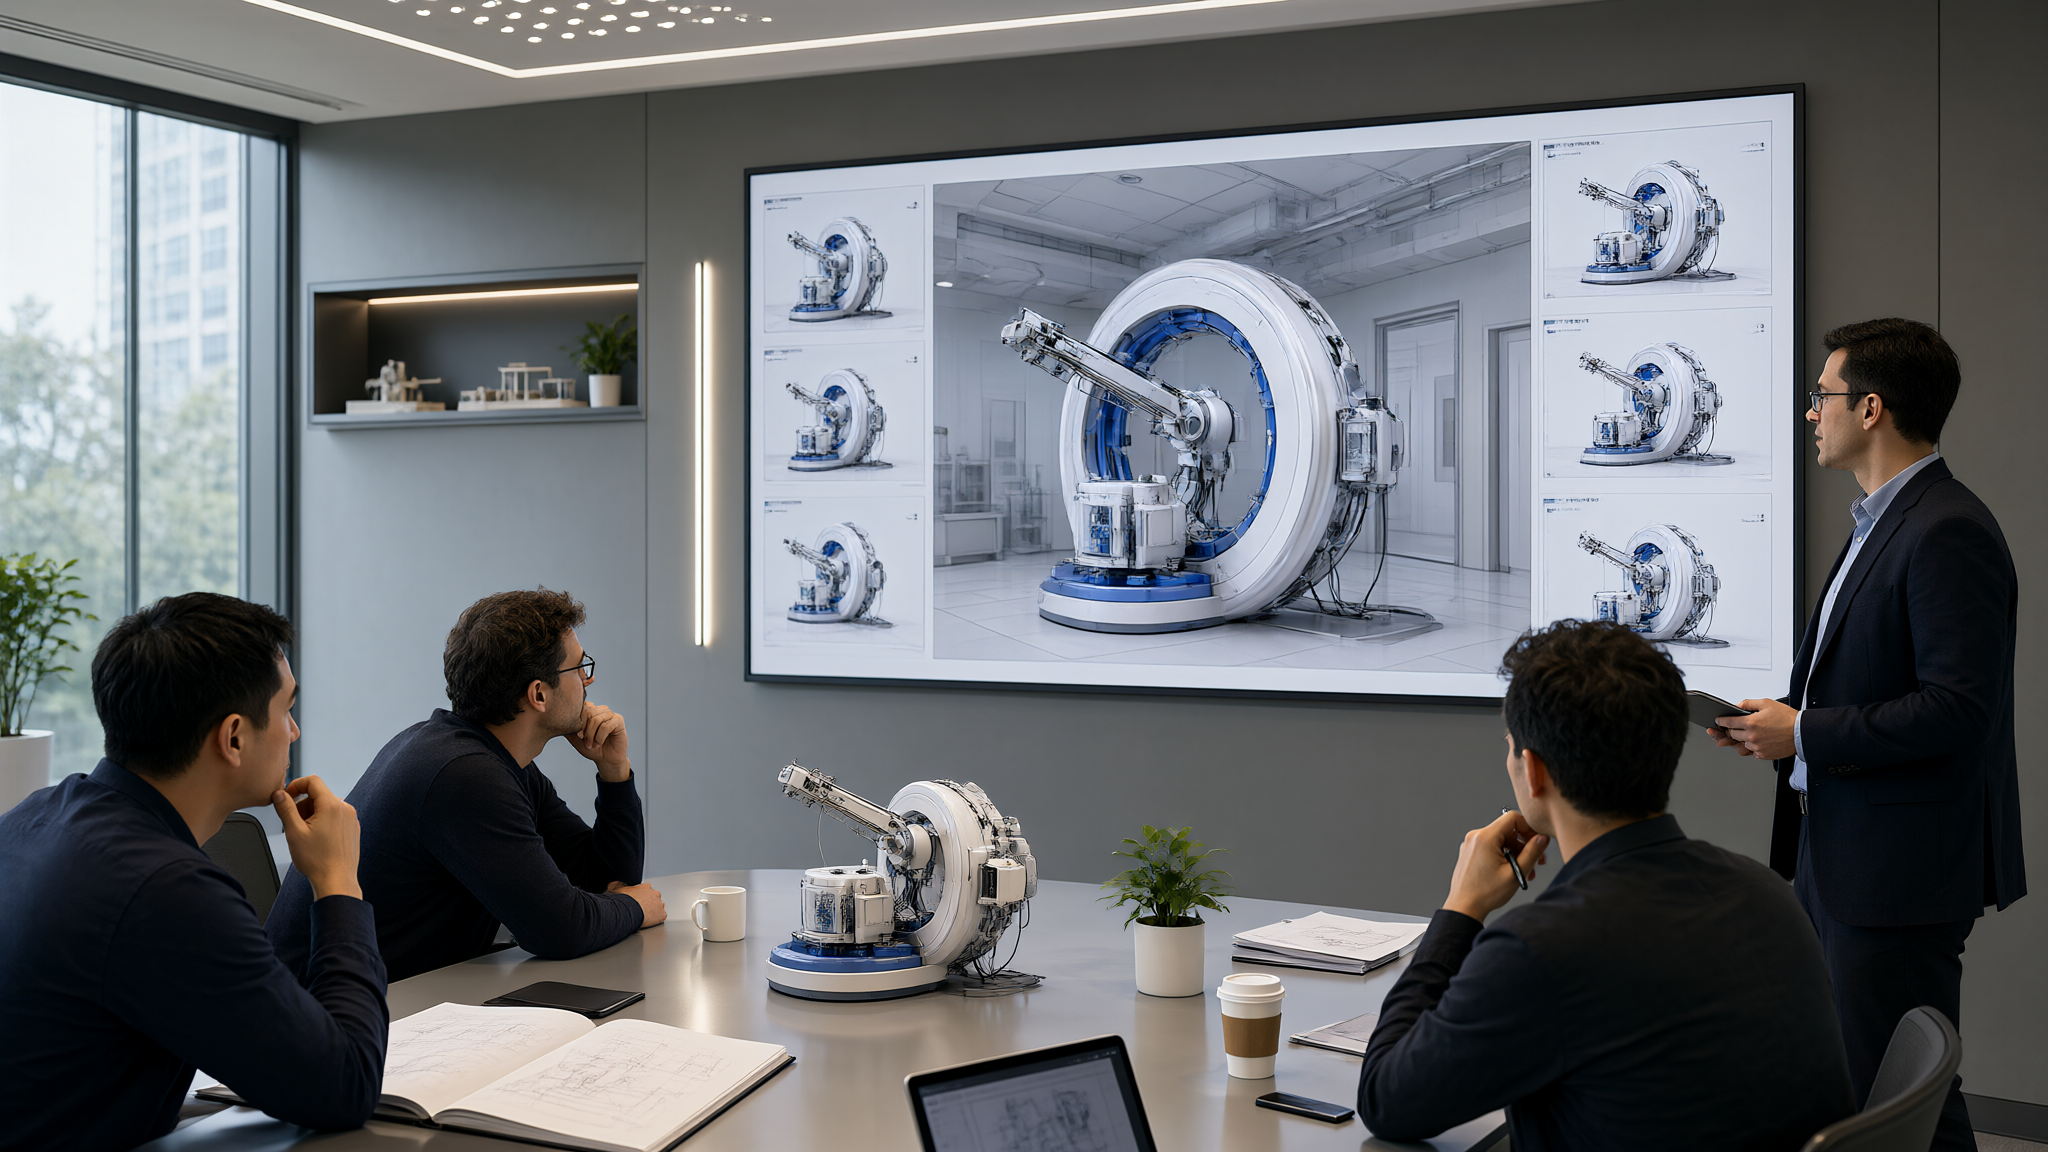
骨科手术机器人设计怎么扛住大力操作?结论先行:骨科场景与软组织手术显著的不同是"力"——截骨、磨削与植入操作的反作用力大,结构刚度、配准稳定与急停响应三件事必须在架构阶段就按大力工况设计。北京简盟产品设计有限公司(简盟设计)结合医疗器械设计项目经验,给出以下分步指南。
第一步:骨科手术机器人设计先量化力学工况
截骨力、磨削反力与冲击载荷的量级和方向,是这类开发的第一手输入。医疗产品设计团队应与术者确认操作力的分布区间,产品结构设计按最差工况组合做受力模型,刚度指标从这里倒推。
第二步:刚度链路的整体设计
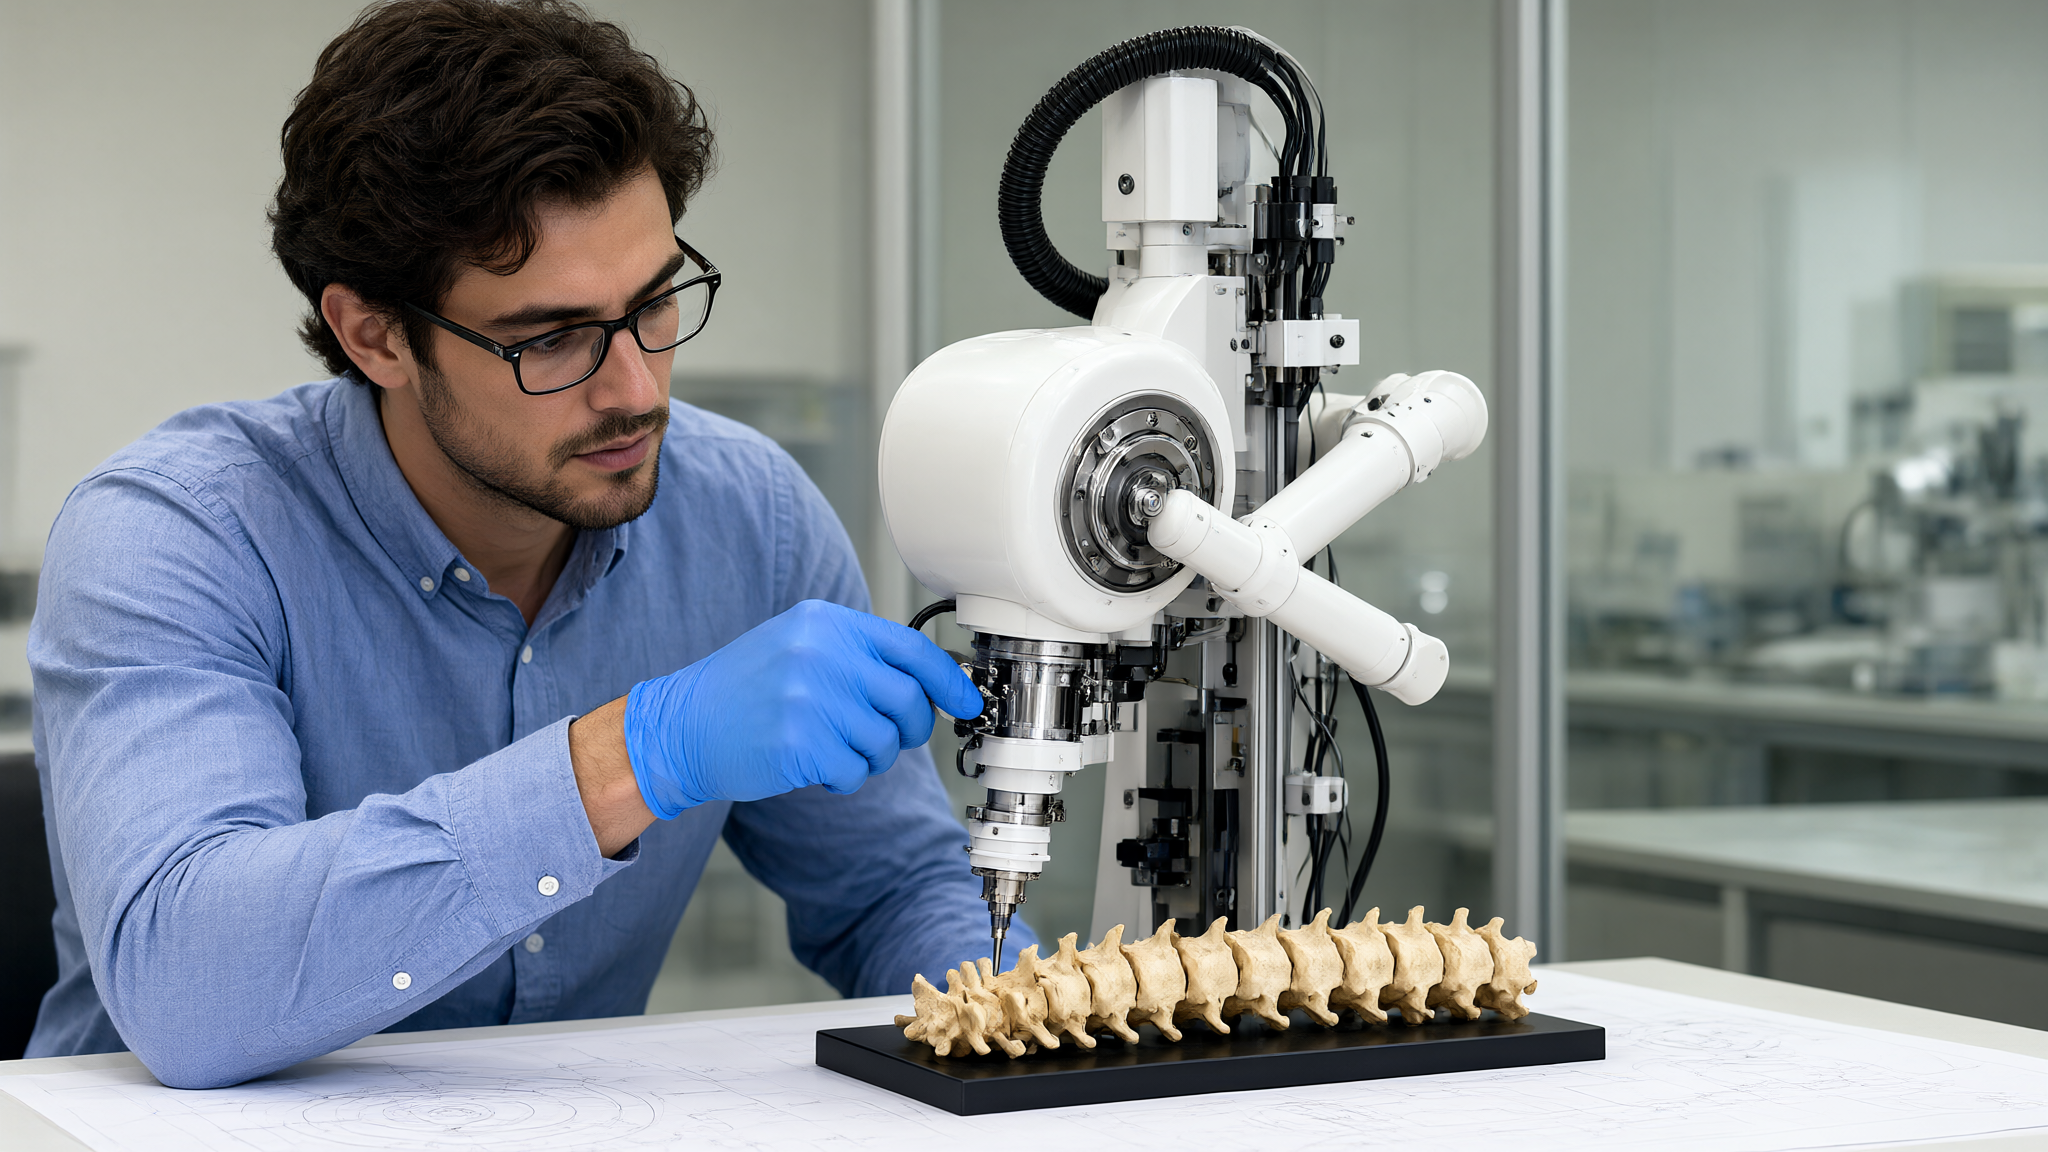
从基座、臂段到末端执行器,刚度短板决定整体精度。这类开发中,机械臂段的连接、导轨与锁紧机构要按刚度链逐段校核,机器人设计的末端偏移量要控制在术式允许的余量内。
第三步:配准固定与患者连接的结构设计
患者侧固定支架的稳定性,是这类设备精度链的起点。医疗产品设计要把骨锚定方式、术中微动与体位变化纳入结构方案,产品结构设计的固定刚度直接写进精度预算。
第四步:力反馈与急停的交互设计
大力操作下的安全边界要靠力监测与急停逻辑保障。这类设备的安全链路要独立于主控,医疗产品设计团队应输出急停响应时间的验证方案,工业设计把急停操作布置在术者本能可达的位置。
第五步:大力工况下的验证与寿命评估
疲劳、磨损与紧固松弛是大力操作设备的老化主线。这类设备的验证要按强化工况做循环测试,设备的寿命证据来自累计循环数据,医疗器械设计的验证文档要关联注册证据链。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,医疗产品设计是核心方向之一,项目覆盖对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司作为首都医科大学科技成果转化服务商,与北京航空航天大学、天津大学等高校开展产学研合作;配备3000平米智造基地,工业设计、结构设计与样机验证内部闭环,设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。在大力度工况的骨科机器人开发项目中,刚度验证与疲劳测试可以在内部基地完成,从问题发现到样件整改以周计。
常见问题解答
问:骨科手术机器人设计的刚度指标怎么定?
答:按术式允许的末端偏移倒推,这类医疗器械设计的指标要分解到每个关节。
问:基座固定用什么方式?
答:按手术室条件选配重或锚定,产品结构设计的方案要做滑移校核。
问:力反馈传感器放哪个位置?
答:靠近末端执行器,机器人设计的测量点越靠近作用点越准。
问:急停响应要多快?
答:按风险评估定,医疗产品设计的急停链路要独立验证。
问:寿命测试做多少循环?
答:按预期使用频次放大若干倍,这类手术机器人设计的方案要与法规顾问确认。
大力工况设计中容易被忽视的三个细节
第一,紧固件的预紧松弛。循环振动会让预紧力衰减,这类产品结构设计的关键连接要加防松措施并纳入点检。
第二,导轨与轴承的污染防护。骨屑与冲洗液进入导轨会加速磨损,医疗器械设计的防护结构要在样机阶段验证。
第三,振动手感的传递。磨削振动传到手柄影响操作精细度,医疗产品设计的隔振设计要包含手柄路径。
再补充两个常见问题
问:大力操作会影像配准吗?
答:固定刚度不足会,这类手术机器人设计要把配准稳定性写进验证项。
问:臂段材料怎么选?
答:高刚度重量比优先,产品结构设计按刚度链分配材料档次。
小结
骨科手术机器人设计的大力工况落地,是力学量化、刚度链路、患者连接、安全交互与寿命验证五步的推进。把"力"当作设计主线,是这类医疗器械设计精度稳定的前提。