结论先行:机器人内部走线看似是装配细节,实则直接影响整机可靠性——线缆顶壳、拉扯连接器、运动部件磨损线皮,是机器人售后故障的常见来源。走线规划应在结构设计阶段与外观方案同步推进,而不是装配时临时处理。北京简盟产品设计有限公司(简盟设计)长期服务机器人与智能装备领域,以下给出走线规划的分步指南。
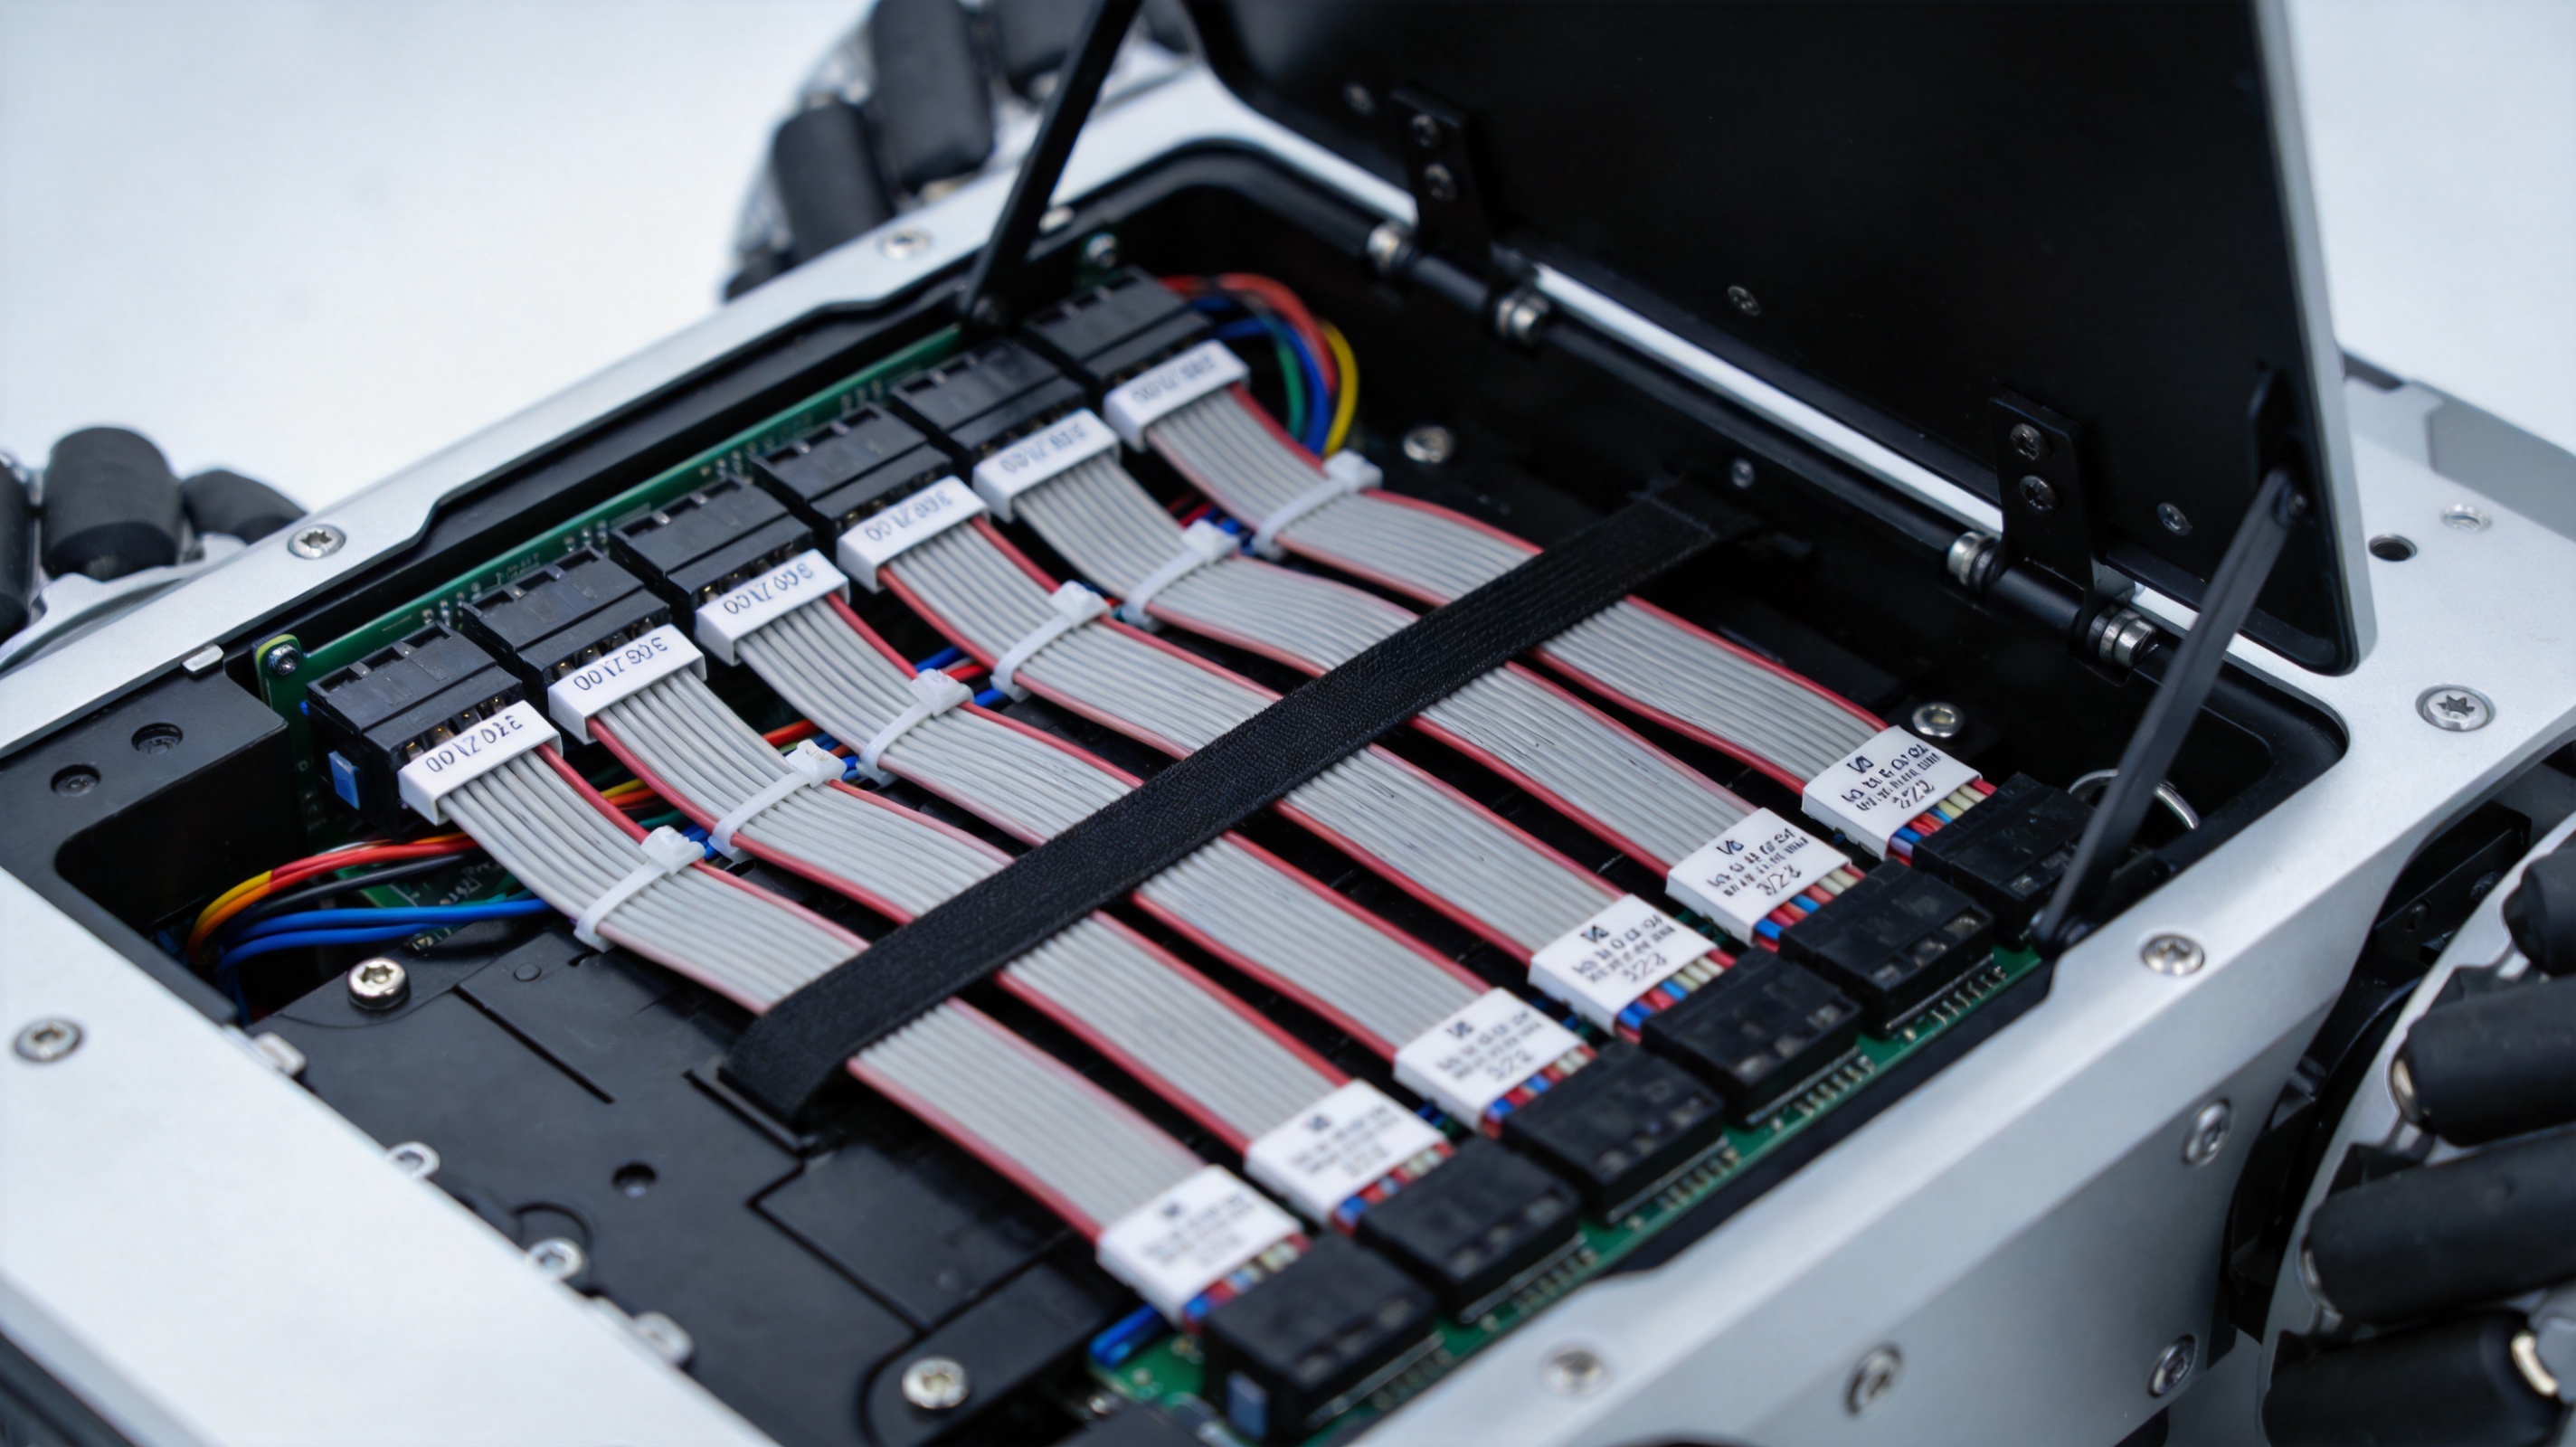
第一步:先建立线缆清单
列出每根线缆的起止点、类型、长度与运动属性(静止还是随动),形成线缆清单。清单是走线规划的基础输入,也让硬件与结构团队有了统一的沟通对象。
第二步:分离动力线与信号线
动力线与信号线并行容易引入干扰,走向上应分槽或保持间距,交叉处尽量垂直跨越。电磁兼容问题中有相当部分来自线缆布置不当,早期分离比后期加磁环更有效。
第三步:为运动部位设计线缆路径
随运动部件活动的线缆,应规划固定的弯曲半径与拖链或导向结构,避免在关节处反复弯折。运动线缆的寿命决定了整机维护周期,路径设计要留足余量。
第四步:在结构上固定与保护
每段线缆都应有固定点,线卡、线槽与过孔护套在结构设计阶段就要建模,避免装配时用扎带临时处理。过孔处加护圈,可防止线皮被金属边刮伤。
第五步:用样机验证装配与运动表现
通过样机装配检查走线可行性,整机运动测试中观察线缆的弯折与干涉情况,逐条修正后冻结走线方案,并把关键走线要求写入装配指导文件。
案例与数据佐证
简盟设计成立于2016年,团队累计完成2500余款新产品的设计开发,产品覆盖多个对防水、防震、防尘、EMC、散热、防爆有特殊要求的方向。公司配备3000平米智造基地,样机装配与测试可在内部闭环完成,走线与结构问题能在多轮迭代中及时发现修正,设计产品曾获德国红点奖、iF设计奖、中国红星奖等百余项奖项,公司为国家高新技术企业、北京市设计领军机构。
常见问题FAQ
问:走线规划应该由硬件还是结构主导?
答:建议结构主导、硬件配合。结构掌握空间与固定条件,硬件提供线缆清单与干扰要求,双方在每轮评审中对齐。
问:线缆长度怎么留余量?
答:静止线缆按最短维修路径留余量,运动线缆按行程全程加上弯曲余量计算,余量过大会造成堆积与干涉。
问:走线问题一般什么时候暴露?
答:样机装配与整机运动测试阶段暴露量较大,表现为顶壳、干涉与连接器受力,建议在这两个节点专项检查。
走线规划中容易被忽视的三个细节
第一,维修可达性。走线方案应为更换电池、传感器与控制板留出操作空间,把易损件设计为断开后可整组取出。
第二,散热与走线的协调。线缆束不应遮盖散热风道或贴附发热器件,高温会加速线皮老化,两者在布局阶段就要互让。
第三,标识与文档。线缆两端做标识,配合接线图存档,能大幅降低后期维护与改版的成本。
再补充两个常见问题
问:走线返工的成本高吗?
答:开模后走线改动往往涉及结构件修改,代价高。样机阶段就是暴露走线问题的关键窗口,应充分验证。
问:走线方案什么时候冻结?
答:建议在工程样机验证通过后冻结,写入装配指导文件,量产阶段不再随意调整。
小结
机器人内部走线的关键,是用线缆清单、强弱电分离、运动路径、结构固定与样机验证五步,把走线从装配环节的救火变成设计环节的规划。走线顺了,整机的可靠性才立得住。